普渡机器人发布“一脑多形”:13万台数据飞轮如何重塑Physical AI产业格局?
当大语言模型(LLM)和多模态人工智能(AI)完成了从纯数字空间向认知能力的初步跨越,产业界的目光已悄然转向物理世界。具身智能(Embodied AI)不再仅仅是实验室里的概念验证,而是成为了连接数字智能与物理执行的关键纽带。在这一背景下,如何打破不同形态机器人之间的技术壁垒,实现算力的复用与能力的泛化,成为了决定行业高度的核心命题。
2026年7月,在“2026世界人工智能大会暨人工智能全球治理高级别会议”这一全球科技风向标上,全球商用服务机器人市场的双料冠军——普渡机器人,正式披露了其针对Physical AI时代的终极答案:“一脑多形”技术路线。这不仅是产品形态的迭代,更是对具身智能底层逻辑的一次重构。普渡通过展示其类人形智能作业伙伴PUDU D7,并系统阐释其技术架构,向行业宣告了一个新阶段的到来:机器人竞争已从单一的硬件性能比拼,演进为基于统一智能底座、真实世界数据闭环以及生态构建能力的综合较量。
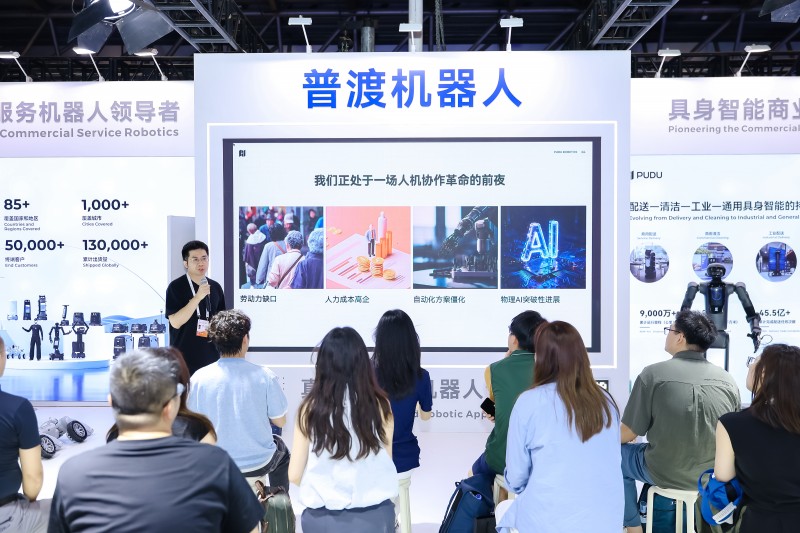
物理世界的新入口:Physical AI时代的载体革命
要理解“一脑多形”的战略意义,首先需要厘清Physical AI的本质。沙利文《2025年全球具身智能与商用服务机器人独立市场研究报告》指出,随着感知、推理、规划和执行技术的成熟,AI正在走出云端,嵌入到具备移动和操作能力的实体中。机器人,因其天然的感知与执行能力,成为Physical AI最重要的终端载体。
这一趋势得到了政策层面的强力推动。《十五五规划建议》明确将具身智能列为新的经济增长点。市场痛点日益清晰:人力成本上升、服务效率瓶颈、复杂场景适应性差。商用服务机器人,涵盖配送、清洁、导览及工业物流等领域,具备了解决这些痛点的现实基础。然而,具身智能的商业化之路并非坦途。普渡指出,行业目前面临四大核心挑战:真实世界有效数据的匮乏、工程化与规模化制造能力的考验、商业闭环的艰难打通,以及全球部署的复杂性。
普渡机器人的破局之道,在于利用其在商用服务机器人领域积累的庞大市场规模,将数据转化为智能,将智能转化为效率,从而构建起难以复制的技术护城河。
“一脑多形”的技术架构解析
所谓“一脑多形”,核心在于解耦“智能”与“形态”。普渡具身智能产品线总经理吴翔在沟通会上明确提出,普渡通过打造统一的智能底座,让不同形态的机器人共享同一个“大脑”,从而实现从单机智能向平台化智能的演进。这一理念并非简单的软件复用,而是构建了一个严密的三层技术架构:本体层、系统层和技能层。
本体层:多形态适配真实场景
本体是智能落地的物理载体。普渡采取了多元化的本体布局策略,以适配截然不同的商业场景。
专用机器人(如餐饮配送、商用清洁机器人)主要解决高频、标准化、结构化的任务,其优势在于成本低、效率高、稳定性强。类人形机器人(如此次亮相的PUDU D7)则面向更复杂的工业与商业环境,具备更高的作业灵活性和空间适应性。而人形机器人,则代表了普渡对通用人机协作场景的长远探索。
这种多形态布局并非各自为战,而是基于同一套底层逻辑进行的硬件适配。不同形态的机器人,如同同一棵智慧之树上结出的不同果实,根系(智能底座)是相通的。
系统层:PuduAgent OS打造智能中枢
如果说本体是手脚,那么系统层就是神经中枢。普渡推出的PuduAgent OS,是连接模型、技能与本体的智能操作系统。该系统由三大核心模块构成:交互VLM(视觉语言模型)模块、长短记忆模块以及安全保障模块。
PuduAgent OS的核心价值在于“统一”。传统机器人往往需要针对特定场景重新开发控制逻辑,导致开发成本高、迁移难度大。PuduAgent OS通过标准化的接口和协议,让不同本体能够复用相同的能力库。这意味着,一个在仓储场景中训练出的路径规划算法,可以通过系统层的适配,快速迁移到零售或工业场景中,极大缩短了新产品的上市周期(TTM)。
此外,安全保障模块确保了机器人在开放环境中的运行安全,包括碰撞规避、紧急停止以及异常行为识别,这是机器人走出封闭环境进入公共空间的前置条件。
技能层:PuduFM赋予物理直觉
技能层决定了机器人“能做什么”以及“做得多好”。普渡自研的具身基座模型PuduFM,是整个技术栈的核心引擎。与传统的规则驱动机器人不同,PuduFM引入了“物理直觉模型”(PIM)。
传统机器人依靠预设代码执行动作,遇到未知障碍物或任务变化时往往束手无策。PuduFM则通过训练,让机器人具备理解环境、预测结果、自主规划以及根据反馈持续优化的能力。
PuduFM包含物理VLM模块、物理直觉模块和动作专家模块。物理VLM负责将视觉信息转化为语义理解;物理直觉模块让机器人预测动作可能带来的物理后果(如抓取力度的微调、重心平衡的维持);动作专家模块则将高层意图转化为具体的电机控制指令。这种“感知—理解—规划—执行”的闭环能力,使得机器人能够应对非结构化环境中的不确定性。
数据飞轮:13万台设备构建的真实世界壁垒
技术架构的创新必须依托于数据的滋养。在AI领域,数据被视为新的石油,而在具身智能领域,真实物理交互数据更是稀缺资源。
普渡机器人在全球商用服务机器人市场的领先地位,为其积累了无可比拟的数据资产。截至目前,普渡业务覆盖全球85个以上国家和地区,服务超5万家终端客户,累计出货超13万台机器人。这13万台设备每天运行在餐饮、酒店、医疗、零售、工业物流等十六大真实场景中,每年产生超过5000万小时的真实运行数据。
这些数据并非静态的存储,而是形成了一个动态的“数据飞轮”。
- 部署产生数据:机器人在真实场景中执行任务,产生海量的感知、决策、执行及失败案例数据。
- 数据回流训练:这些脱敏后的真实数据被回流至云端,用于训练和优化PuduFM基座模型。
- 模型升级迭代:通过强化学习(RL)和大规模无监督学习,模型在物理直觉、任务规划和泛化能力上得到显著提升。
- OTA远程更新:升级后的模型通过空中下载技术(OTA)分发至全球所有在线机器人。
- 再部署与进化:拥有更强能力的机器人进入新的场景或执行更复杂的任务,产生更高质量的数据,推动飞轮加速旋转。
这一闭环使得普渡的技术壁垒不仅仅体现在算法本身,更体现在数据规模和迭代速度上。竞争对手即便拥有相似的算法框架,若缺乏如此大规模的真实世界数据支撑,也难以在短时间内达到同等水平的泛化能力。
PUDU D7:从专用走向通用的关键一步
作为“一脑多形”理念的重要实践,PUDU D7在WAIC 2026的线下首秀具有标志性意义。
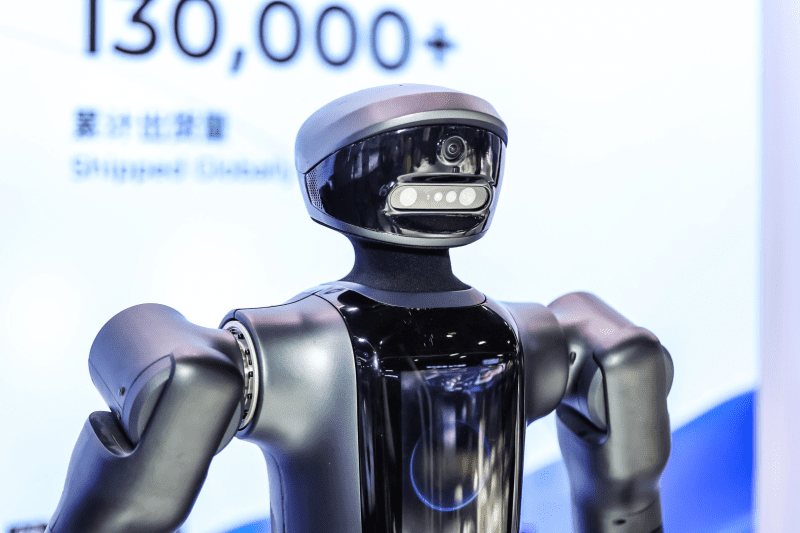
PUDU D7并非一个简单的“长得像人”的机器人,而是基于PuduFM具身智能大模型打造的类人形智能作业伙伴。它支持最高14kg负载,作业高度可达2米,能够胜任工业物流中的高位取放、复杂物料搬运等任务。
与专用配送机器人相比,D7的优势在于其通用性。它不需要为每个仓库重新铺设轨道或标记地图,而是依靠视觉感知和物理直觉,自主理解环境并规划路径。例如,在杂乱的仓储环境中,D7能够识别不同形状、不同堆叠方式的货物,并动态调整抓取策略。这种能力正是PuduFM物理直觉模块的直接体现。
从服务配送、商用清洁,到工业配送,再到通用具身智能,普渡正在不断拓展统一智能底座所覆盖的形态边界。PUDU D7的成功验证,证明了“一脑多形”不仅停留在PPT上,而是已经具备了规模化商业落地的能力。
平台化竞争:中国科技企业的出海新范式
回顾过去十年,普渡机器人在全球商用服务机器人收入、出货量、清洁机器人收入以及中国商用服务机器人出海四大维度均排名第一。这一成绩标志着普渡已成功完成了从“产品出海”到“品牌出海”的跨越。
然而,站在Physical AI时代的新起点,竞争的维度发生了根本性变化。未来的竞争,不再是单一产品性能的比拼,而是围绕统一智能底座、真实世界数据规模以及产业生态能力的综合对抗。
普渡提出的“一脑多形”技术路线,实际上是在构建机器人时代的“Android”或“iOS”。通过提供标准化的操作系统(PuduAgent OS)和核心模型(PuduFM),普渡希望降低机器人开发的门槛,吸引合作伙伴共同丰富应用生态。这种平台化思维,将碎片化的机器人能力整合为统一的Physical AI基础设施。
这种模式对全球科技产业具有深远启示。它表明,中国科技企业正在从单纯的制造优势或市场优势,转向技术标准输出和底层技术定义。通过解决真实世界的问题,沉淀高质量数据,反哺算法迭代,进而形成更高的技术壁垒,这是一条可持续的、具有高附加值的技术演进之路。
“让机器人真正服务100亿人”,这不仅是普渡的愿景,也是Physical AI时代的宏大叙事。在这场从数字智能向物理智能跨越的浪潮中,普渡通过“一脑多形”技术路线,试图回答一个核心问题:如何让智能像电力一样,通过统一的电网,点亮每一个角落,驱动每一种形态的机器高效运转。
随着WAIC 2026的落幕,普渡的展示只是一个开始。未来,我们可以期待看到更多基于同一智能底座的机器人形态涌现,它们可能在医院陪护老人,在工厂组装精密零件,在家庭处理琐碎家务。而支撑这一切的,将是那套隐藏在幕后、不断进化的“大脑”和源源不断的真实世界数据。这不仅是普渡的机遇,更是整个具身智能行业迈向成熟的关键一步。
在Physical AI的黎明时刻,谁掌握了数据的飞轮,谁就掌握了进化的方向。普渡的“一脑多形”,或许正是开启这一新时代的第一把钥匙。