科沃斯拆解具身智能:不做人形,凭什么定义下一个「ChatGPT时刻」?
当全球科技巨头纷纷将目光锁定在双足行走、拥有拟人面孔的机器人身上时,科沃斯却做了一件看似「反潮流」的事:将一款完全没有腿、没有脸、甚至没有五官的机器人——「八界」,全面开源。这一举动不仅震动了具身智能领域,更引发了一场关于机器人形态与功能本质的深刻讨论。
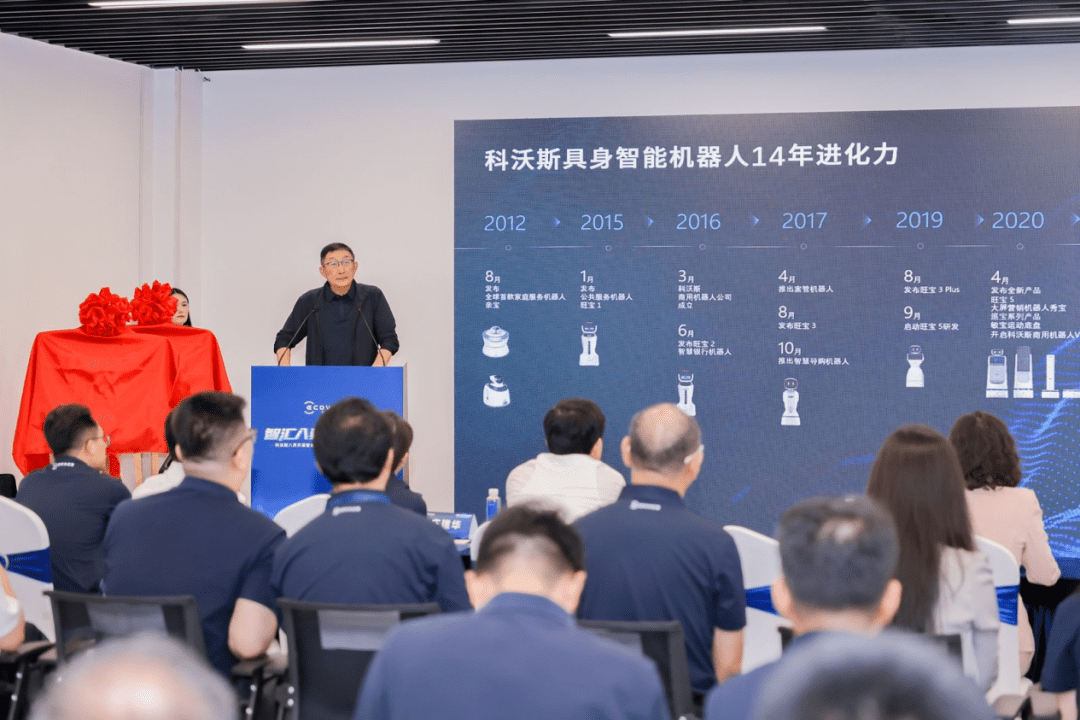
长期以来,行业似乎陷入了一种「拟人化」的审美惯性。从特斯拉的Optimus到Figure AI,人形骨架、灵巧手指、拟人步态成为了资本与媒体追逐的焦点。然而,科沃斯集团董事长钱东奇却直言:机器人最初的概念就是「干苦力」的,它不必长得像人。在家庭场景中,用户真正需要的不是心理上的亲近感,而是能切实解决空间整理、物品抓取、清洁维护等具体任务的能力。
这种回归本质的思考,源于科沃斯在家庭服务领域十四年的深厚积淀。从2012年全球首款家庭服务机器人「亲宝」,到广泛落地公共服务场景的「旺宝」,科沃斯积累了海量的真实场景数据与工程落地经验。如今,这些经验被浓缩进「八界」这一载体中,以一种更加务实、高效的方式向开发者开放。
技术解构:从平面到立体的能力跃迁
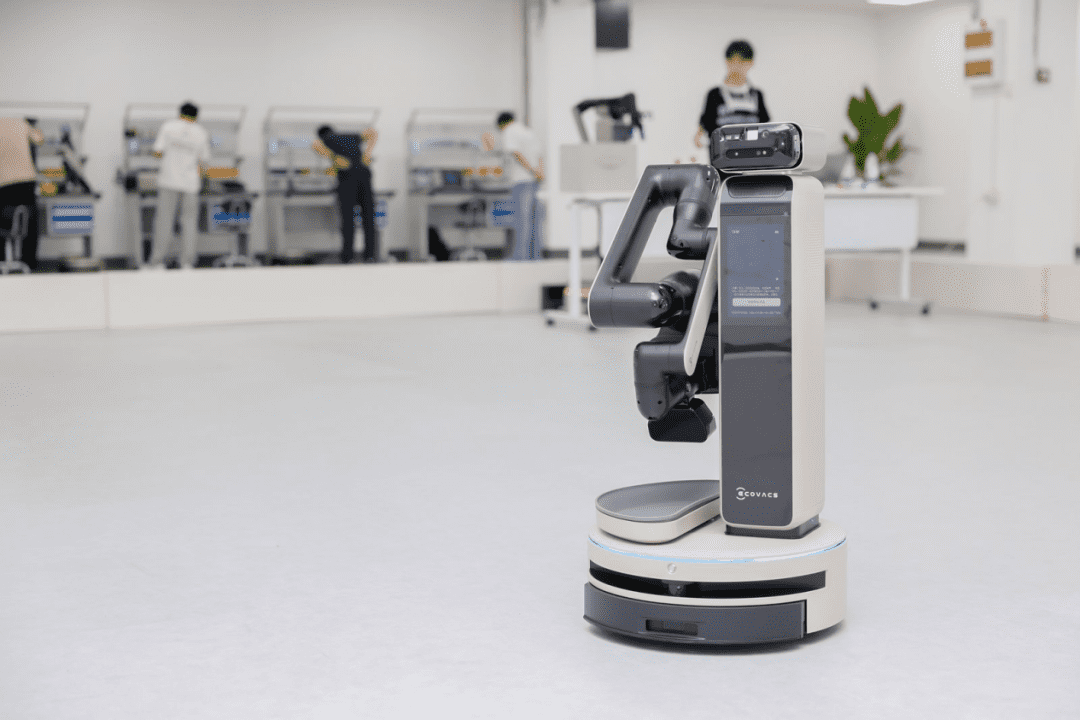
「八界」并非一个概念模型,而是一台具备完整工程化能力的实体机器人。其核心硬件架构体现了对家庭空间作业的精准适配。
首先,它是地面清洁技术的立体延伸。科沃斯将原本局限于平面移动的扫地机器人技术,扩展至三维空间。机身配备六个自由度的机械臂,臂展达800毫米,覆盖了从高处柜顶到低处地面的广泛作业区域。配合静音移动底盘与44厘米的机身升降机构,「八界」能够灵活应对家庭环境中复杂的空间障碍。
其次,算力架构采用了去云端化的本地推理策略。整机内置两颗RK3588融合SoC,通过PCI-E扩展算力,足以在本地驱动7B参数的大语言模型。这意味着机器人无需将每一次环境感知与动作决策上传至云端等待反馈,从而大幅降低了延迟,提升了实时响应能力与数据安全性。对于需要频繁交互的家庭场景而言,本地化推理是保障用户体验流畅度的关键。
在软件层面,科沃斯开放了从底层系统源码到本体嵌入AI智能体OpenClaw和Hermes的全栈权限。这种开放性并非简单的代码共享,而是构建了一个分层级的开发入口:
- 零基础用户:可通过自然语言指令直接调用AI智能体执行任务,实现低门槛交互。
- 开发者:利用C++或Python SDK调用机械臂、夹爪等原子能力,自定义动作组合。
- 科研人员:通过SSH及串口工具进行ROS2节点定制与算法验证,加速学术成果转化。
- 企业用户:基于开源底座进行二次开发,快速搭建商业化场景原型。
这种分层架构确保了不同背景的用户都能在「八界」平台上找到适合自身的技术切入路径。
细节即体验:重新定义「好用」的标准
钱东奇曾提出一个发人深省的问题:机器人拿起水杯是「能不能」完成任务的问题;而拿起水杯时力道是否轻柔、姿势是否自然,才是决定它「好不好用」的关键。后者,正是科沃斯通过开源希望留给开发者去打磨的核心空间。
在「八界」的设计中,大量细节体现了科沃斯对「家庭体验」的极致理解,这些细节往往隐藏在参数表之下,却直接决定了用户的使用感受。
静音是家庭场景的刚需。 科沃斯对底盘与升降机构进行了专门的静音处理。在封闭的居家环境中,任何机械噪音都会被放大。「八界」在运行过程中几乎无声,确保了机器人不会干扰用户的日常生活与休息。这种对声学体验的打磨,是许多注重参数而忽视场景的竞品所欠缺的。
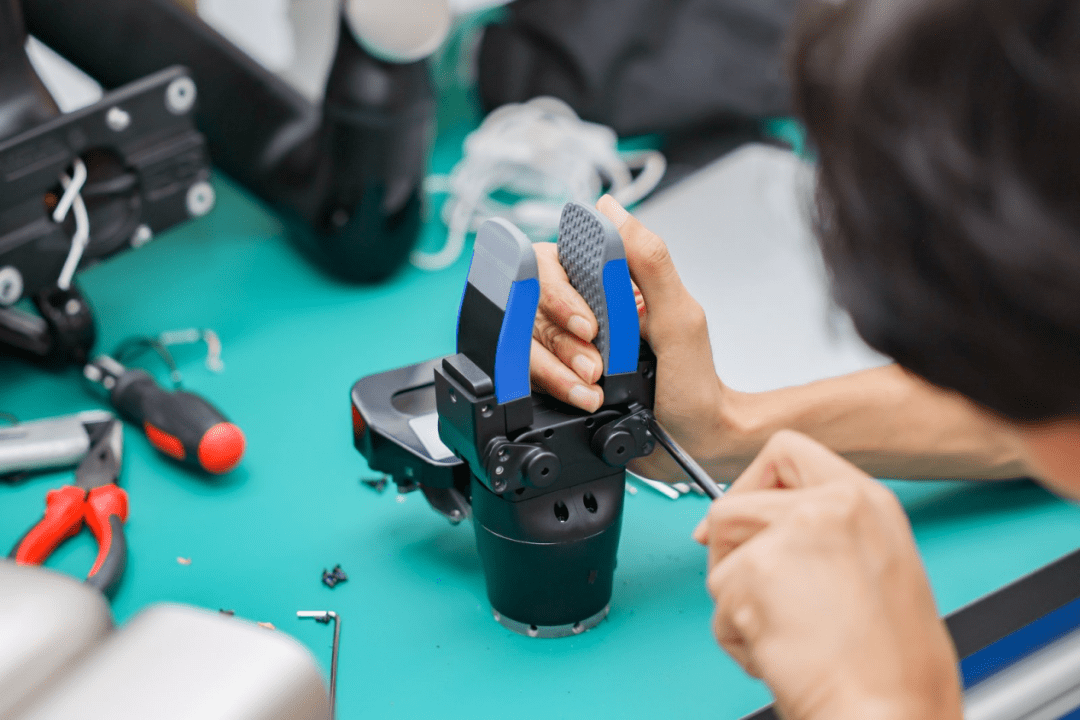
卫生是清洁类机器人的底线。 机械臂在反复抓取不同物品时,夹爪容易成为卫生死角。为此,科沃斯在夹爪上集成了UV紫外清洁装置,每次完成任务后自动进行消毒清洁。用户无需额外操作,即可保持机器人的卫生状态,解决了潜在的健康隐患。
安全是家庭机器人的生命线。 机械臂与夹爪均配备了力检测传感器,能够实时感知接触力并在遇到障碍物时迅速收回力道。此外,系统还设计了极端情况下的缓降策略,即便突然断电,机械臂也不会因重力直接坠落砸坏家具或伤人。这些看似微小的工程优化,构成了用户信任的基础。
战略抉择:为何放弃人形,选择轮式与模块化?
「八界」没有走人形路线,而是选择了轮式底盘加机械臂的组合。这一决策背后,是科沃斯对技术路线、用户需求与商业逻辑的多重权衡。
场景适配性优于形态模仿。 科沃斯将机器人发展路径定义为「工具→管家→伴侣」。目前,「八界」定位于从「工具」向「管家」过渡的阶段。这一阶段的核心任务是解决地面清洁之外的空间整理任务,如玩具收纳、鞋子整理、洗衣协作、取物递物等。轮式底盘相比双足行走,在家庭环境中具有更小的占包体积、更低的能耗以及更高的稳定性。人形机器人的腿部结构在狭窄的家庭过道中反而可能成为累赘,而圆形包络线内的机械臂设计则能更灵活地穿梭于家具之间。
技术路线的差异化竞争。 当前,部分同行押注基于海量数据训练的端到端VLA(Vision-Language-Action)模型。钱东奇认为,家庭环境千变万化,通用模型难以覆盖所有长尾场景。因此,科沃斯更倾向于「千人千面」的路线:先夯实机器人的基础运动与感知能力,再通过开源社区的力量,针对特定家庭进行定向匹配与训练。这种模块化、可定制的方案,更具灵活性与落地可行性。
商业闭环的理性审视。 钱东奇指出,具身智能距离真正的「ChatGPT时刻」尚有距离,关键瓶颈在于仿真到真实的迁移成本高、场景数据积累难度大。在消费者付费意愿尚未形成闭环之前,盲目追求高成本的人形形态并不符合经济规律。「八界」通过降低硬件成本与开发门槛,旨在吸引更广泛的开发者参与共创,从而加速数据积累与技术迭代。
生态构建:开源背后的产业野心
开源「八界」不仅是技术共享,更是科沃斯构建具身智能生态的战略落子。行业共识在于,单靠一家企业无法独自完成从仿真到真实场景的大规模迁移,需要开发者、高校、科研机构的共同参与。
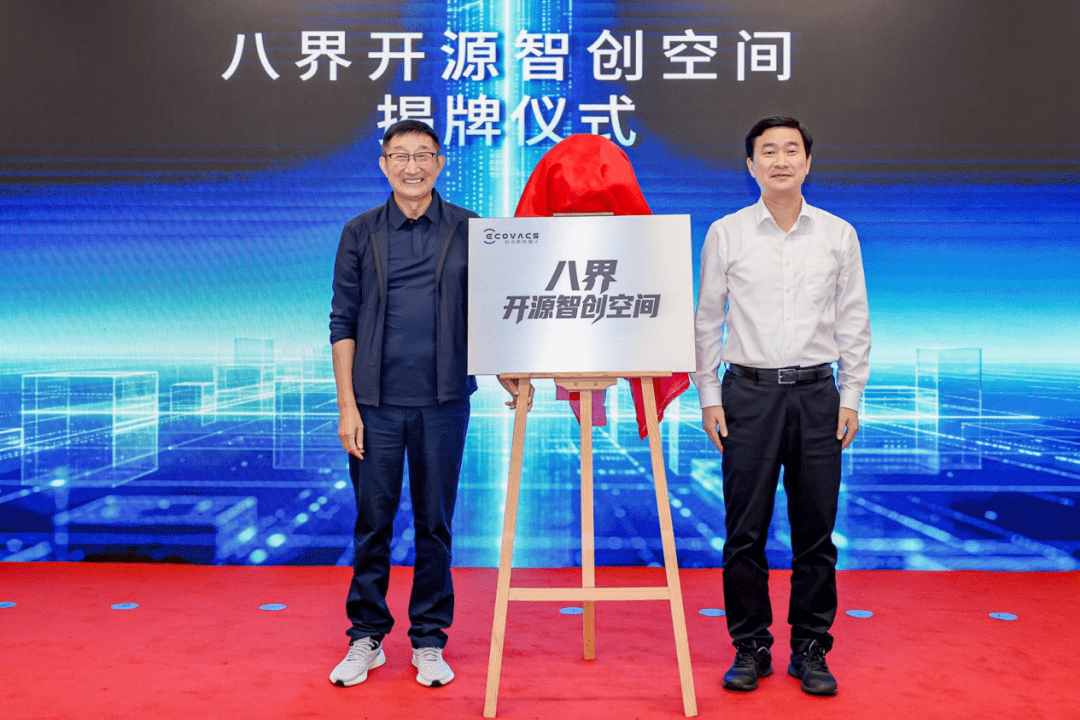
降低进入门槛,激发创新活力。 与传统动辄数十万科研级机器人不同,「八界」通过模块化设计与规模化生产,大幅降低了硬件成本。配合完全开放的源码与线上社区,任何个人或团队都能以较低成本启动项目。这种低门槛策略有助于吸引大量年轻开发者与创意团队,形成百花齐放的创新生态。
互动式学习,打破技术壁垒。 科沃斯将「八界」比作一本「活的课本」。用户可以通过自然语言问答,实时了解机器人的能力边界与操作方式,无需翻阅枯燥的手册。这种交互方式不仅提升了学习效率,也让非技术人员更容易理解机器人的工作原理。
线上社区,打造全球开发者基地。 「八界」线上社区(ecovacs-tech.com)已面向全国开放。开发者无需申请审核,即可访问可视化控制平台、Atomgit&GitHub源码库、Skill技能市场以及详尽的文档中心。社区内积累的开源应用实例与技能模块,形成了良好的知识沉淀与复用机制,进一步降低了开发者的试错成本。
共创驱动,补齐行业拼图。 钱东奇明确表示,开源并非慈善,而是为了构建「认知-动作」的共创闭环。机器人对环境的认知能力与动作执行能力,需要海量真实场景数据的喂养。通过开放平台,科沃斯能够汇聚全球开发者的智慧与场景数据,加速具身智能核心技术的突破。
结语:在喧嚣中坚守长期主义
具身智能的浪潮汹涌澎湃,但科沃斯选择了一条更为稳健的路径。它不追逐「像人」的短期热度,而是专注于「好用」的长期价值;不依赖单一的通用模型,而是通过开源生态汇聚多元智慧;不闭门造车,而是将核心技术拆解、开放,让开发者共同打磨细节。
「八界」的开源,或许不是具身智能的「ChatGPT时刻」,但它可能是家庭服务机器人从「智能家电」迈向「空间智能体」的重要里程碑。在技术尚未完全成熟、商业闭环尚待验证的阶段,科沃斯以务实的姿态,为行业提供了一套可落地、可扩展、可持续的解决方案。
对于开发者而言,「八界」是一个低门槛、高上限的实验平台;对于行业而言,它是一次对机器人本质需求的重新回归。当喧嚣退去,唯有真正解决用户痛点、创造实用价值的技术,才能走得更远。科沃斯的这步棋,值得长期关注。