人形机器人如何真正‘上班’?优必选三大场景落地背后的具身智能闭环
近年来,人形机器人在各类展会上频频亮相,翻跟头、跳舞、端咖啡等动作早已不再新鲜。然而,当热潮退去,一个更为根本的问题浮出水面:这些机器人何时才能真正进入工作场景,成为可被客户付费使用的生产力工具?
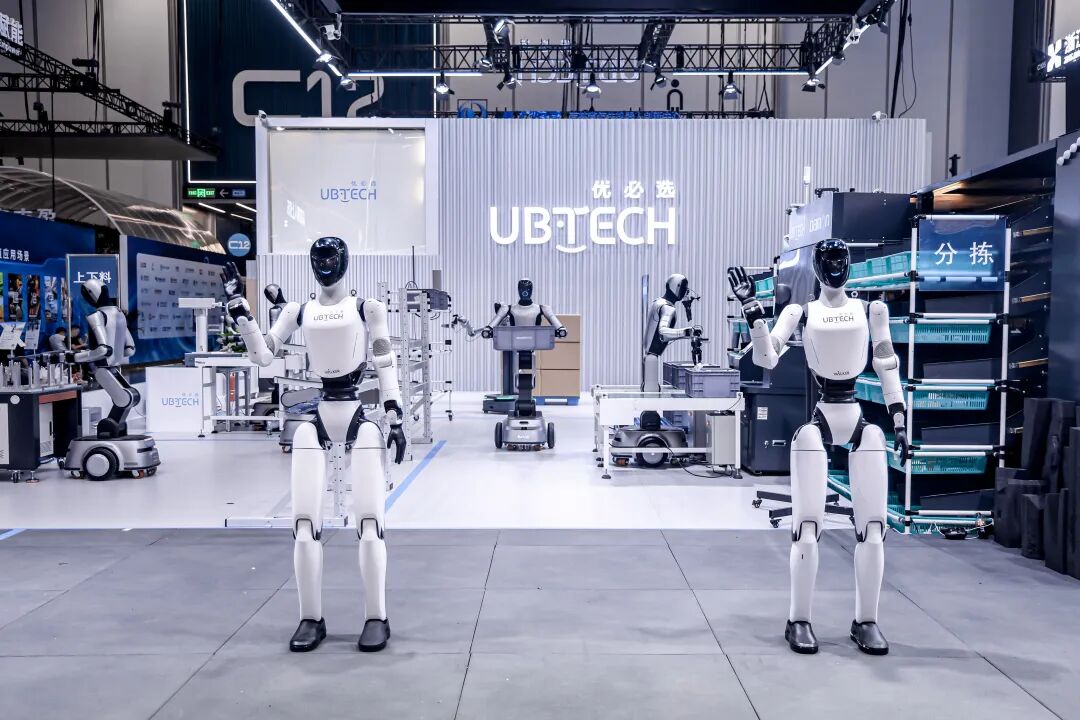
2026年世界机器人大会(WRC)给出了初步答案。不同于以往以演示为主的展台,优必选将客户真实产线近乎1:1复刻至现场,让机器人全程执行实际任务——从感知、决策到抓取、投放,全程无干预。这种“真机干活”模式,标志着行业正从概念验证(POC)阶段迈入小规模真实应用的新周期。
工业场景:从柔性补位到高精度闭环
工业领域被视为人形机器人商业化的首要突破口。传统工业自动化依赖固定程序和结构化环境,面对频繁换产、物料异形或非标工况时,柔性严重不足。而人形机器人凭借类人形态与多模态感知能力,恰好能填补这一空白。
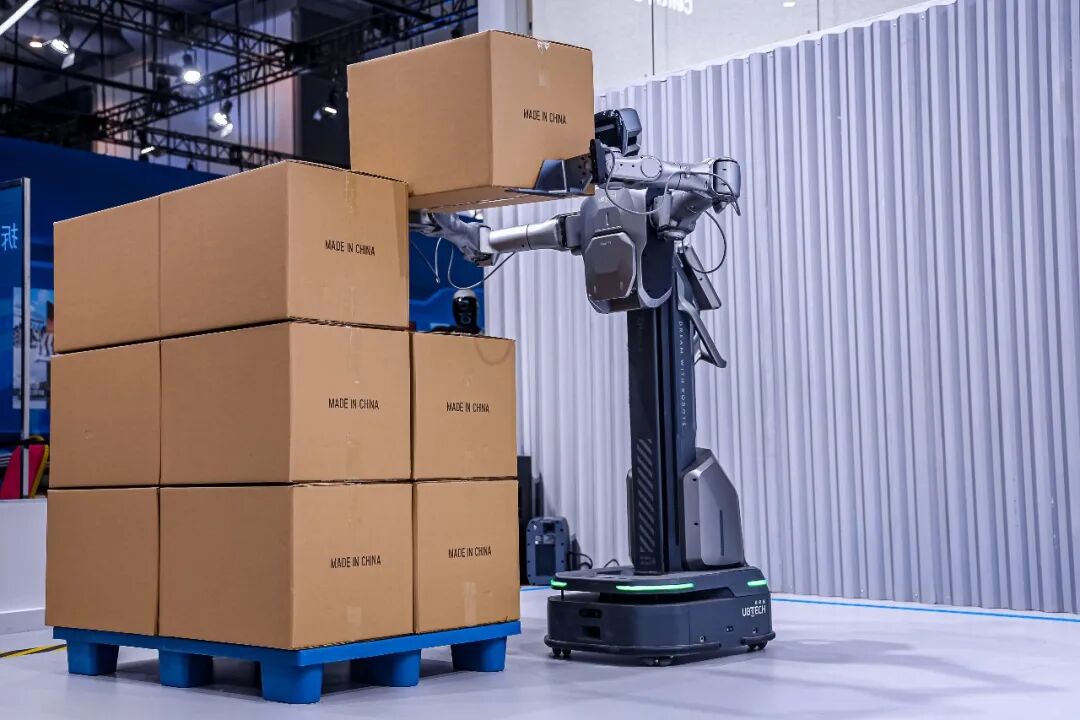
优必选推出的轮式人形机器人Cruzr Y1聚焦搬运与拆码垛等高频刚需任务。在WRC现场,它需应对不同材质、尺寸、垛型的纸箱与料箱,独立完成“感知—决策—抓取—投放”全流程。尤其在无序混放、异形物料等复杂条件下,系统需实时调整策略,确保操作稳定。数据显示,其任务成功率已稳定在99%以上。
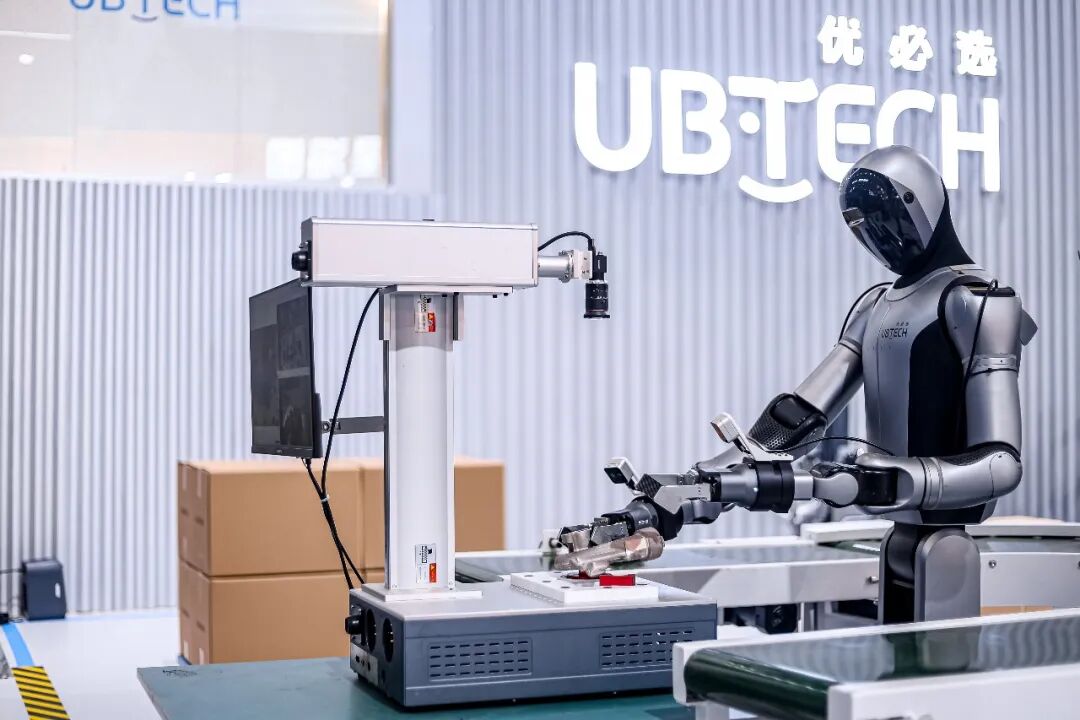
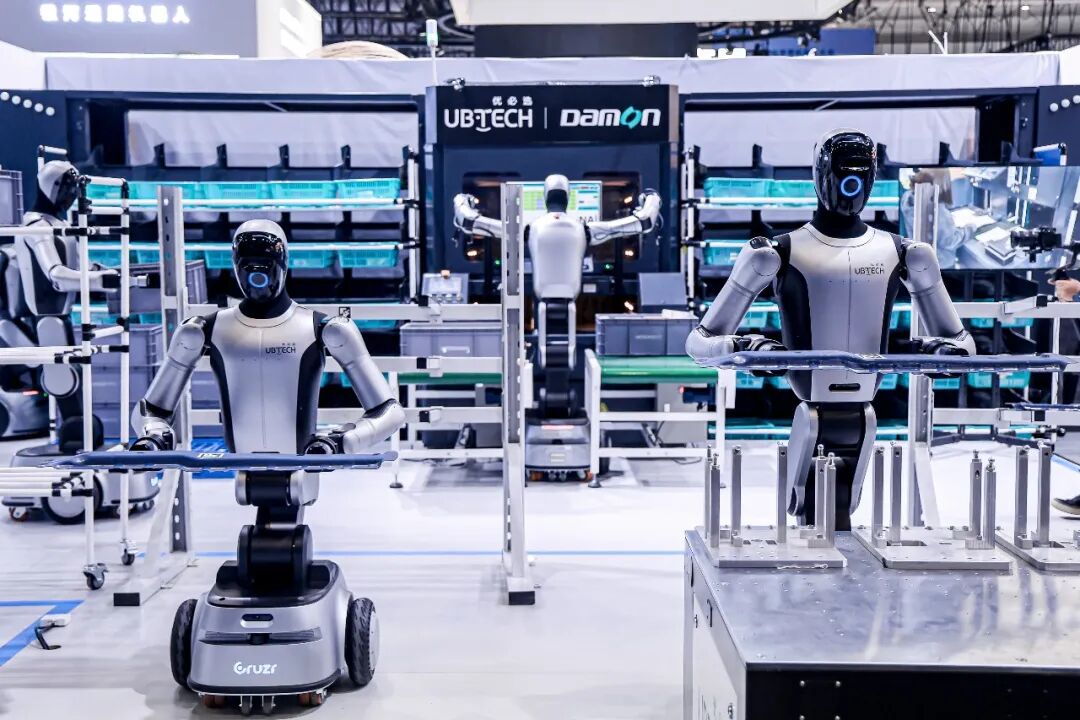
更进一步,全尺寸通用轮式人形机器人Cruzr S2深入汽车制造核心环节。在钣金件上下料场景中,两台机器人协同作业:一台抓取超1米的大尺寸钣金件,精准对齐定位孔与定位销,误差控制在1mm以内;另一台负责下料与转运,实现连续作业闭环。这一过程的难点在于,工件可能存在变形,摆放位置存在偏差,长期运行后标定还会漂移。机器人必须在运动中动态修正轨迹,这对感知与控制系统的实时性提出极高要求。
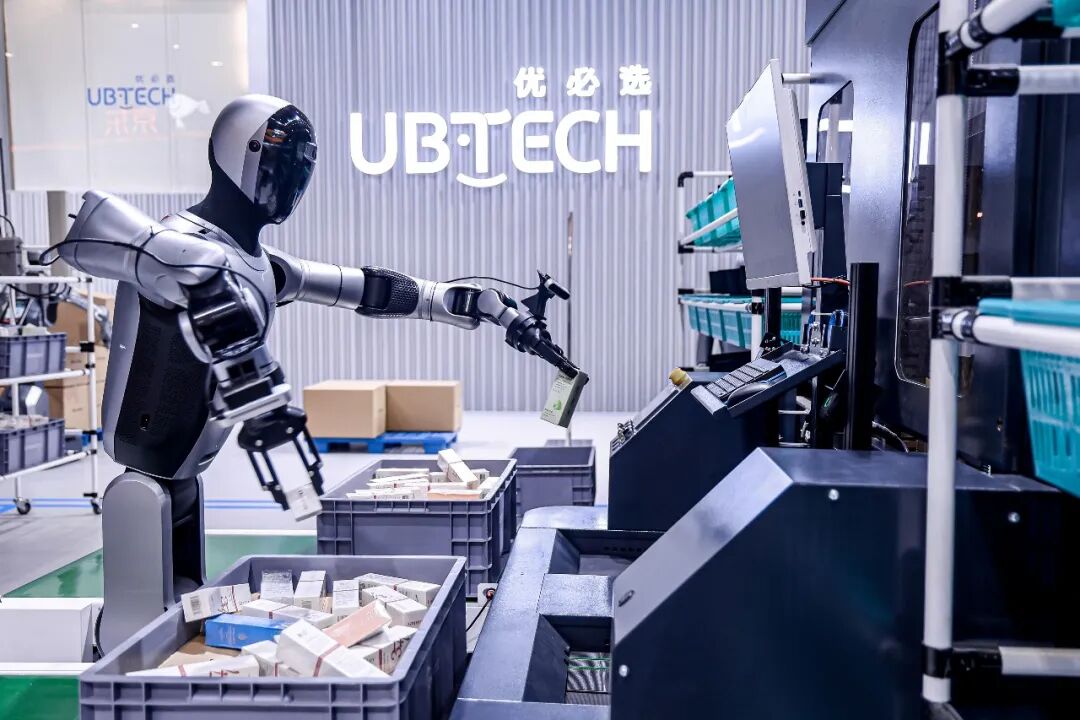
类似挑战也出现在汽车机加件上下料中。机器人需从皮带线末端抓取零件,精准放置于治具,触发工业相机检测,并将结果同步反馈,再将工件回流。整个循环需长时间稳定运行,且持续应对来料位置变化。在此过程中,优必选自研的Thinker-VLA模型直接参与动作决策,基于视觉输入动态调整抓取轨迹,最终实现亚毫米级定位精度。
值得注意的是,所有推理均在端侧完成。通过全栈优化,Thinker-VLA的端侧推理效率提升176%,GPU显存需求从64GB降至32GB,存储占用减少60%。这种轻量化设计不仅降低硬件成本,更保障了工业现场对低延迟、高可靠性的严苛要求。
商用与家庭:技术复用下的场景延伸
工业场景的打磨为优必选向商用与家庭消费领域拓展奠定了坚实基础。今年6月发布的Walker C1与超仿生人形机器人U1,正是这一技术迁移的体现。
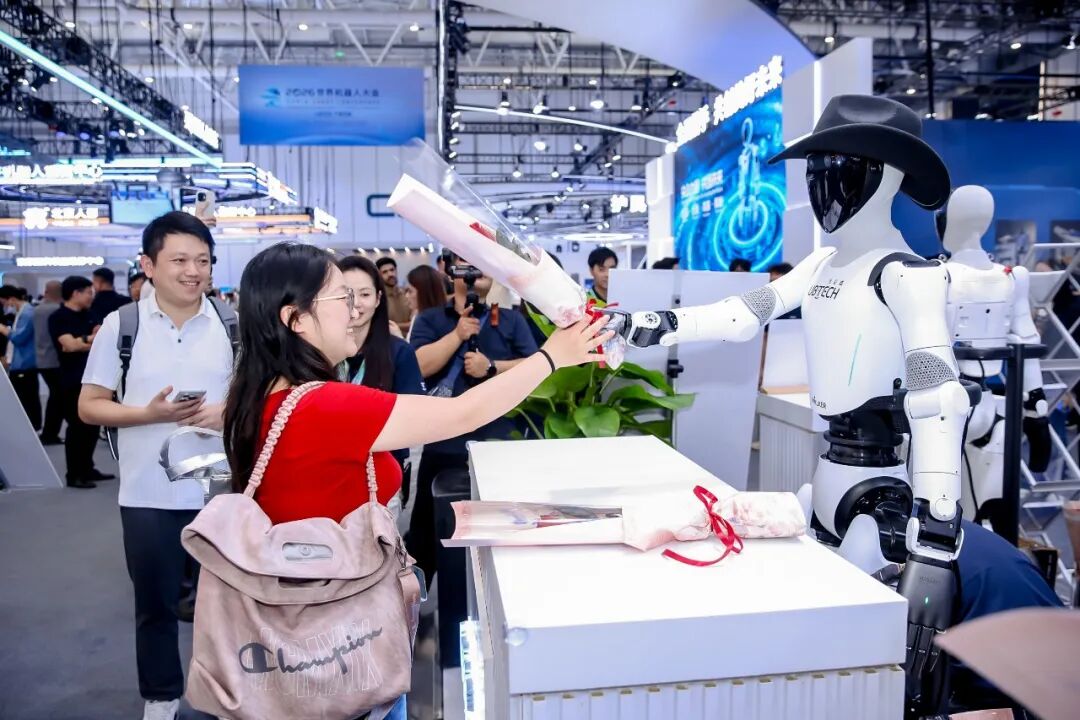
Walker C1定位于城市服务、产教融合与科研创新三大方向。在展会现场,它不仅能完成迎宾接待、主持讲解、娱乐互动等服务任务,还作为开发者平台开放接口。其教育版本Walker C1 EDU Tutor搭载UIRO优诺智能助教系统,可实现自主授课、拍题讲解、智能问答与多模态课堂互动,覆盖教学全流程。
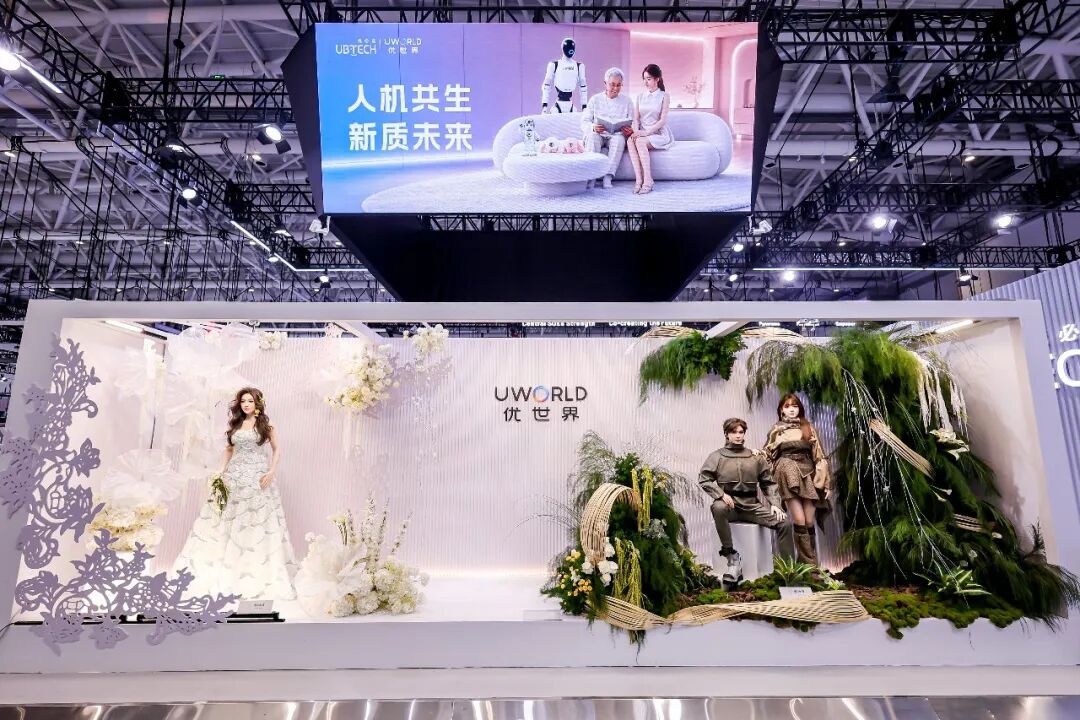
而超仿生人形机器人U1则聚焦情感交互。其搭载自研的Resonanc-LM情感大模型,结合高度拟真的面部表情、眼神追踪与语音语调,适用于养老陪伴、心理关怀、文旅导览等场景。这类应用虽不强调物理操作精度,但对多模态理解、记忆建模与共情能力提出更高要求。
尽管应用场景差异显著,但三大领域在底层技术上高度共享。视觉传感器、感知算法、舵机设计、通信中间件乃至ROS操作系统,均可跨平台复用。优必选采用“1+N”架构:“1”代表通用技术底座,“N”对应不同业务场景。这种模式既保证了研发效率,又支持快速迭代与定制化开发。
具身智能全栈:从感知到行动的闭环链路
支撑多场景落地的核心,是优必选构建的具身智能全栈技术体系。该体系以Thinker系列模型为核心,形成从世界理解到动作执行的完整链路。
最底层的基座大模型Thinker,专注于建立机器人对物理世界的基础认知。其在10B及以下参数规模的具身智能模型评测中斩获9项第一,最大模型达100B。Thinker重点突破两大能力:一是第一视角下的场景理解与任务规划,二是支撑物理交互的空间感知与精准定位。
然而,仅理解当前状态不足以应对动态环境。机器人还需预测动作后果——这正是Thinker-WM(World Model)的作用。目前,该世界模型通过两条路径赋能实际应用:一是知识蒸馏,将世界模型掌握的物理规律迁移到轻量级VLA模型;二是生成训练数据,模拟现实中罕见或危险的工况,补充长尾样本。
焦继超强调,当前阶段世界模型仍无法完全替代真实数据。优必选坚持“真实场景数据为主、仿真数据为辅”的策略,确保模型泛化能力扎根于物理世界。
最终,Thinker-VLA将高层理解转化为具体动作。该模型已在Cruzr、Walker等多个系列部署,并针对工业场景进行深度优化。其设计理念并非追求参数规模,而是强调在有限算力下实现稳定、高效的端侧推理——这恰恰契合工业客户对ROI、维护成本与故障率的核心关切。
数据飞轮:真实场景驱动的持续进化
优必选的另一关键策略,是将机器人本身变为数据采集入口。每当一台Cruzr在工厂完成一次上下料,或Walker C1在商场完成一次互动,都会产生新的行为数据。这些数据经过清洗、标注与训练,反哺模型迭代,进而提升下一轮任务的表现。
这种“场景产生数据—数据优化模型—模型反哺应用”的正向循环,构成了人形机器人持续进化的引擎。工业场景因任务明确、反馈清晰,成为数据飞轮启动的最佳起点。随着机器人部署规模扩大,数据多样性与质量同步提升,模型泛化能力也随之增强,为拓展至更复杂场景提供可能。
构建生态:从制造商到平台型公司
人形机器人的规模化落地,绝非单一企业可独立完成。优必选正通过纵向整合与横向合作,构建覆盖全产业链的生态体系。
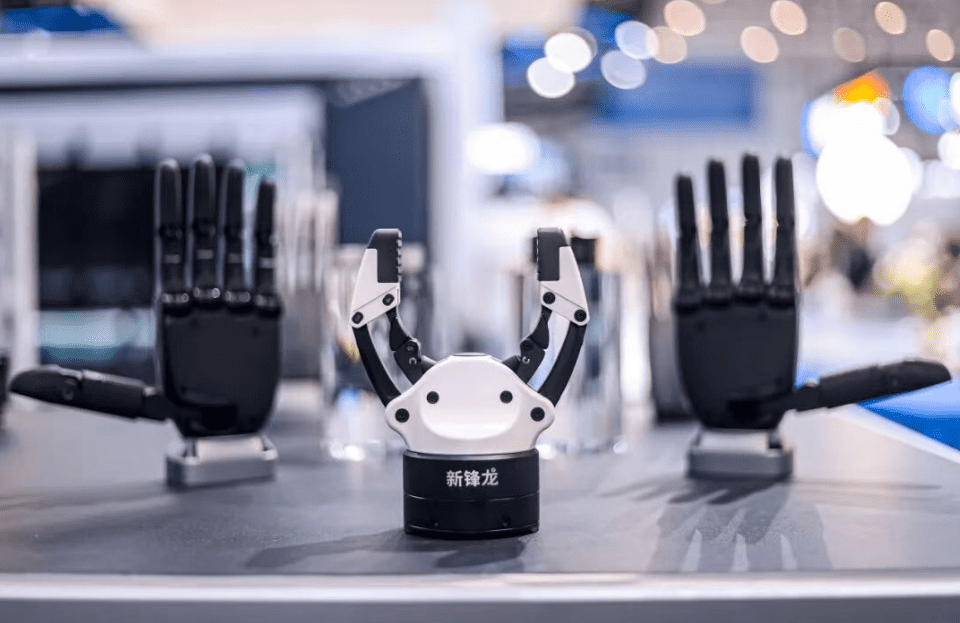
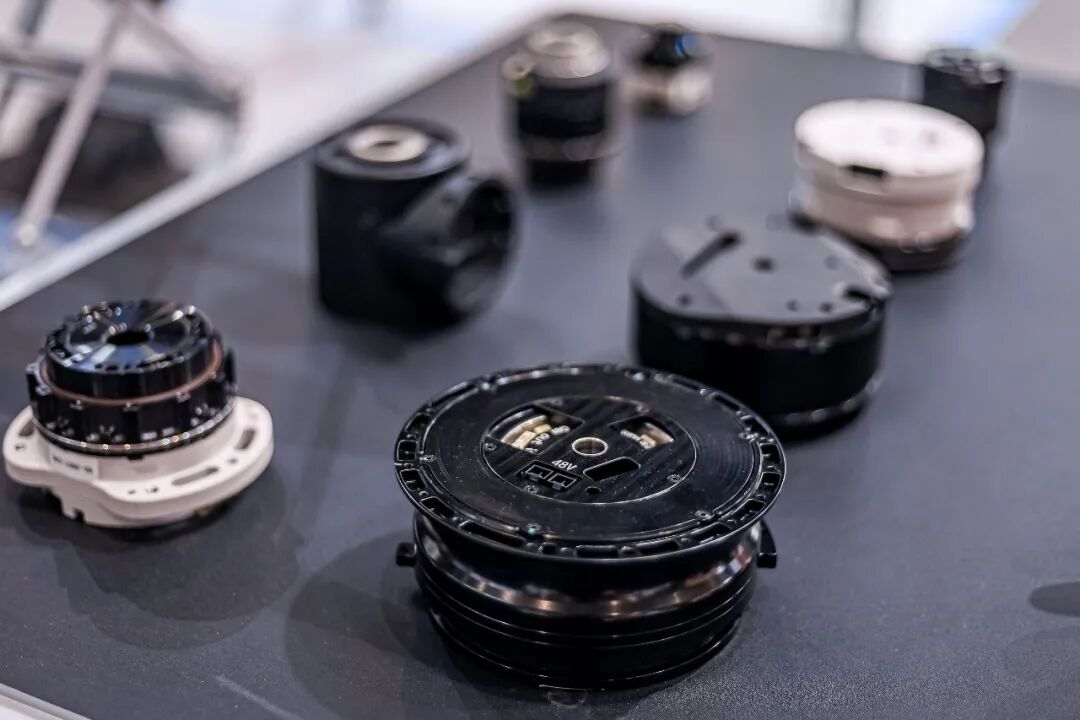
在上游,其与沐曦股份合资成立曦选创智,专注具身智能端侧专用芯片研发,计划2027年流片、2028年量产;同时收购A股上市公司锋龙股份,推进灵巧手、伺服驱动器等核心零部件的自主可控。
在制造端,优必选引入西门子数字化制造体系,共建的万台级人形机器人超级智慧工厂已于2026年8月投产,为规模化交付提供产能保障。
在应用侧,合作网络已延伸至汽车、半导体、3C电子、物流等多个行业。比亚迪、富士康、本田贸易、日立中国、三一重能、德马科技等头部企业均成为其合作伙伴,共同探索场景适配与价值验证。
这一系列举措表明,优必选正从人形机器人制造商,转型为具身AI生态平台公司。其目标不仅是卖产品,更是推动整个产业标准、技术路径与商业模式的成熟。
结语:产业化的新门槛
过去几年,行业解决了“能不能做”的问题;如今,焦点已转向“能不能用、值不值得买”。稳定作业能力、跨场景泛化水平、综合成本控制,以及客户的真实付费意愿,正在成为检验人形机器人产业化成色的新标尺。
优必选在WRC 2026展示的三大场景应用,表面看是产品矩阵的丰富,实则折射出其在技术架构、数据策略与产业协同上的系统性布局。当机器人不再只是舞台上的表演者,而是在真实世界中持续工作、学习与进化,人形机器人的商业化大门才算真正开启。