墨奇机器人MoRA模型解析:8个月估值70亿背后的Agentic-Native技术路线
在具身智能赛道日益拥挤的当下,一家成立仅8个月的公司如何能迅速获得阿里、腾讯等顶级资本的认可,估值飙升至70亿元?墨奇科技(MORPHI)及其联合创始人黄青虬给出的答案,是一套充满反共识色彩的技术与商业策略。其核心不仅在于硬件形态的选择,更在于对具身智能基础模型本质的深刻洞察——他们认为,真正的瓶颈不在于模型架构的命名游戏,而在于如何构建一个能在物理世界中持续、可靠、自主完成复杂任务的智能体。
聚焦智能上限:为何选择轮式而非双足人形
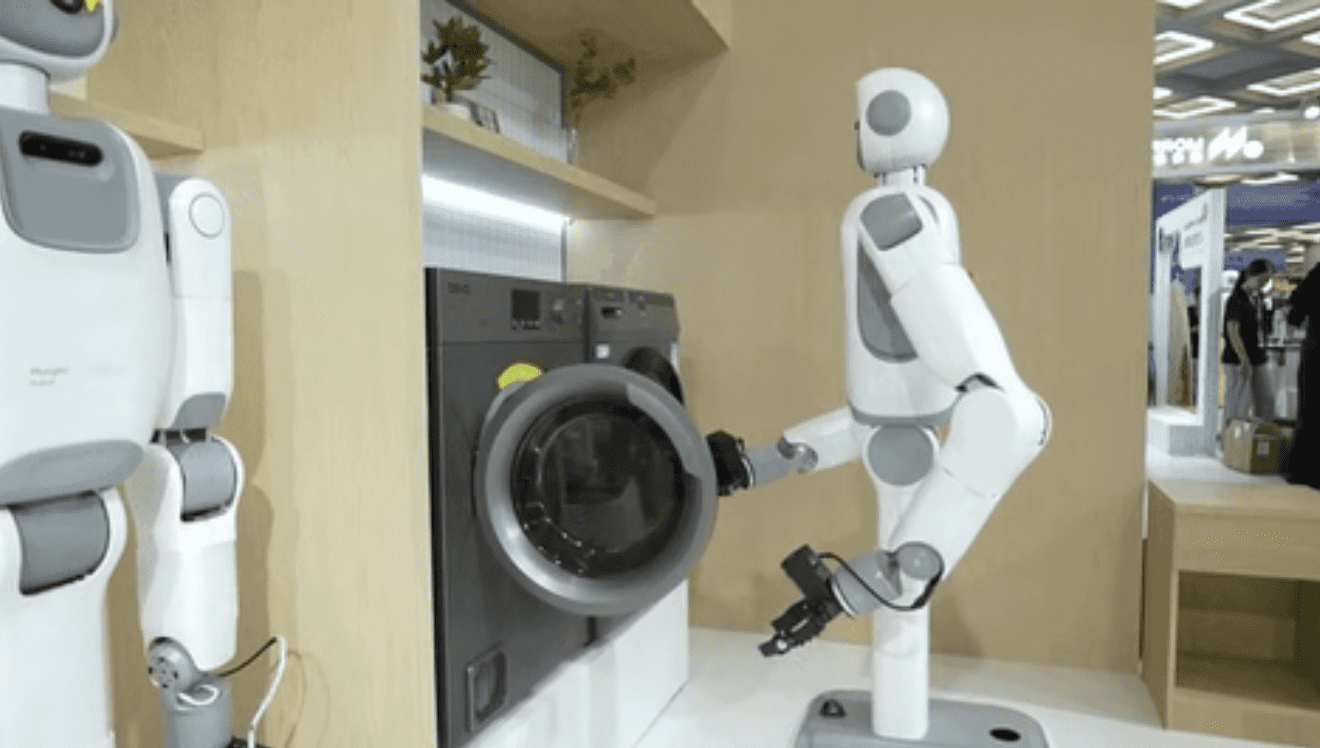
当行业普遍将双足人形视为通用机器人的终极形态时,墨奇却选择了看似“退而求其次”的轮式底盘。这一决策背后,是清晰的战略聚焦。黄青虬明确指出,当前具身智能最大的价值点在于“生产力”,而生产力的核心载体是上半身的手臂操作能力。双足行走所涉及的动态平衡问题,虽然极具挑战性,但在现阶段并非制约智能上限的关键瓶颈。
通过采用轮式平台,墨奇得以将有限的研发资源全部倾注于最核心的难题:复杂环境下的精细操作。无论是处理刚性的水果、杂物,还是应对高度非结构化的柔性物体如衣物,亦或是完成开关冰箱门、烘干机门等需要力度与精度协同的动作,这些才是检验一个机器人是否真正“聪明”的试金石。这种“抓主要矛盾”的思路,使其在短时间内就能展示出远超行业平均水平的系统集成能力。
全栈自研的边界:必要性与阻塞点驱动
墨奇宣称“全栈自研”,但这并非盲目追求大而全。其自研策略严格遵循一个原则:只在构成技术演进阻塞点的关键环节进行投入。例如,他们选择自研关节模组,是因为市面上缺乏能满足其高动态、低时延、高可靠性要求的成熟产品。关节作为连接“大脑”指令与物理执行的桥梁,其性能直接决定了整个系统的响应速度和控制精度,是提升智能上限的必要条件。
然而,在灵巧手这一看似关键的部件上,墨奇却表现得异常冷静。他们的判断是,对于当前设定的家居服务场景,如收拾房间、分拣包裹等,一个功能可靠的夹爪已能覆盖绝大部分需求。真正的瓶颈在于算法对任务的理解、规划与执行,而非末端执行器的自由度。因此,在算法能力尚未达到需要更高自由度执行器来释放其潜力之前,投入巨资研发灵巧手是一种资源错配。这种基于“阻塞点”而非“噱头”的自研逻辑,体现了极强的战略定力。
MoRA模型:重新定义System 1的角色
墨奇自研的具身模型MoRA(MORPHI Reasoning & Autonomy),其命名本身就彰显了其技术哲学——从能力出发,而非架构出发。他们摒弃了VLA、世界模型等流行术语,直指核心:推理(Reasoning)与自主(Autonomy)。这两大能力构成了其Agentic-Native技术路线的基石。
当前主流的机器人系统架构通常将功能划分为三层:System 2(云端大模型)负责高层次的语言理解与任务拆解;System 1(操作系统)接收具体动作指令并生成轨迹;System 0(小脑/运控)则负责底层的关节驱动。这种架构下,System 1沦为纯粹的执行器,而System 2因部署在云端,与端侧的通信存在延迟和带宽瓶颈,导致系统在处理长程任务时容易出现卡顿或失败。
墨奇的创新在于,将System 1从执行器升级为“端侧大脑”。他们将目标管理、短期记忆、动态环境感知与纠错等能力下沉至System 1,并确保其运行在端侧,以实现高频、实时的响应。这意味着System 2只需下达“叠衣服”这样的高层级任务,而System 1则能自主规划并执行从抓取、翻转到最终折叠的完整序列,并在过程中应对诸如衣物滑落、位置偏移等意外情况。这种架构极大地减轻了云端与端侧的通信负担,提升了系统的鲁棒性和流畅度。
数据:质量、多样性与闭环链路的Know-How
在数据方面,墨奇同样展现出与众不同的见解。他们并不迷信数据量的堆砌,而是提出了“三个真实”的标准:真实的人、真实的场景、干真实的活。他们认为,摆拍式的数据采集虽然效率高,但缺乏真实作业中的随机性、容错性和目标导向性,训练出的模型泛化能力有限。
为此,墨奇构建了一套独特的数据运营系统,旨在从前端数千个真实作业场景中持续获取高质量、多样化的数据流。更重要的是,他们意识到,真正的长期竞争力并非来自数据采集本身,而是源于从原始数据到训练数据的处理链路中所积累的Know-How。这套链路与模型训练紧密耦合,只有在不断的试错与迭代中,才能形成别人无法简单复制的核心壁垒。这种对数据价值链的深刻理解,是其能在较短时间内部署有效模型的关键。
长程任务:系统能力的终极试金石
墨奇在世界机器人大会上展示的15分钟长程任务Demo,绝非简单的功能堆砌,而是一次对其整套技术体系的全面压力测试。这个任务包含了约七八十个连续动作,横跨多个房间,涉及多种物体类型和交互模式。其成功依赖于多个层面的能力协同:
首先是目标牵引的闭环执行。机器人并非机械地执行预设动作序列,而是始终以最终目标为导向。例如,在清理桌面后,若有人故意扔下一个香蕉皮,它能识别出这是新的垃圾并将其清理,直到桌面真正干净为止。这种“Closed Loop”的认知能力,是区分高级智能与简单自动化的关键。
其次是动态环境下的自我修复。在任务过程中,如果脏衣篓被意外踢动,机器人能即时感知位置变化,并调整后续的抓取路径。这种对环境扰动的鲁棒性,源于其System 1强大的实时感知与规划能力。
最后是多层次的记忆机制。从取出烘干机衣物到放入洗衣机衣物,中间间隔了多个步骤和一两分钟的时间,机器人必须记住烘干机已空这一状态,才能正确执行后续操作。这种中短期记忆能力,是完成复杂、多步骤任务不可或缺的组成部分。
组织资产:比技术更稀缺的护城河
在具身智能这个人才流动极为频繁的新兴领域,墨奇将组织建设视为与技术研发同等重要的战略任务。黄青虬坦言,一个稳定的、有使命感的团队,是业务和技术能够持续演进的基础。他们倾向于招募那些志在“做出真正work的物理AGI”的长期主义者,而非寻求短期套利的投机者。
同时,公司致力于营造一个尊重技术想法、并能提供充分资源支持创新的环境。这种文化氛围,不仅能留住核心人才,更能激发团队的创造力,将个人的智慧沉淀为组织的共同资产。在技术范式尚未收敛的早期阶段,这种由稳定组织所保障的持续迭代能力,或许比某一项单项技术的领先更具决定性意义。
综上所述,墨奇科技的快速崛起并非偶然。其背后是一套环环相扣、逻辑自洽的战略体系:从聚焦智能上限的硬件选择,到基于阻塞点的自研策略;从重新定义模型架构的Agentic-Native路线,到对数据价值链的深度把控;再到以长程任务验证系统能力,并以组织建设构筑长期护城河。这套组合拳,使其在喧嚣的具身智能浪潮中,走出了一条独特而扎实的发展路径。