拒绝大模型生搬硬套:具身原生如何重塑机器人底层逻辑
具身智能行业正处于一个关键的转折点。过去两年,资本与技术的光芒主要集中在机器人的本体设计上:灵巧手的精细操作、运动控制的稳定性提升、以及整机设计的物理极限突破,让人形机器人在春晚舞台上的表演惊艳全球,并逐步进入工厂、物流等场景进行商业化试点。然而,当这些装备着敏捷四肢的“钢铁身躯”真正踏入复杂多变的物理世界时,其内在的“大脑”短板暴露无遗。
面对动态环境、未知任务以及连续交互的需求,现有的机器人系统依然高度依赖数据示教与人工微调。一旦传送带速度微调、物体位置偏移或出现未训练过的障碍物,机器人往往瞬间“卡死”。这种对预设流程的机械依赖,揭示了当前技术路线的核心瓶颈:空有执行力,却缺乏能在变化中自主决策的通用智能。随着2024年上半年国内具身智能赛道融资超438亿元,其中过半流向聚焦基础模型与世界模型的“大脑派”公司,行业共识逐渐清晰——机器人的本体只是躯壳,真正决定上限的是其理解物理世界并自主行动的认知内核。
物理世界的鸿沟:为何迁移学习失效?
在探讨解决方案之前,必须厘清一个根本性的认知差异:互联网数据与物理世界数据的本质不同。ChatGPT等大语言模型的进化,得益于海量文本与图像的训练,它们在符号层面建立了强大的关联能力。然而,机器人所面对的物理世界遵循的是严格的因果律与物理约束。推动箱子滑行的距离、抓取纸杯所需的力度、机械臂运动后的环境反馈,这些隐性知识在互联网文本中几乎不存在。
长期以来,行业普遍采用模仿学习(Imitation Learning)路线,通过遥操作示教采集数据,让机器人学习人类的操作轨迹。这种方法在早期确实帮助机器人跨过了产业化的门槛,但其局限性日益明显。首先,真机数据采集成本高昂且效率低下,无法像互联网数据那样实现规模效应;其次,基于有限数据的模仿学习导致模型泛化能力极弱,一旦环境微调,模型便失效,迫使企业陷入“重新采集-重新示教-重新训练”的死循环。这种“死记硬背”的能力边界,在开放场景中显得尤为脆弱。
范式重构:具身原生的提出
面对这一僵局,蚂蚁灵波在2024年7月连续发布六款大模型,并正式提出“具身原生(Embodied Native)”理念。这一理念的核心在于拒绝将互联网大模型生搬硬套给机器人,而是主张从底层架构、数据分布到预训练目标,围绕物理世界的特性进行彻底重构。具身原生并非简单的“迁移+微调”,而是让智能体从第一天起,就按照物理世界的规律进行学习与运行。
这一重构体现在三个关键维度:
第一,数据维度的原生化。模型学习的重点从互联网文本扩展至机器人在物理世界中的视觉、动作与环境交互数据。这意味着模型直接接触机器人工作的真实对象,而非虚拟符号。
第二,训练目标的原生化。从生成内容的概率预测,转向理解动作如何影响环境变化的因果关系。模型不仅要“看”到世界,更要理解“做”之后世界会如何变化,从而内化物理规律。
第三,架构设计的原生化。围绕机器人实时感知、实时推理、实时控制的需求,重组计算方式。传统的生成式模型可以容忍数秒的推理延迟,但机器人必须在毫秒级做出响应,这就要求模型架构必须满足持续运行的低延迟要求。
LingBot-VA 2.0:具身原生的技术实践
作为具身原生理念集大成者的LingBot-VA 2.0,展示了这一技术路径的具体落地。与传统基于LLM或通用视频模型进行迁移学习的做法不同,LingBot-VA 2.0采用了从头预训练(Full Pre-training)的路径,以自回归视频生成模型为基础,直接学习机器人与物理世界交互产生的数据。
其核心创新在于引入了因果预训练(Causal Pretrain)与前瞻推理(Foresight Reasoning)。传统视频模型往往预测下一帧画面,这与机器人的行动目标并不一致。LingBot-VA 2.0通过学习动作与环境变化之间的因果关系,让模型理解行为对世界的改变,并能在执行过程中持续预测未来状态,根据环境反馈动态调整决策。这种能力对于动态抓取、桌面对抗等复杂任务至关重要,使机器人具备了“走一步看一步”的自主性。
为了支撑这种高强度的实时交互,LingBot-VA 2.0采用了混合专家(MoE)架构与异步推理机制。MoE架构在保证模型参数规模的同时,显著提升了推理效率,将计算成本控制在实时控制的阈值以下;异步推理机制则将环境观察、模型推理和动作输出解耦并行,使机器人能够边推理、边执行,避免因等待模型计算而错失最佳操作时机。此外,新一代VAE模型进一步强化了语义与动作空间的对齐能力,打破了语言指令与物理执行之间的鸿沟,让机器人不仅“听懂”指令,更能“准确”执行。
数据壁垒与产业共建
具身原生路线的提出,也直指行业面临的另一个深层问题:机器人缺乏属于自己的“互联网”。与大语言模型不同,机器人获取高质量真实交互数据的成本始终居高不下,数据规模的天然受限制约了智能体的进化速度。LingBot-VA 2.0在新场景下仅需少量数据即可完成后训练适配,展现了较强的泛化潜力,但这仅是起点。
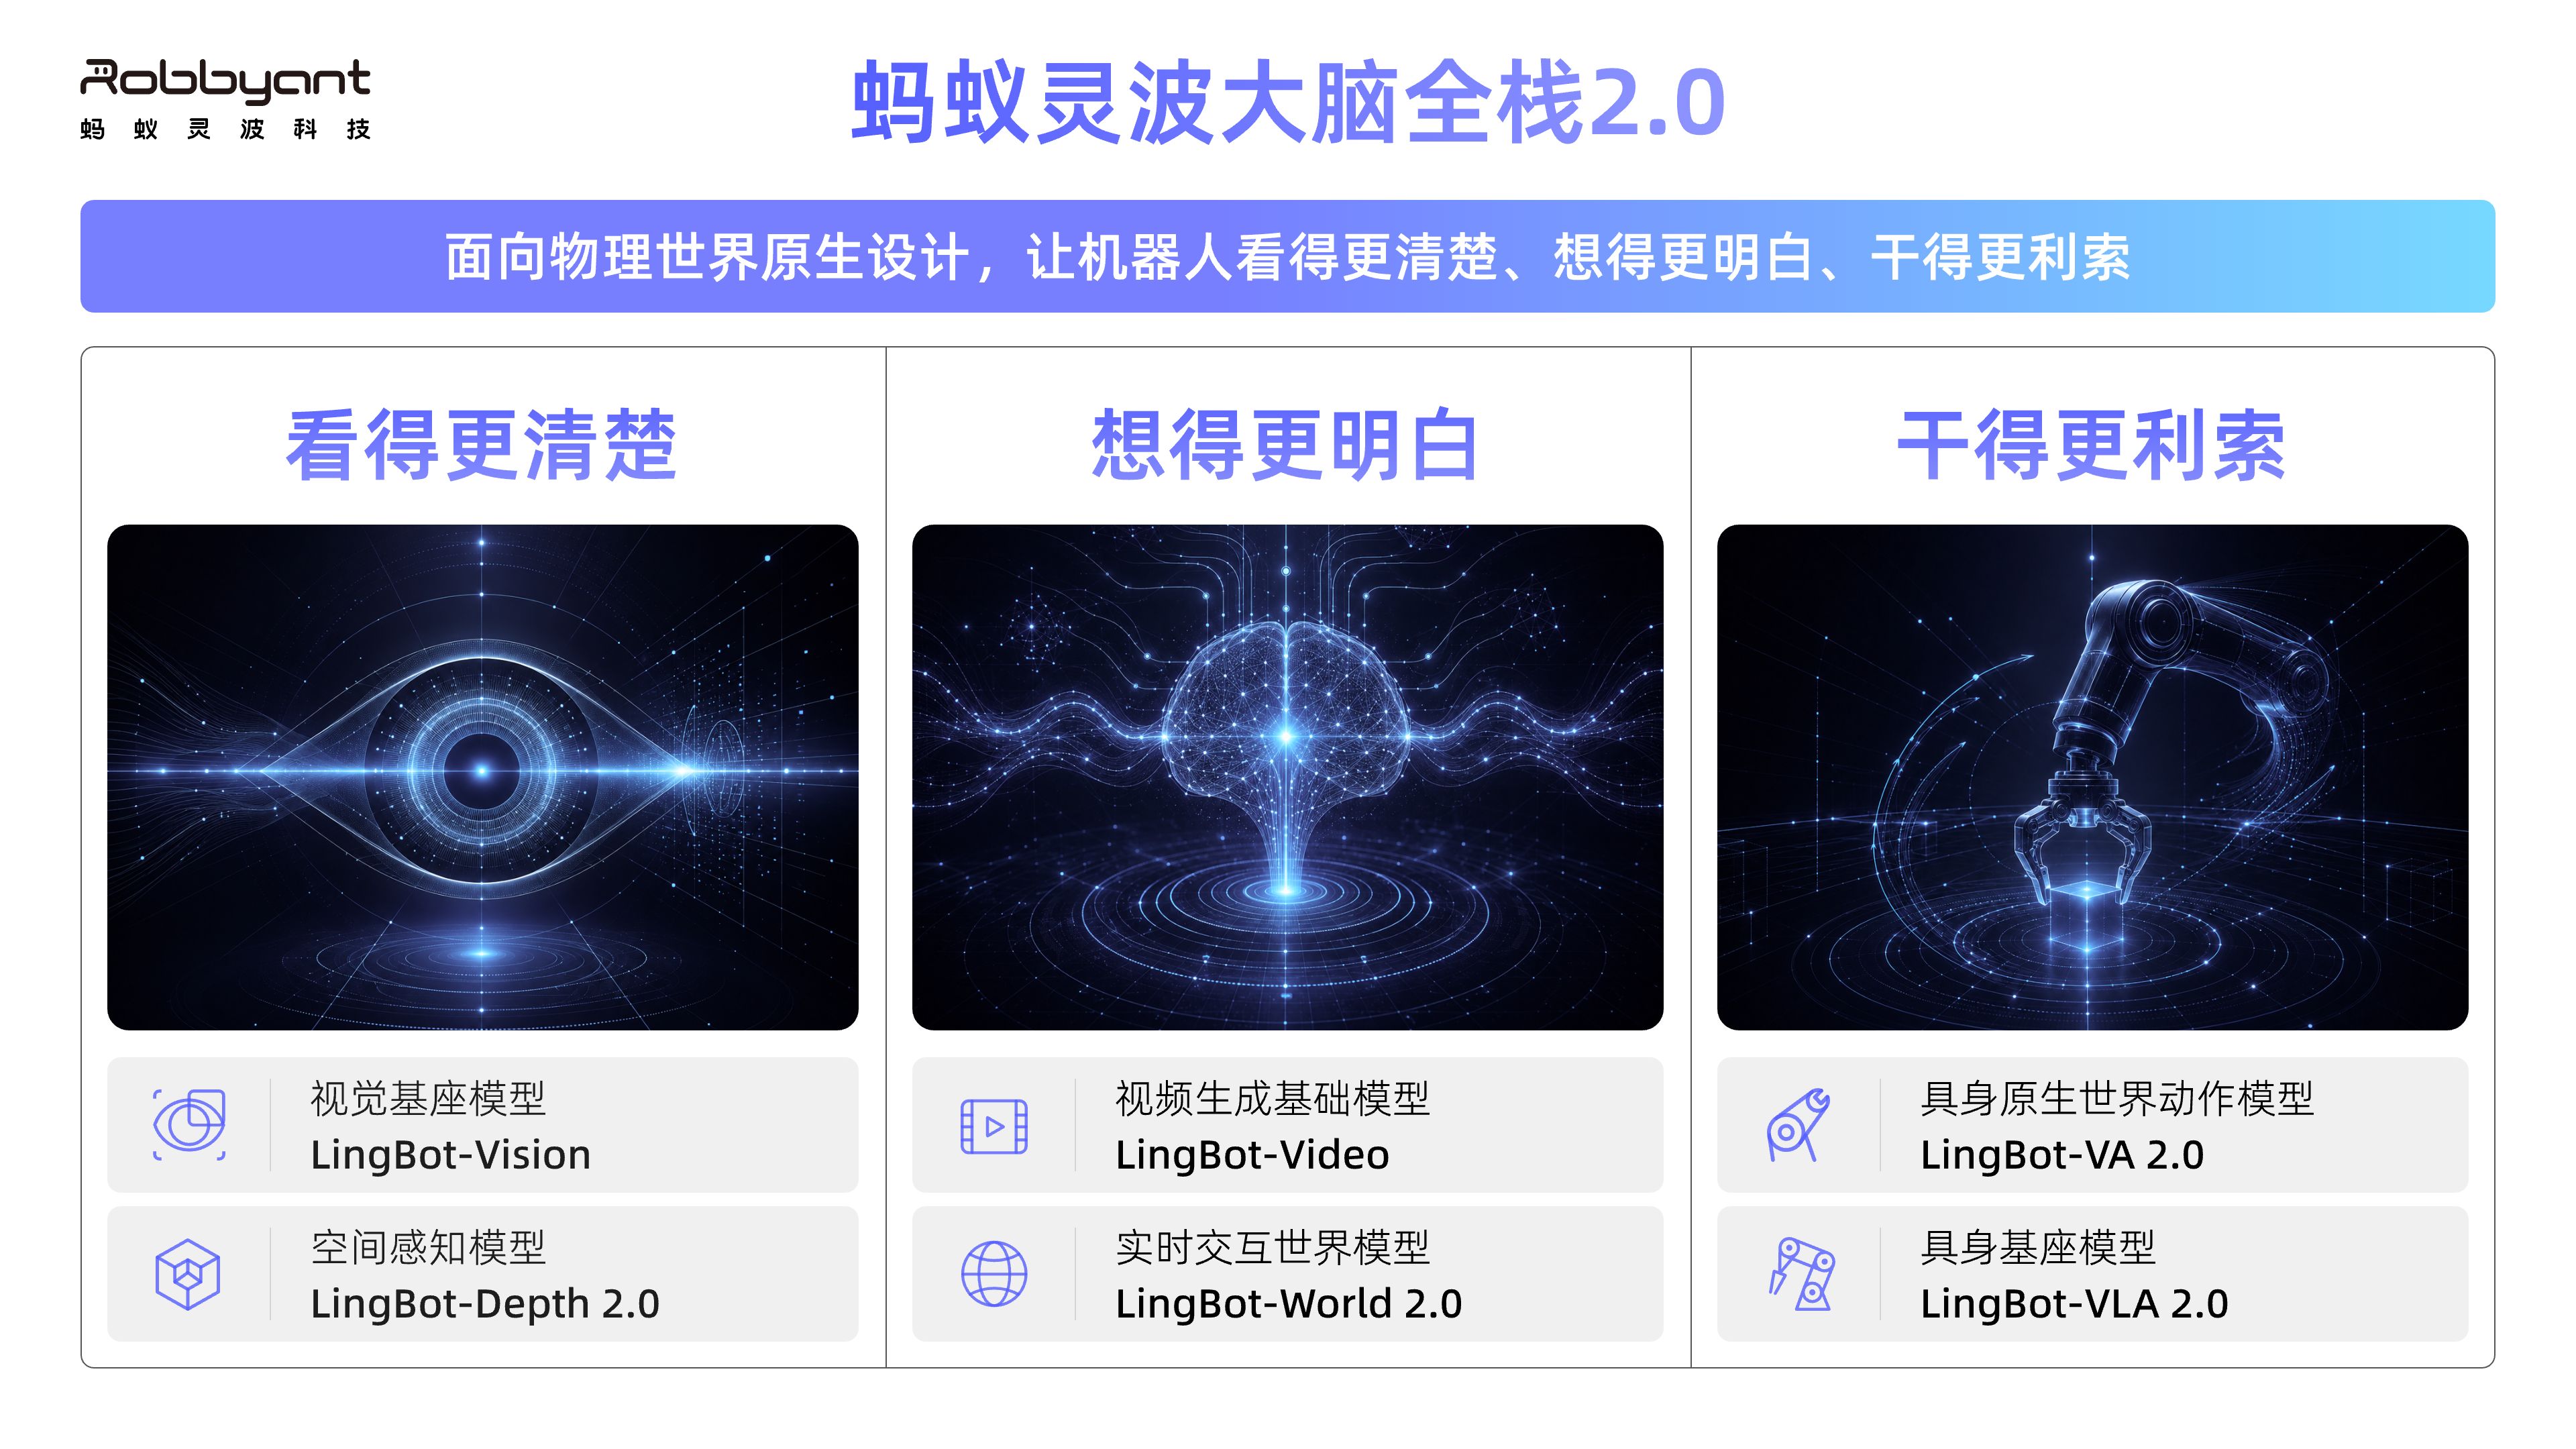
蚂蚁灵波通过这一全栈技术层级,试图倒逼出一条产业共建的新路。从LingBot-Vision和LingBot-Depth 2.0提供的原生空间智能,到LingBot-Video引入MoE架构平衡效率,再到LingBot-VLA 2.0适配更多构型与更高自由度,六大模型环环相扣,覆盖了感知、理解、预测、行动的全闭环。这种系统性的展示,不仅是对技术路径的一次验证,更是向行业宣告:具身智能的下半场竞争,已从本体硬件的比拼,转向基于物理世界认知的软件与算法生态的较量。
当世界模型与机器人基础模型成为全球科技巨头角逐的焦点,蚂蚁灵波的具身原生方案提供了一种区别于传统大模型演进的全新视角。它不再将机器人视为互联网的附属品,而是将其作为独立的智能体,去重新定义其与物理世界的交互方式。虽然这一路线是否会成为未来行业的主流仍需时间检验,但每一次技术范式的切换,都始于对基础问题的重新思考。在机器人从“自动化执行”迈向“自主智能”的关键节点,这种回归物理本质的探索,或许正是跨越泛化鸿沟的关键钥匙。