2万美元买NEO机器人做家务?灵活双手背后的具身智能困境
在公众对于具身智能(Embodied AI)的想象中,画面往往极端地分裂在两个方向:要么是拥有完美外貌与情感的“赛博伴侣”,要么是力大无穷、无所不能的“机械战警”。这种二元对立的想象,使得那些专注于解决日常琐事、外观朴素的家庭服务型机器人,在科技叙事中长期处于边缘地位。然而,随着2026年第一波产品迭代的到来,家用具身智能领域出现了一个值得被重新审视的标志物——由挪威创立、美国运营的1X Technologies公司发布的NEO人形机器人。这次更新并非仅仅是一次硬件迭代,更是一次关于“机器人如何真正进入家庭”的务实宣言。
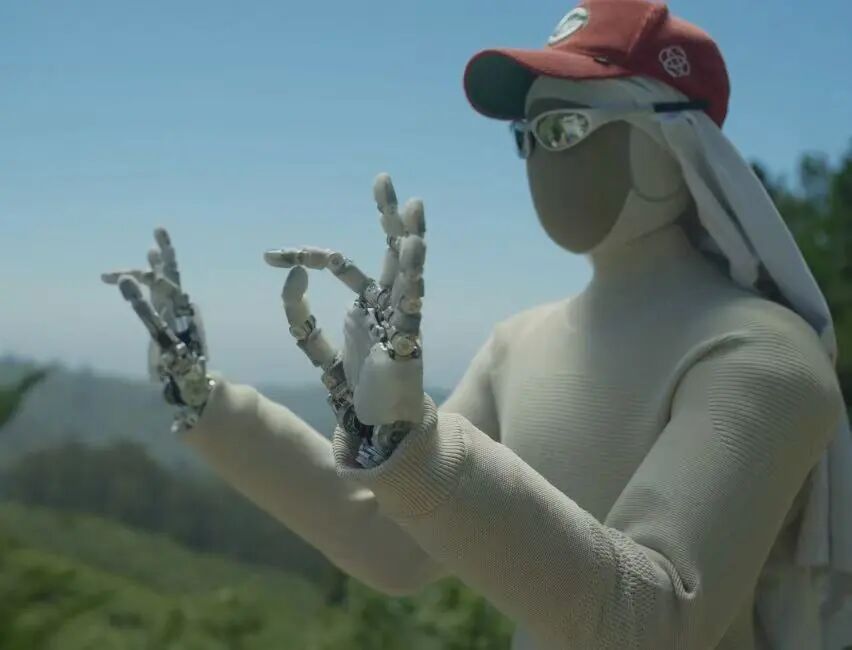
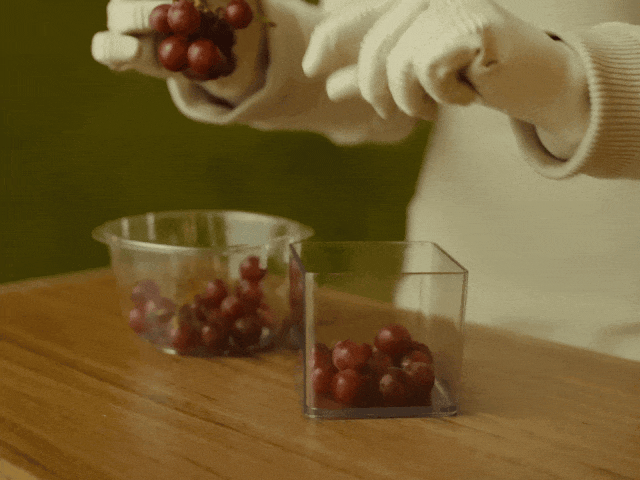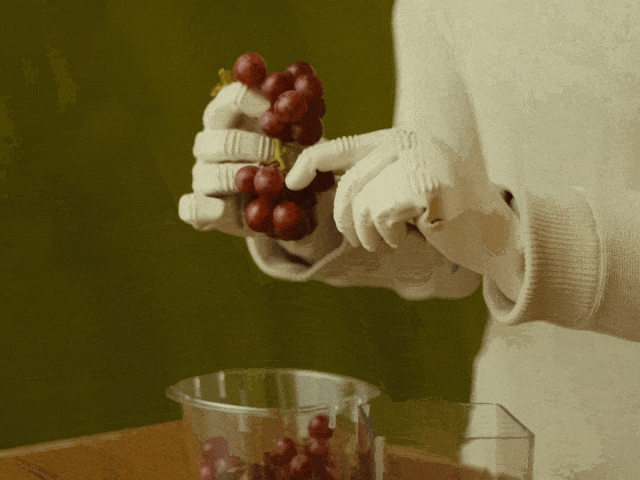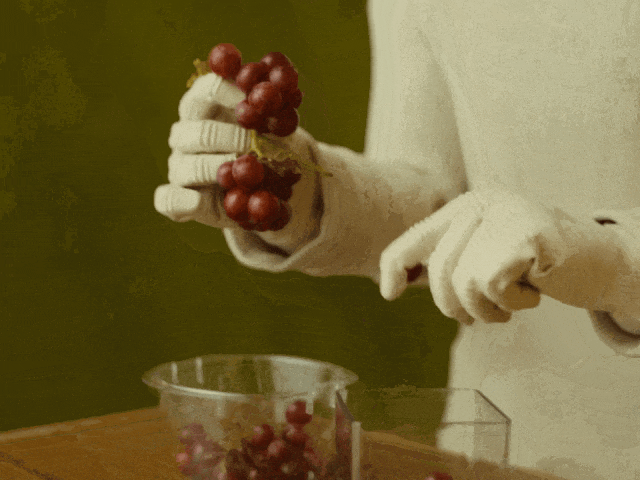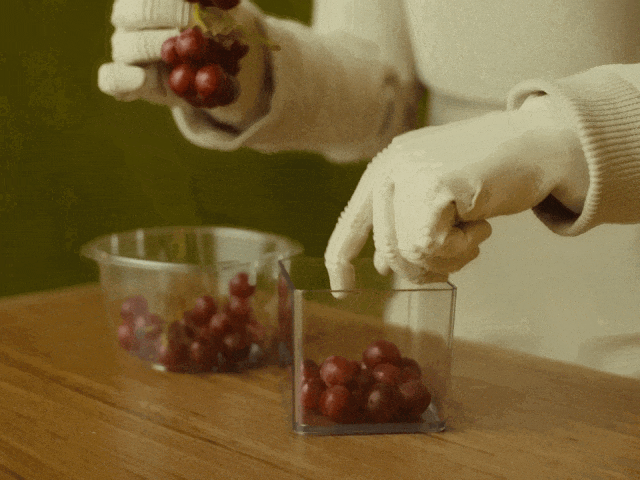
NEO此次最受瞩目的升级,集中在其手部执行机构。在过往的演示中,NEO仅能操作吸尘器、垃圾桶等大体量物品,动作粗糙且缺乏细腻感。但在此次更新中,NEO展示了令人惊艳的精细操作能力:它可以熟练地拧紧灯泡、小心翼翼地拼插乐高积木,甚至能够轻柔地采摘易碎的葡萄而不造成损伤。这些动作看似简单,实则是机器人从“工业/物流场景”迈向“家庭服务场景”的关键跨越。家庭环境充满了非结构化的细微物体,对力控精度和触觉反馈的要求远高于仓库环境。
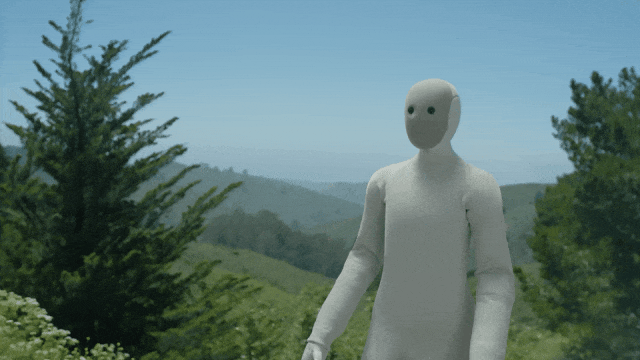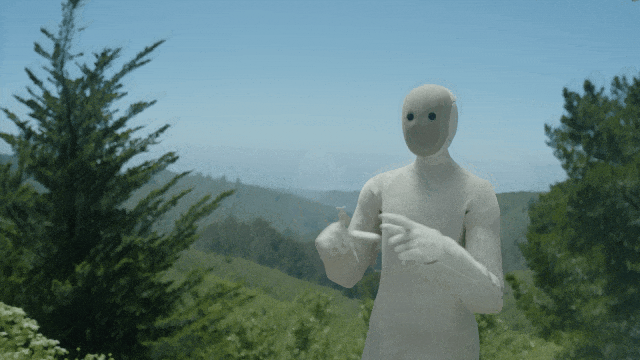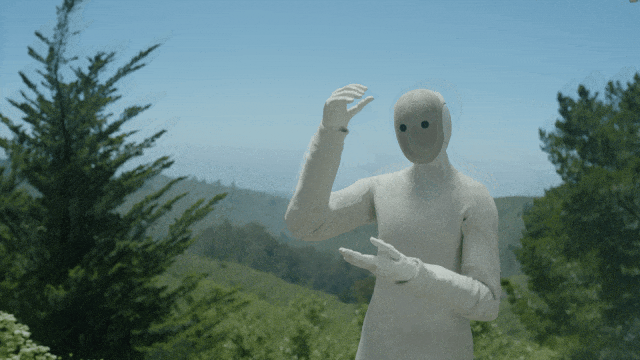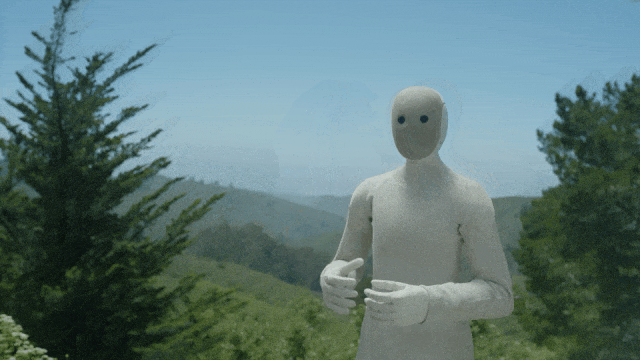
为了支撑这些精细动作,NEO的机械手在参数上达到了前所未有的高度。据1X Technologies官方发布的详细技术参数,NEO的机械手拥有高达25个自由度(Degrees of Freedom, DOF)。这一数据包括了手指与手掌的22个自由度,以及手腕额外的3个自由度。作为对比,人类手部通常被认为拥有27个自由度。虽然机械手尚未完全超越人手,但在运动学层面已经极度逼近。特别是对于使用喷瓶、旋转水龙头等需要复杂组合动作的场景,手腕的额外自由度提供了至关重要的灵活性,使得NEO能够模拟人类手腕的复杂转向与调节。
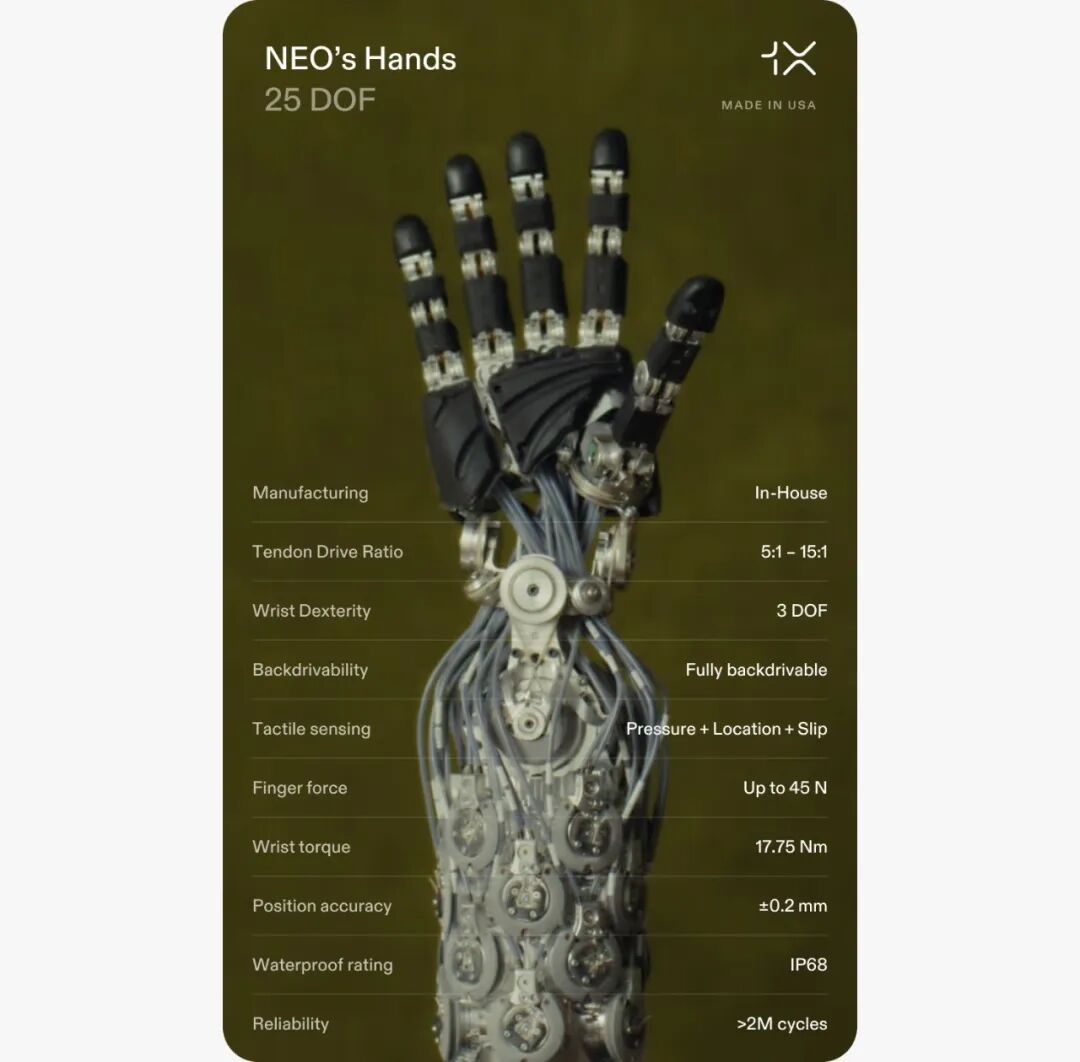
在驱动架构上,NEO摒弃了传统机器人常见的“电机集中驱动+长距离齿轮/线缆传动”方案,转而采用了更为仿生的“筋腱绳”驱动机制。电机主要分布在手臂近端,通过轻质高强度的仿生绳索连接至指尖。这种设计不仅显著降低了手部重量,提升了动态响应速度,更重要的是,它在全部25个自由度上均支持力度控制和反向驱动。这意味着NEO的手部不仅仅是执行指令的末端,更是一个具备被动顺应性的柔性系统。当遇到不可预见的阻力时,手部可以像人类肌肉一样进行缓冲,而不是僵硬地对抗或损坏物体。
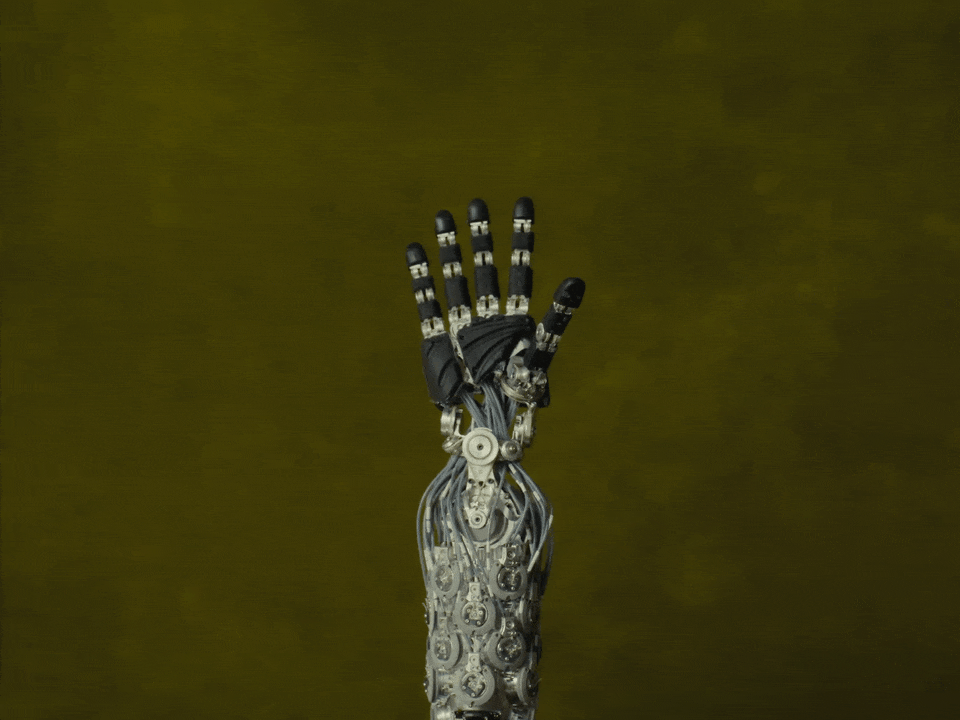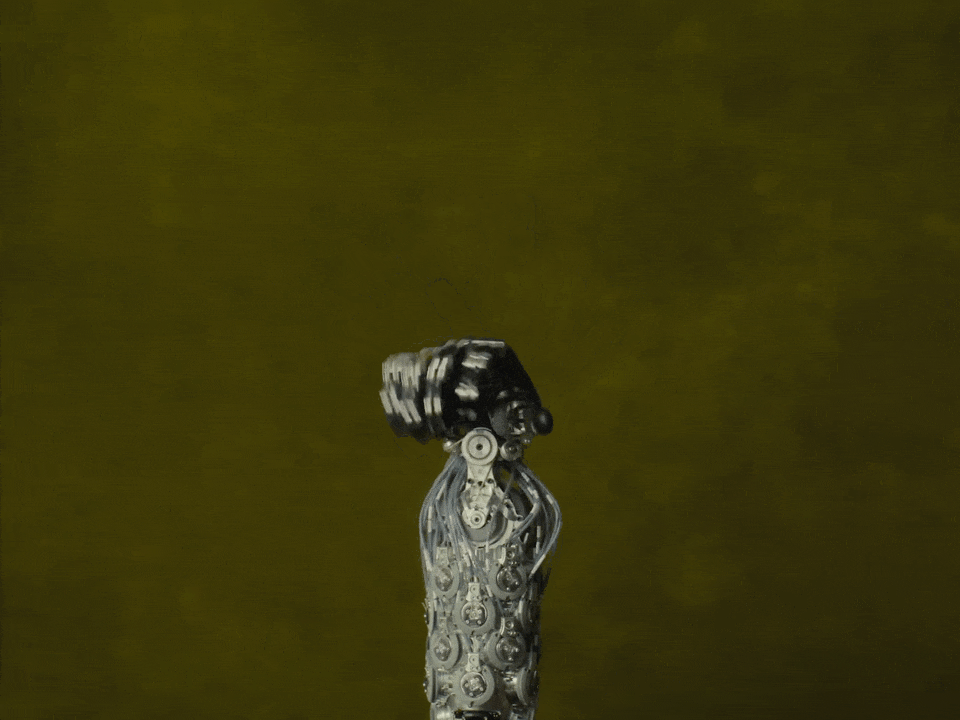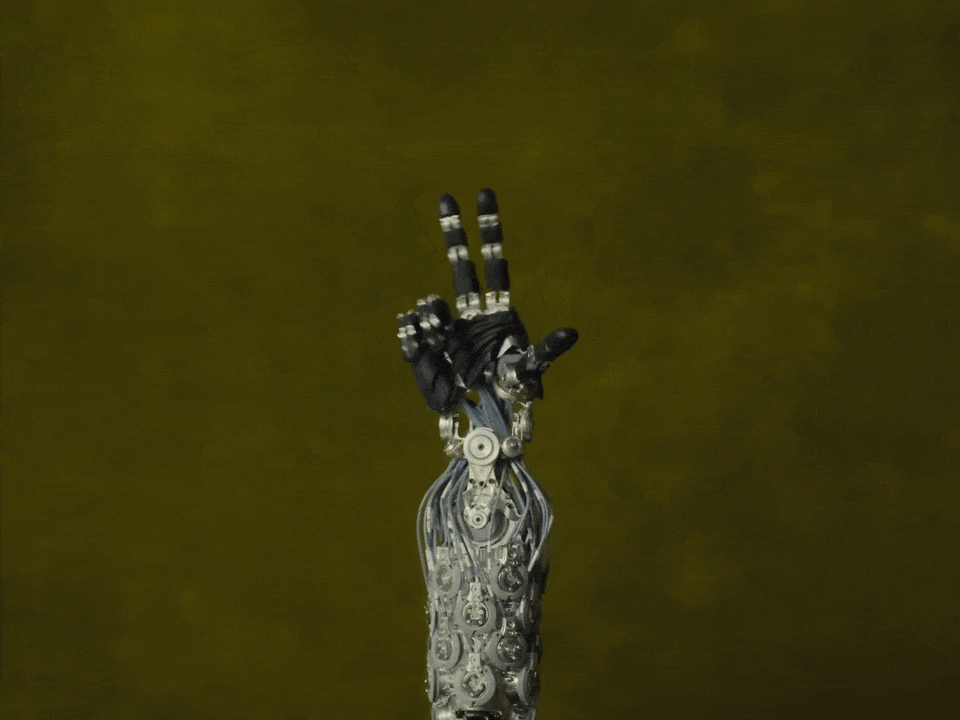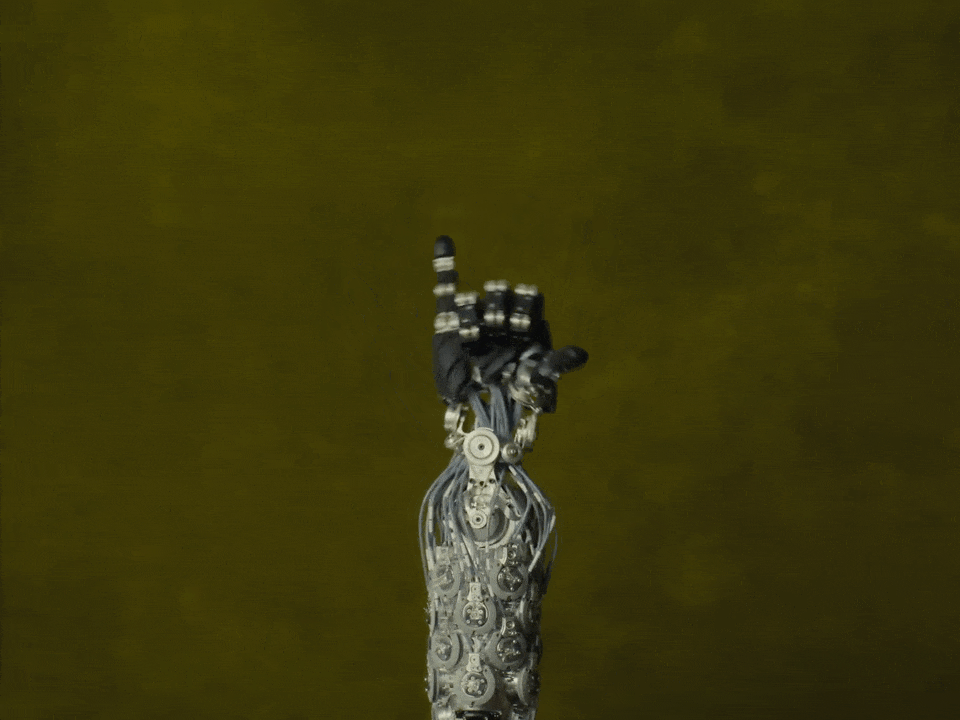
更令人印象深刻的是NEO机械手外层的“仿生皮肤”。这并非普通的橡胶保护套,而是一层集成了高密度传感器的多维感知网络。根据1X的技术文档,该皮肤能够实时测量法向压力、接触点位置、切向力、滑动趋势以及物体失稳状态。这种高分辨率的触觉感知,赋予了NEO超越单纯视觉导航的能力。
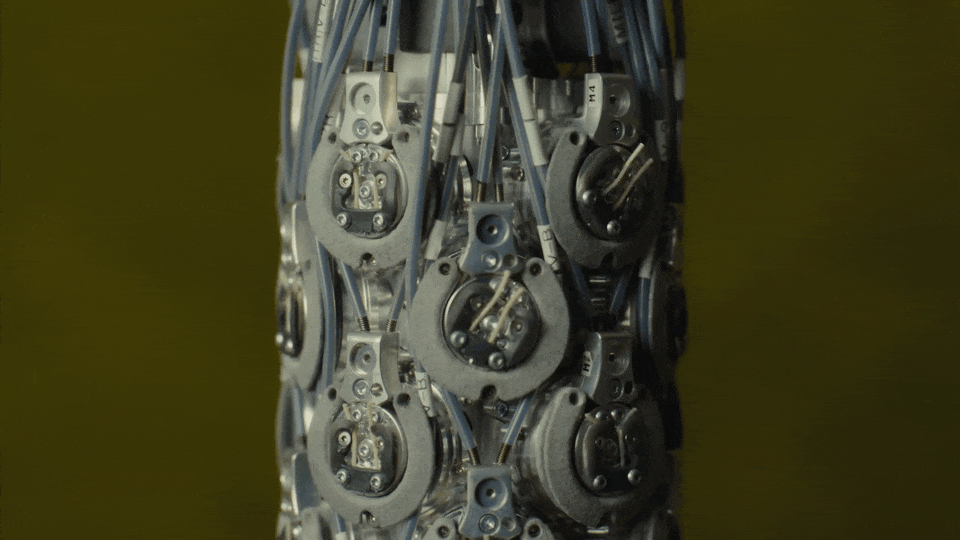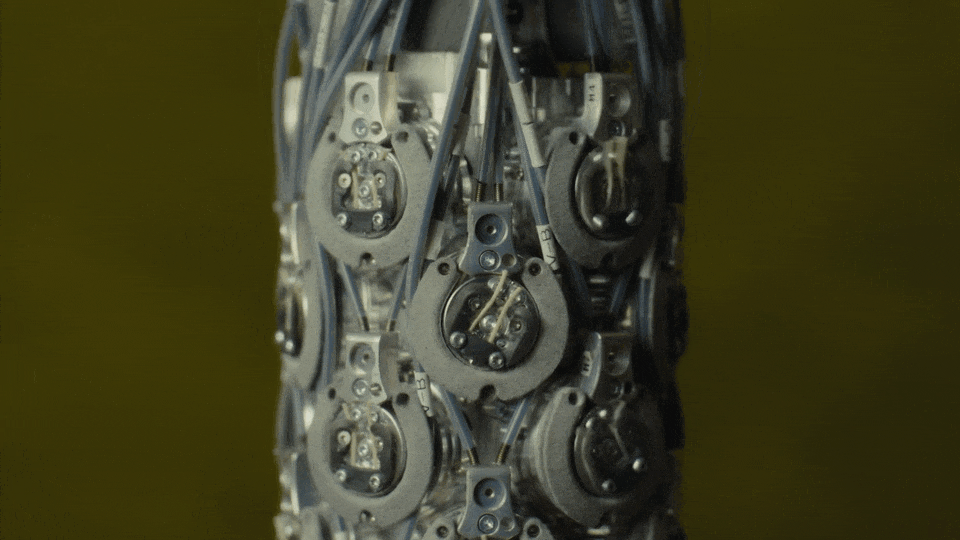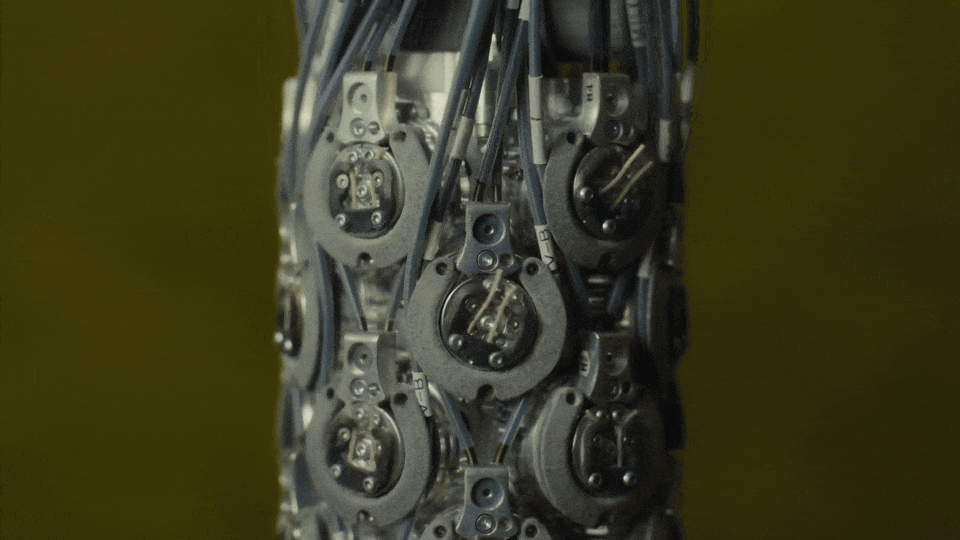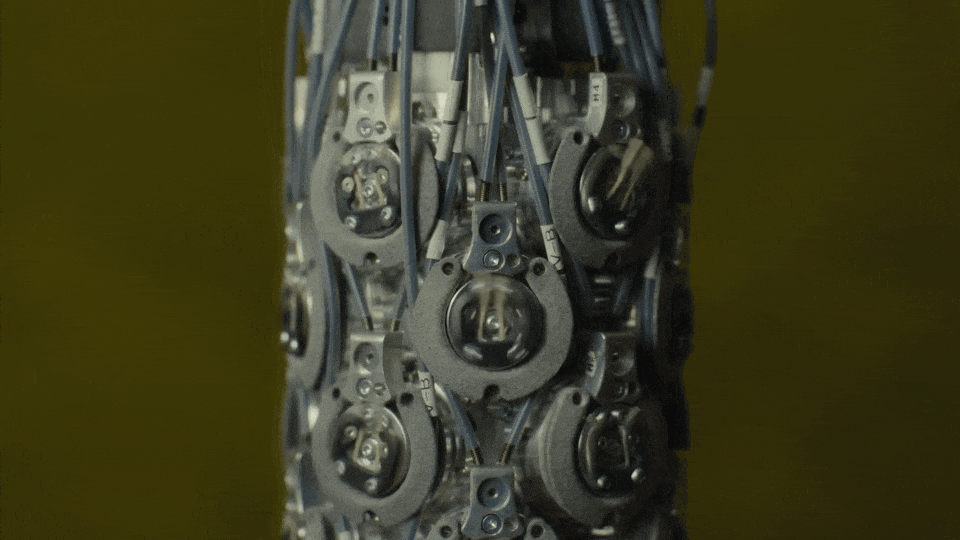
以摘葡萄为例,传统的机器人视觉系统可能仅能识别物体位置并进行抓取,一旦检测到滑动,本能反应往往是增加捏合力度,这往往导致果实破碎。而NEO通过触觉反馈,能够判断葡萄即将滑落的状态,并立即调整策略,将手指的“捏合”动作转换为手腕的“托举”动作,通过改变受力面来维持稳定。这种基于多模态数据融合的实时决策,正是具身智能区别于传统自动化设备的核心特征。
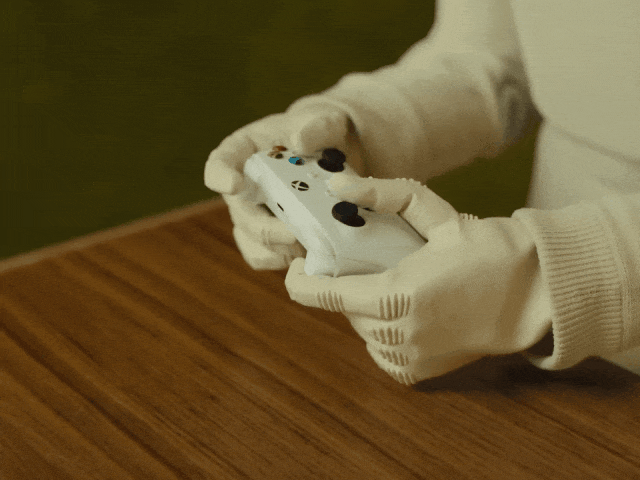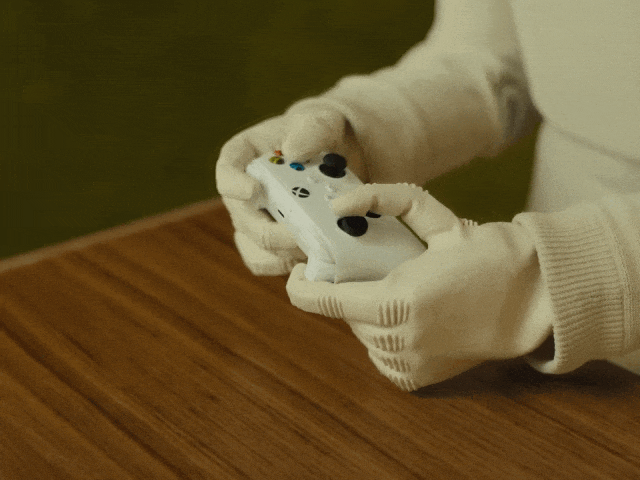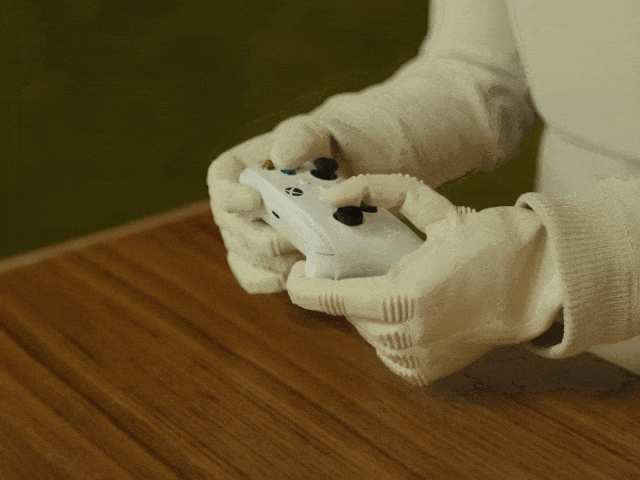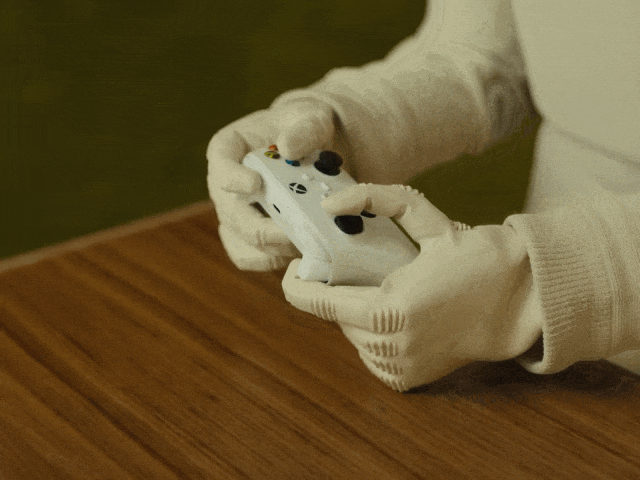
在性能指标方面,NEO机械手展现了极强的工程实现能力。其手部定位精度控制在±0.2mm以内,腕掌关节(CMC)峰值扭矩可达3.5牛米,手指掌指关节(MCP)峰值扭矩为2.6牛米,远端屈曲力更是达到了45牛。这些参数确保了NEO既能完成细腻的操作,又能应对如拧开顽固瓶盖、提起沉重水壶等需要较大扭矩的任务。此外,考虑到家庭环境的特殊性,NEO的机械手符合IP68防尘防水标准及食品安全标准。用户可以像对待自己的手一样,直接用它接触食物或进行清洗,无需特殊的防护处理,极大地提升了人机共融的安全性。
然而,当我们将目光从硬件参数转向实际体验与商业模式时,NEO所揭示的“具身智能”真相,或许与公众期待存在一定落差。1X Technologies为NEO设定的售价约为2万美元,对于一款目前仍需依赖大量人工干预的机器人来说,这一价格显得颇具争议。更重要的是,其操作效率与自主性尚未达到理想状态。
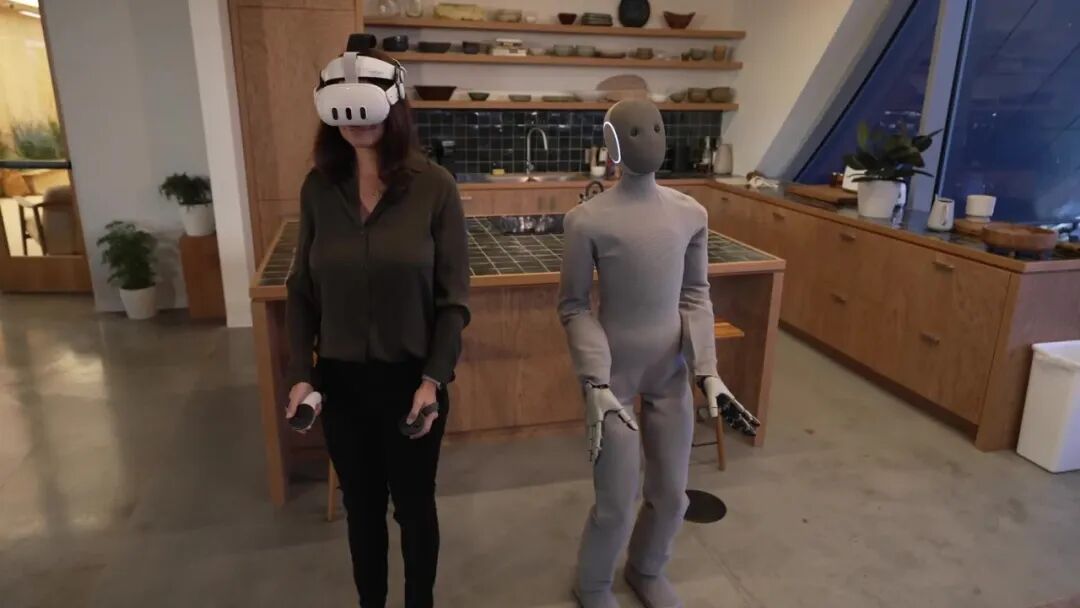
在1X官方发布的演示视频中,虽然NEO的动作流畅自然,但《连线》杂志的采访揭示了背后的真相:许多动作并非完全由AI自主完成,而是部分依赖工程师的预编程,甚至是通过现场遥控实时操控。这意味着,视频展示的更多是“NEO的手在理论上能够执行哪些动作”,而非“NEO如何在无干预情况下自主理解并完成复杂任务”。相比之下,竞争对手如Figure AI展示的Heliux模型在厨房自主洗碗等任务中,展示了更强的端到端自主性。
《华尔街日报》对早期原型机的体验报告进一步印证了这一观点:尽管NEO能完成多项日常工作,但其效率高度依赖远程操作员(Teleoperation)的支持。操作者通过第一人称视角界面,实时发送指令或辅助修正动作。这种“人在回路”(Human-in-the-loop)的模式,虽然保证了当前任务的完成率和安全性,但也暴露了当前AI模型在泛化能力和实时决策上的不足。
1X Technologies的商业模式清晰地反映了这一技术现状:利用AI模型处理标准化的、简单的任务,而对于复杂、非结构化的场景,则保留真人远程操作员进行兜底。这种“AI+人工”的混合架构,被业界称为“Fake it till you make it”(假装智能,直到真正智能)的策略。通过让NEO进入真实家庭环境,收集海量的人机交互数据,从而不断迭代优化AI模型,最终实现完全自主。
从商业逻辑来看,这是一条务实且可行的高速路径。完全自主的通用机器人在短期内难以解决长尾场景下的安全风险与伦理问题,而远程遥控可以作为一种合规且可控的过渡方案。对于早期采用者而言,NEO提供的不只是一个工具,更是一个数据采集终端。随着家庭数据的积累,NEO的智能水平有望实现指数级增长。
但这条路线也伴随着巨大的风险。如果NEO始终依赖远程人工支持,那么它本质上可能只是一个“拥有高自由度硬件的远程遥控玩具”,而非真正的“具身智能体”。用户支付2万美元购买的,可能不仅是机器人的硬件成本,还有背后庞大的云端人工服务成本。如果未来监管要求对每个家庭机器人的后台操作进行责任追溯,那么让每个机器人都配备一名远程操作员,将成为一种常态,但这也将极大限制机器人的普及规模和盈利空间。
此外,NEO的硬件规格也限制了其部分极限性能。机身最大举升能力约为70公斤,持续携带能力25公斤,单臂载荷约8公斤。一块842Wh的电池仅提供约4小时的工作时长。虽然NEO的机械手具备自我充电功能,但其整体续航和负载能力在应对高强度家务时仍显吃力。
纵观整个具身智能行业,NEO并非综合能力最强、速度最快或AI模型最先进的人形机器人。它的核心价值在于其“家用化”的产品形态设计:轻量化机身、接近人手的柔顺硬件、以及强调安全性与亲和力的交互方式。它代表了行业从“炫技”向“实用”的转变,从“实验室环境”向“复杂家庭环境”的迈进。
NEO的机械手确实“灵活过头”了,但这种灵活目前仍被限制在远程控制的框架内。它展示了具身智能的终极硬件潜力,同时也暴露了软件智能与自主决策能力的短板。对于消费者而言,NEO是一个极具吸引力的实验性产品;对于行业而言,它是一次关于“如何平衡自主性与安全性”、“如何降低技术落地门槛”的深刻实践。
未来,随着传感器成本的降低、大模型推理速度的提升以及边缘计算能力的增强,NEO这类机器人的远程依赖程度有望逐步降低。但在2026年的当下,我们看到的不仅是一个精致的机械手,更是具身智能行业在理想与现实之间走出的谨慎一步。NEO的真正挑战,不在于如何让手变得更灵活,而在于如何让大脑真正“醒来”,在无人遥控的情况下,依然能从容地面对那个充满不确定性的家庭世界。