全球首款变形机器人启元T1问世:跨界融合还是技术噱头?
在科技发展的长河中,某些词汇往往会跨越媒介的界限,获得新的生命力。
"Transformer"(Transformer)一词,最初承载着好莱坞科幻电影《变形金刚》的流行文化记忆,随后又在人工智能大模型时代,成为基于注意力机制神经网络架构的技术代名词。如今,这一词汇迎来了最字面、最物理的回归——一台真正能够改变物理形态的机器人,正在进入公众视野。
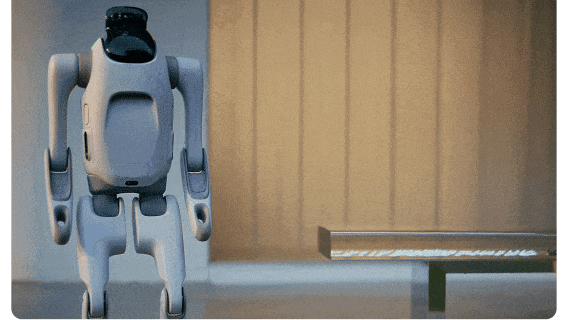
2026年7月14日,上纬新材旗下个人机器人品牌“启元机器人”正式发布了其首款产品T1。官方将其定义为“全球首款可变形个人机器人”,并赋予其Transformer 1的全称。这一命名不仅巧妙地串联了影视IP、AI算法与机械结构三大概念,更在科技圈引发了关于机器人形态演进的深层讨论。
值得注意的是,启元机器人并非横空出世的无名之辈。其核心创始团队与近期备受瞩目的智元机器人有着深厚渊源。智元机器人联合创始人、曾获“华为天才少年”称号的彭志辉,同时担任启元母公司上纬新材的董事长。这种“同门兄弟”般的渊源,使得启元T1的发布不仅仅是一款新产品的亮相,更被视为机器人行业核心人才流动与技术路线多元化的一次重要映射。尽管产品尚未公开详细售价与发售日期,但凭借影视飓风创始人Tim等顶级科技博主的预热,启元T1尚未正式亮相便已积累了巨大的舆论热度。
机械美学与工程挑战:当“站立”遇见“匍匐”
启元T1的核心卖点在于其能够在两种截然不同的运动形态间自由切换:人形与四足。
在人形模式下,T1保持直立躯干,依靠脚下的轮式足端进行移动。这种设计并非传统意义上的一步一步行走,而是利用轮组的滚动特性,实现了零半径转向和极小空间内的灵活机动。这种基于轮式的人形设计,在室内复杂地形中的通过性往往优于纯足式人形机器人。
而当环境变为户外或需要更高稳定性时,T1可以通过内置的电机与连杆机构,压低躯干,重新折叠四肢,将重心显著降低,切换为四足支撑结构。此时,机器人的运动逻辑从轮足滑移转变为四肢协调行走。
这一过程被启元称为“Transformer跨形态一体架构”。其技术难点并不在于简单的机械折叠,而在于动态平衡的维持与重心控制。
人形与四足状态的支撑多边形、质心高度及关节受力分布存在巨大差异。在变形过程中,控制系统必须以毫秒级的速度感知机身姿态,协调数百个关节的转动顺序与幅度,确保在任何中间姿态下,机器人的合力矩中心始终落在支撑面内。一旦控制算法出现延迟或机械结构存在微小公差,机器人在变形中途便可能失去平衡甚至倾倒。
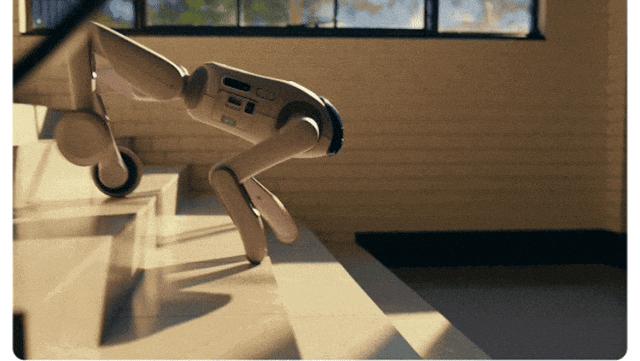
官方演示中,T1从桌面高度自由落体后仍能迅速恢复稳定,这一画面直观展示了其底层运动控制算法的强大。这不仅是机械结构的胜利,更是动力学建模与实时控制算法深度耦合的结果。
形态即功能:解决单一机器人的固有局限n
机器人形态的演变,本质上是对应用场景痛点的回应。当前机器人市场主要分为两大阵营:人形机器人与四足机器人。
人形机器人的优势在于其与人类环境的天然兼容性。直立的人体结构意味着其可以使用人类设计的桌椅、门把手、楼梯等设施,且在人机交互、面部表情识别及语音交流方面具有天然优势。然而,人形机器人的短板同样明显:双足行走的动态平衡难度极大,对地面平整度要求高,且高重心导致其在摔倒时易造成内部精密器件损坏。
四足机器人则恰好互补了这部分短板。四条腿提供了更多的支撑点,低重心设计使其在斜坡、碎石、台阶等非结构化地形中具备卓越的通过性与稳定性。但四足机器人的姿态决定了其难以进行高位的精细操作,且在狭小室内空间 maneuverability(机动性)受限。
业界曾尝试通过“半人马”架构(如意大利理工学院CENTAURO项目)同时拥有这两种优势,即将人形上半身安装在四足底盘上。然而,这种叠加方案带来了结构臃肿、重量过大、功耗激增以及控制复杂度指数级上升等问题,使其难以成为适合大规模个人消费的产品。
启元T1提出的解决方案更为巧妙:它不是同时拥有两种形态,而是让两种形态轮流成为主角。这种“时间换空间”的策略,旨在让机器人主动适应环境,而非要求用户适应机器人的局限。
在人形状态下,T1可作为家庭管家,提供陪伴、提醒及基础物品递送;在四足状态下,它可切换为户外跟随者,承担载物及复杂地形穿越任务。这种设计逻辑试图在单一机身内,通过形态切换来最大化功能覆盖范围。
商业化落地前的三重冷思考
尽管启元T1在概念设计与工程实现上展现了惊人的创新力,但从“概念验证”到“市场爆款”,仍面临三道难以回避的门槛。
首先是耐用性与机械可靠性。变形机构意味着机器人内部拥有更多活动部件、线缆弯折点及精密齿轮。在人形或四足固定形态下,关节的运动范围是固定的;而在变形过程中,关节需承受多方向的复合应力。长期使用后,机械结构的磨损、螺丝松动、线缆疲劳断裂等问题将比固定形态机器人更为突出。对于一款标榜个人使用的产品而言,其平均无故障工作时间(MTBF)必须达到消费级电子产品的标准,而不仅仅是实验室里的演示指标。
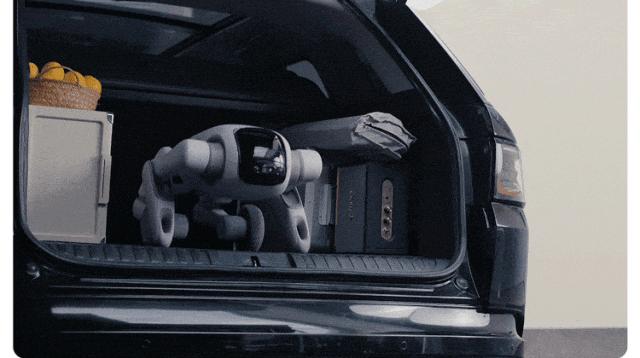
其次是功能实现的“完整性”与“专用性”权衡。为了容纳变形结构,T1在双臂末端设计上做出了妥协。目前公开画面显示,其四足形态下的支撑脚并未设计为传统人形机器人的灵巧手。这意味着,虽然T1在人形状态下能完成牵手、触摸等基础交互,但在精细操作(如抓握易碎品、使用工具)方面,可能无法与专注于人形操作的高端机器人相比。如果人形操作能力不足,四足负载能力一般,那么“一机两用”可能演变为“样样通,样样松”。
最后是成本与定价的不确定性。增加变形结构必然带来BOM(物料清单)成本的上升,包括额外的电机、传感器以及更复杂的控制主板。同时,多模态控制算法的研发与调试难度极高,研发成本摊销将体现在最终售价上。在尚未公布具体售价、续航能力及变形寿命指标的情况下,普通消费者难以评估其性价比。
结语:从炫技到进化的中间态
启元T1的发布,标志着机器人行业正在从“形态固化”向“形态可变”的新阶段探索。这不仅仅是一款产品的创新,更是一种设计哲学的转变:机器人的身体不再是一次性铸定的模具,而是可以根据任务需求重新配置的硬件平台。
虽然它距离真正的“变形金刚”仍有距离,甚至在某些功能维度上存在妥协,但其探索价值不容忽视。它证明了通过机械结构的创新,可以在一定程度上解决单一形态机器人的物理局限。
对于市场而言,启元T1或许不是一把立刻开启未来的万能钥匙,但它是一盏探路灯。它提醒行业参与者,机器人的终极形态可能并非某种固定的外观,而是具备极高适应性与可重构性的智能体。在技术成熟度、成本控制与用户体验找到最佳平衡点之前,变形机器人仍需经历市场的残酷筛选。但可以肯定的是,这条通往多形态机器人的道路,已经正式开通。