WAIC观察:极智嘉如何用4D世界模型破解机器人泛化与效率难题?
从表演到实干:机器人落地的分水岭
每年的世界人工智能大会(WAIC)都是一场视觉盛宴,展台上的机器人往往能凭借其流畅的动作和炫技式的交互吸引无数目光。然而,这种“表演型”智能往往掩盖了工业现场的真实困境:一旦环境参数发生细微偏差,例如光照改变或物品摆放位置微移,许多机器人便显得笨拙甚至无法执行任务。这种现象揭示了当前具身智能领域的一个核心痛点——实验室环境与真实工业场景之间的巨大鸿沟。
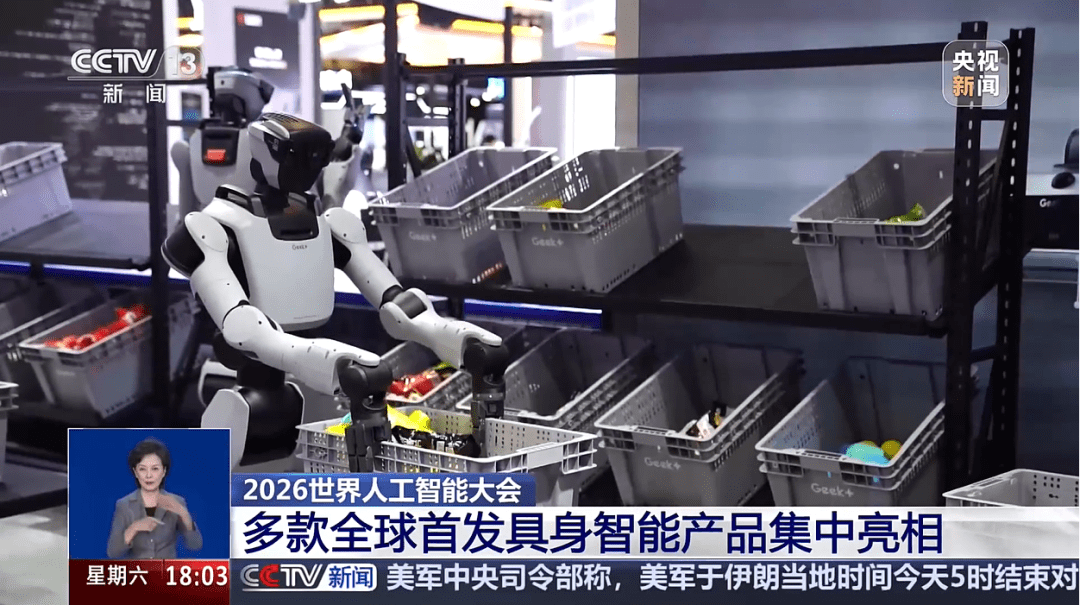
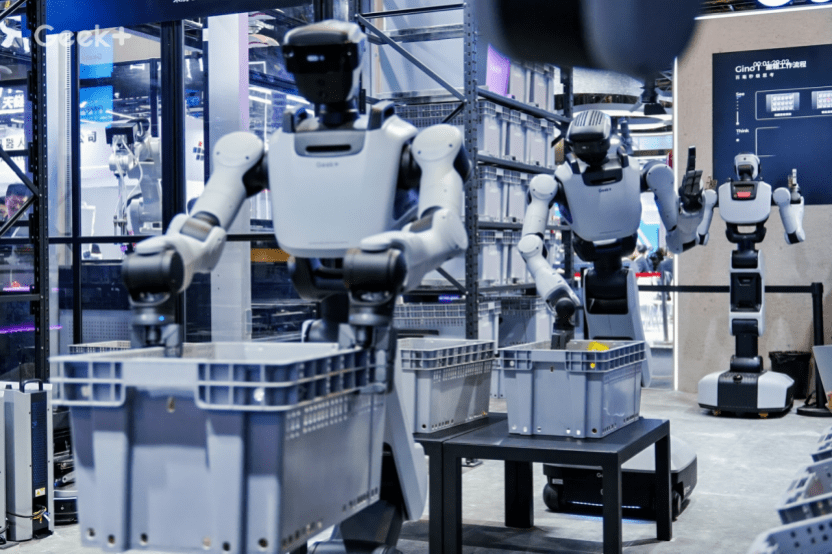
2026年的WAIC上,极智嘉(Geek+)展示的解决方案提供了一个鲜明的转折信号。其展台复刻了一套完整的真实作业环境,面对充气量不一的袋装薯片、透明包装的面包以及边界模糊的毛绒玩偶等极难抓取的物品,机器人展现出了惊人的抓取准确率。更关键的是,这些动作并非孤立的演示,而是作为端到端作业流程的一部分,机器人还能抱起料箱进行搬运,并与移动机器人协作编队,实现了从单点技能到全流程效率的闭环。这一表现不仅获得了央视新闻报道,更标志着具身智能正在从“炫技”阶段迈入“实干”阶段。
Gravity 4D:超越像素预测的物理理解
极智嘉此次发布的核心技术Gravity 4D,代表了具身智能技术路线的一次重要迭代。要理解其价值,需先回顾当前世界模型的发展趋势。目前主流的世界模型多基于视频生成,即在RGB像素层面预测未来画面。这种方法虽然能生成视觉上连贯的视频,但往往缺乏物理一致性。例如,生成的视频中机械臂可能看似接触了物体,但在物理现实中并未形成有效接触,或者物体的运动违背了重力与遮挡规律。在视频生成中这仅是穿模瑕疵,但在真实仓库中,这会导致商品损坏和设备碰撞。
Gravity 4D的突破在于,它不再单纯依赖画面表象,而是通过让模型学习4D表征——即三维空间位置加上时间维度上的运动状态——来构建对世界的理解。这意味着模型能够识别物体在空间中的确切位置及其运动轨迹,而非仅仅捕捉像素的变化。极智嘉首席科学家赵昊指出,这一路径比传统的第三代世界模型更进了一步,直接切入了第五代模型的核心特征:基于三维结构及运动理解的智能。
原生融合:解决泛化能力的技术关键
在技术实现上,极智嘉经历了一条从“附加题”到“原生融合”的探索之路。初期团队曾尝试在主体模型旁挂载一个分支网络,专门用于预测三维信息。这种方式类似于让一个画家在绘画完成后额外填写一张坐标表,虽然得到了数据,但并未改变模型看世界的方式,导致泛化效果不佳。
真正的突破来自于第一性原理的回归:将三维信息与视觉信息在训练层面进行原生融合。这种方法让模型在打草稿的每一笔中都自带三维刻度,使“物体是什么样”与“物体在哪里、怎么动”成为不可分割的统一认知。这种底层逻辑的改变,使得模型在面对相机视角变化、光照差异及传感器噪声等真实扰动时,能够保持极高的稳定性。在公开基准LIBERO-Plus测试中,Gravity 4D相比基线模型提升了约5个百分点,且增益主要集中在这些纯画面扰动场景,有力证明了其对底层结构与运动规律的掌握。
数据飞轮:从Corner Case到产业闭环
技术的落地离不开数据的滋养。具身智能的发展长期受制于一个“死结”:模型不够好,客户不敢用;不用现场,就没有数据;没有数据,模型无法进化。极智嘉通过构建三层数据体系打破了这一僵局。
第一层是成本最低的互联网数据,用于建立世界的基本常识;第二层是人类第一视角的操作数据,模拟真实的人机交互逻辑;第三层则是从真实产线中获取的宝贵Corner Case(长尾场景)数据,如商品挤压、包装反光或抓取移位等。这些看似琐碎的意外,才是模型变强的关键。极智嘉计划自建数采厂,将这套数据体系规模化,形成“数据回流-模型进化-场景部署”的正向飞轮。这种策略确保了模型在应对百万级SKU的复杂场景时,能够持续吸收真实世界的经验,而非依赖人工逐一微调。
本体设计:在灵巧与耐用间寻找最优解
除了大脑的进化,本体设计同样体现了极智嘉对工业现场的深刻理解。在夹爪选择上,极智嘉摒弃了过于复杂但寿命短的五指灵巧手,也避开了覆盖范围不足的两指夹爪,转而采用三指手。这一决策基于严密的成本与效能核算:在高强度拣货场景下,机器人日均抓取次数高达8000至10000次,而顶级灵巧手的寿命仅为30万至50万次,难以承受高频作业。三指手则在灵巧度与耐用性之间找到了最佳平衡点,既保证了抓取的成功率,又满足了长期稳定运行的需求。这种设计逻辑并非出自实验室的理论推演,而是从产线打磨中沉淀出的工程智慧。
开放生态:以集成商身份重构产业分工
面对具身智能技术路径尚未收敛的现状,极智嘉提出了“一核双引擎”战略,并推出了GINO ECO开放生态。在这一架构中,极智嘉扮演连接技术与市场的集成商角色。上游,它与大脑模型公司和本体制造商合作,共享场景与数据;下游,它直接对接产业需求,提供定制化解决方案。
极智嘉联合创始人陈曦指出,工厂和仓库正面临严峻的招工难问题,生产力缺口巨大。市场早已准备好接纳能真正干活的机器人,关键在于供给端能否提供稳定、可靠且具备投资回报的产品。通过开放生态,极智嘉将自身对场景的理解转化为平台能力,吸引更多伙伴加入。这种策略不仅分散了技术风险,更通过聚集多场景数据加速了通用智能的涌现。极智嘉手中已握有量产本体、前沿大脑、百万级SKU场景及数据闭环等关键资源,这使其在竞争激烈的具身智能赛道中占据了稀缺的位置。
结语:从Demo到实战胜出的关键
当前的具身智能行业正处于从概念验证向规模化落地过渡的关键期。极智嘉通过Gravity 4D的技术突破、三层数据体系的构建以及开放生态的布局,展示了一条切实可行的产业化路径。真正的考验不在于展台上的完美演示,而在于机器人能否在充满不确定性的真实工厂中,日复一日地高效作业。随着招工人数的减少和生产效率要求的提升,这种能真正“干活”的机器人,将成为推动制造业智能化转型的核心力量。极智嘉的答卷,为行业提供了一个关于如何将技术深度与商业广度相结合的参考范式。