普渡机器人“一脑多形”:如何以13万台数据飞轮重塑Physical AI商业格局
Physical AI 时代的范式转移:从单一工具到通用智能体
当人工智能的边界从数字空间延伸至物理世界,行业正经历一场深刻的范式转移。过去几年,大语言模型与多模态技术的爆发让AI完成了从“生成内容”到“理解任务”的跨越。然而,真正的挑战在于如何将这些认知能力映射到复杂的物理环境中。沙利文《2025年全球具身智能与商用服务机器人独立市场研究报告》明确指出,AI能力正在从内容生成向真实物理任务执行延伸,而机器人凭借其感知、移动、交互和执行能力,将成为这一时代最关键的基础设施终端。
在这一背景下,具身智能(Embodied AI)不再仅仅是实验室里的前沿探索,而是迅速成为产业化的深水区竞争焦点。谁能率先在真实商业场景中跑通“技术-产品-商业化-数据”的闭环,谁就能定义这一时代的游戏规则。《十五五规划建议》已将推动具身智能列为新的经济增长点,这标志着政策支持与市场需求的双重共振。普渡机器人作为全球商用服务机器人市场的领军者,选择在2026世界人工智能大会(WAIC)首日提出“一脑多形”(One Brain, Multiple Shapes)的技术理念,正是对这一趋势的精准回应。
“一脑多形”的核心逻辑:统一底座打破形态壁垒
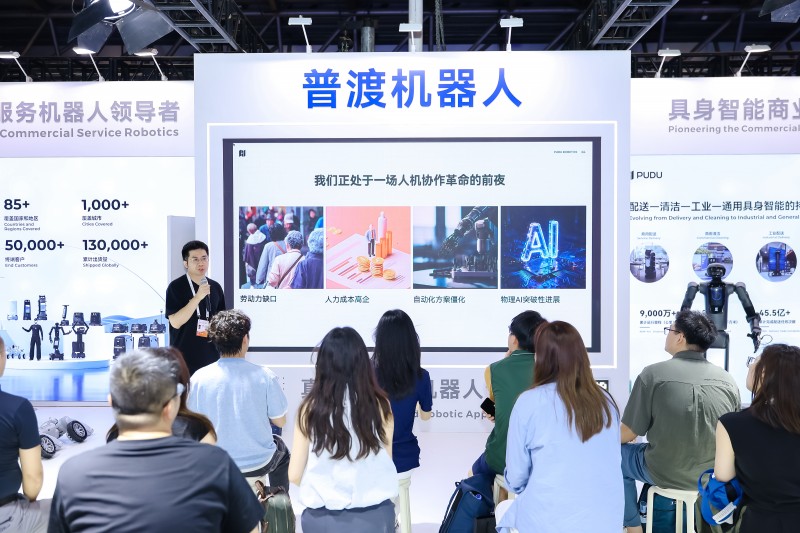
普渡机器人具身智能产品线总经理吴翔在沟通会上阐释道,“一脑多形”的核心在于打造统一的智能底座,让不同形态的机器人共享同一个“大脑”。这一理念旨在解决具身智能商业化面临的四大核心挑战:真实世界数据缺乏、工程化与制造能力瓶颈、商业闭环难以为继以及全球部署的复杂性。
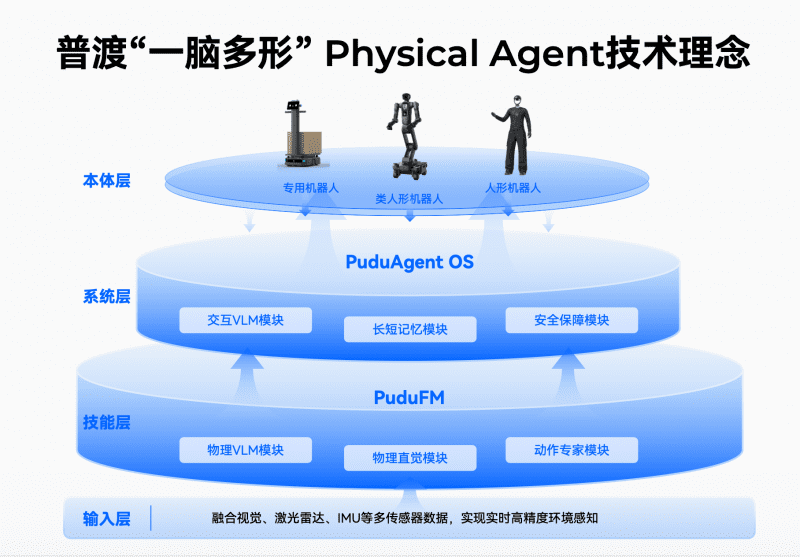
传统的机器人研发往往陷入“烟囱式”开发的困境,每种形态的机器人都需要独立的算法栈和操作系统,导致研发成本高昂且数据无法互通。普渡提出的Physical Agent三层架构,试图通过标准化和平台化来破解这一难题。该架构包括本体层、系统层和技能层,三者协同工作,确保机器人在真实场景中能够实现“感知—理解—规划—执行—反馈”的完整闭环。这种设计不仅降低了新形态机器人的开发门槛,更使得智能能力可以在不同本体间无缝迁移。
三层架构解析:构建机器人时代的智能基础设施
第一层:本体层——多形态承载智能落地
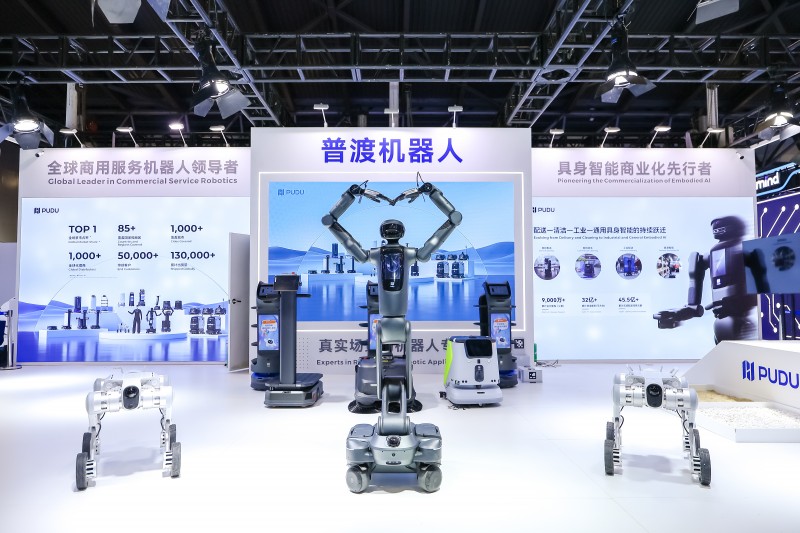
本体是机器人进入物理世界的载体,也是智能落地的最终形态。普渡在本体层的布局并非盲目扩张,而是基于场景需求的精准覆盖。专用机器人负责高频、标准化的任务,如配送和清洁;类人形机器人则进入更为复杂的工业和商业环境,适应非结构化空间;人形机器人则探索更具通用性的人机协作场景。
这种多形态布局并非孤立存在,而是共享底层能力的体现。通过统一的智能底座,不同形态的机器人可以复用已有的感知和决策能力,从而加速新产品的迭代速度。例如,在零售场景中训练出的货架整理能力,可以通过系统层的迁移,快速适配到工业物流场景中的物料搬运任务。
第二层:系统层:PuduAgent OS——机器人的智能中枢
系统层是连接模型、技能和机器人本体的智能中枢。普渡推出的PuduAgent OS通用具身智能体平台,是实现“一脑多形”的关键。该平台通过交互VLM(视觉语言模型)模块、长短记忆模块以及安全保障模块,实现了机器人任务的理解、规划决策、经验积累及安全运行。
PuduAgent OS的核心价值在于“共享大脑”。它让不同机器人能够复用已有的能力,实现跨本体、跨场景的智能迁移。这意味着,一旦机器人在某个场景中学习了如何避让行人或识别货物,这种能力可以被抽象为通用技能,并应用到其他类型的机器人身上。这种系统级的整合,极大地提升了资源利用效率,降低了规模化部署的成本。
第三层:技能层:PuduFM——赋予物理直觉
技能层决定了机器人能够完成什么任务。普渡自研的具身基座模型PuduFM,是这一层的核心引擎。PuduFM内置了物理直觉模型(PIM),基于全球最大机器人物理交互数据集进行训练。相比传统机器人依赖预设规则完成任务的方式,PuduFM赋予了机器人理解环境、预测结果、自主规划以及根据反馈持续优化的能力。
PuduFM通过物理VLM模块、物理直觉模块和动作专家模块,为机器人提供了面向真实世界的理解和执行能力。物理直觉模型尤为重要,它让机器人能够理解物理世界的规律,如重力、摩擦力和物体属性,从而在复杂操作中做出更合理的决策。这种能力使得机器人不再只是机械地执行指令,而是能够像人类一样“感知”并“适应”物理环境。
数据飞轮:13万台设备的规模化优势
在普渡看来,具身智能真正的竞争力不仅来自模型本身的算法优势,更来自真实世界持续产生的数据。普渡通过规模化商业部署,积累了独特且难以复制的数据资产。截至2026年,普渡机器人业务覆盖全球85个以上国家和地区,服务超5万家终端客户,累计出货超13万台。这些设备每年产生超5000万小时的真实运行数据。
这些数据并非简单的日志记录,而是涵盖了零售、工业物流、餐饮、酒店、医疗等十六大真实场景的丰富信息。来自不同场景的数据,为机器人模型的优化和能力迭代提供了坚实基础。13万台机器人每天运行于全球各类商业场景,持续产生真实环境中的感知、决策、执行与反馈数据;这些数据不断回流至PuduFM进行训练,再赋能更多机器人进入新的场景,形成“部署—数据—训练—升级—再部署”的持续进化飞轮。
这种源于真实商业场景的数据循环,构成了普渡迈向Physical AI时代的重要技术壁垒。其他竞争对手或许拥有先进的算法模型,但缺乏如此大规模、多样化的真实世界数据来验证和训练这些模型。数据飞轮效应使得普渡的产品能力随着部署数量的增加而指数级提升,形成了强者恒强的马太效应。
PUDU D7:从专用走向通用的实践样本
作为“一脑多形”理念的重要实践,普渡类人形智能作业伙伴PUDU D7在WAIC 2026首次线下亮相。D7基于PuduFM具身智能大模型打造,支持最高14kg负载和2米作业高度,可完成工业物流、高位取放、物料搬运等复杂作业任务。
D7的推出标志着普渡从服务配送、商用清洁、工业配送向通用具身智能的拓展。它不仅仅是一个新的硬件产品,更是统一智能底座所覆盖的机器人形态的延伸。D7能够在工厂、仓储、零售等真实场景中工作,验证了“一脑多形”理念的可落地性。通过D7,普渡展示了其将碎片化的机器人能力整合为统一的Physical AI基础设施的能力,让机器人真正服务于更广泛的产业需求。
竞争升维:从产品竞争走向平台竞争
根据沙利文2025年最新数据,普渡机器人在全球商用服务机器人收入、出货量、全球商用清洁机器人收入、中国商用服务机器人出海四大维度均排名第一。这一成绩奠定了其市场领先地位,但在Physical AI时代,竞争逻辑正在发生根本性变化。
未来的机器人竞争将不再局限于单一产品的性能比拼,而是围绕统一智能底座、真实世界数据和产业生态展开。普渡的护城河变得愈发清晰:全球第一的市场规模带来了无可比拟的真实世界数据飞轮,率先商业化的实践经验则为技术迭代提供了速度。从商用配送到通用具身智能,从专用到人形,普渡正在用“一脑多形”技术理念,重新定义机器人与人类协作的方式。
这或许正是中国科技企业从“产品出海”迈向“技术标准输出”的最佳注脚。普渡不再仅仅是在销售机器人硬件,而是在输出一种基于Physical Agent的技术标准和解决方案。让机器人真正服务100亿人,不再只是一句愿景,而是通过“一脑多形”的技术路线,逐步变为现实。在这一进程中,普渡机器人正试图成为Physical AI时代的基石提供者,推动整个行业从分散走向融合,从孤立走向协同。