具身智能大模型技术突破:银河通用ET1双足机器人引领产业变革新方向
2024年的世界机器人大会格外引人注目,展馆内密集出现的人形机器人展示着前所未有的技术水平。银河通用首次发布的双足人形机器人Galbot ET1成为焦点,它不仅完成了流畅的舞蹈表演,更重要的是展现了具身智能技术在跨本体迁移方面的重大突破。这一现象标志着机器人技术正从单一功能向通用智能转变,整个行业对具身智能的认知也在发生根本性变化。
银河通用的AstraBrain具身大模型采用了独特的三层架构设计,模拟人类神经系统的分工协作模式。大脑层负责高级别的感知认知与行动决策,处理复杂的环境理解和任务规划;小脑层专门处理运动意图到具体动作的转换,确保动作的连续性和稳定性;脑桥则起到连接协调的作用,实现不同层级间的高效通信。这种分层设计解决了传统机器人系统中感知、决策、执行相互耦合带来的复杂性问题,使得系统更加模块化和可扩展。
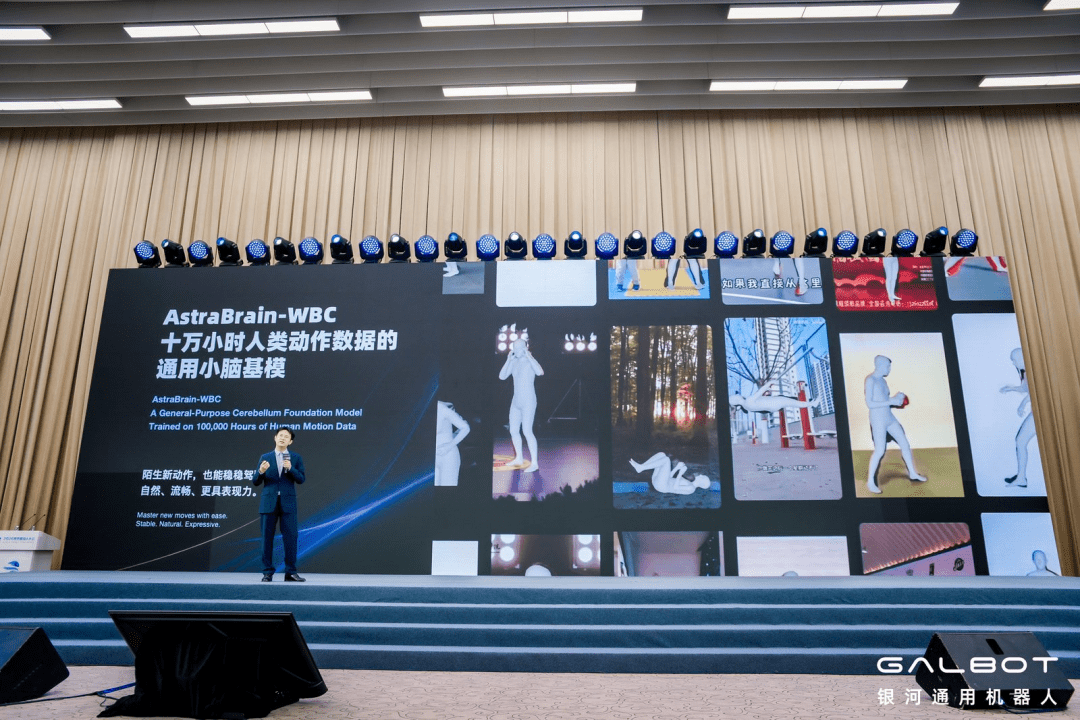
ET1搭载的AstraBrain-WBC 1.0版本体现了小脑功能的最新进展。该系统能够接收来自人或机器人大脑的运动意图,并实时转化为全身协调动作。相比早期的0.5版本,新版本在训练中未见过的动作泛化能力显著提升,这意味着机器人可以更好地适应未知动作需求。这种能力对于人形机器人在开放环境中的实用性至关重要,因为无法预先编程所有可能遇到的动作场景。
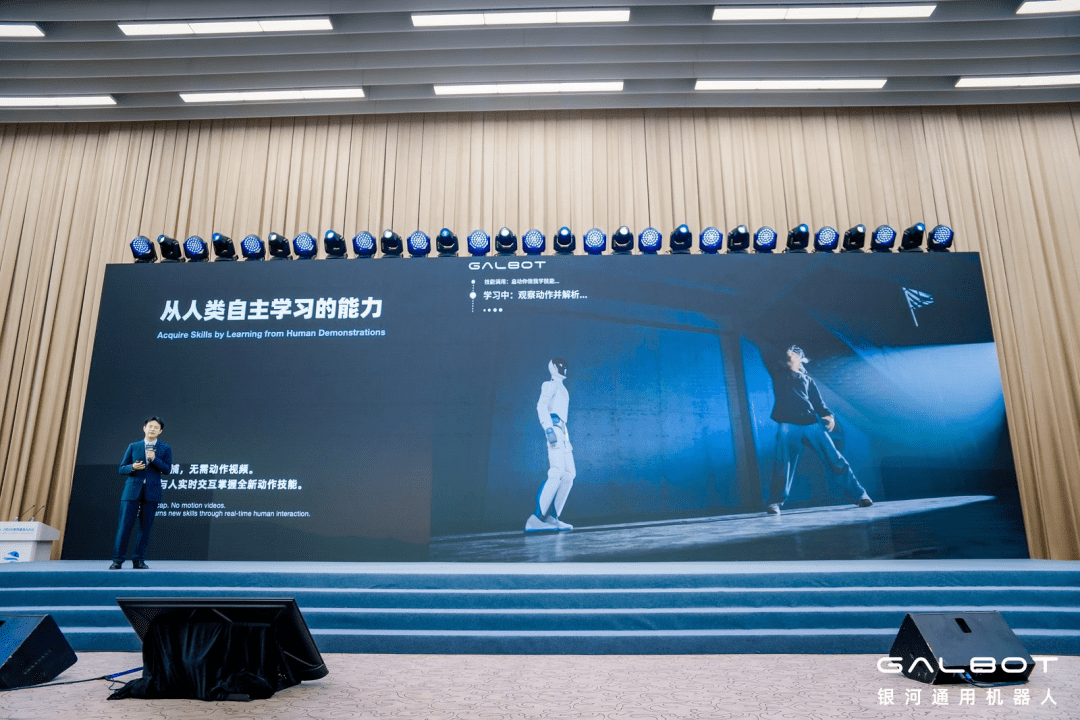
实时学习能力是ET1的另一大亮点。机器人能够自主识别和提取人类的实时运动轨迹,然后将这些轨迹转化为自身的全身动作。在演示中,即使是手撑地等高难度街舞动作,也能在运控模型和实时学习能力的协同下顺利完成。这种能力使机器人具备了持续学习和技能扩展的可能性,不再受限于预设的技能库。
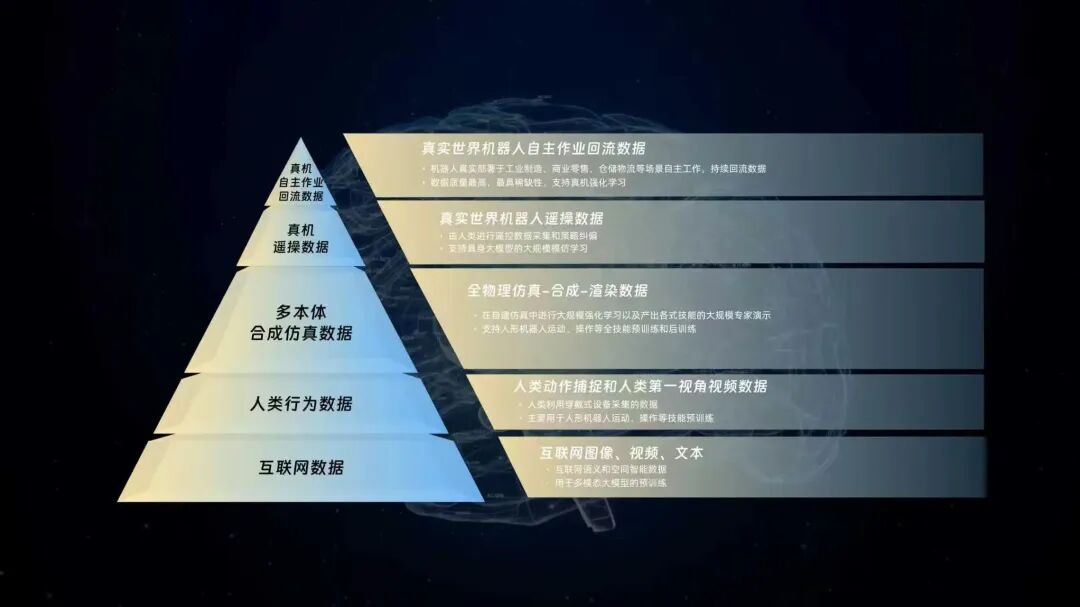
银河通用构建的五层数据体系AstraData为模型训练提供了丰富的数据基础。互联网数据和人类视频提供语义与操作先验知识,合成仿真数据用于扩大训练规模,真机遥操数据提供高精度轨迹信息,而部署后的真机数据则持续回流用于迭代优化。这种多层次的数据获取策略确保了模型能够从不同来源获得全面的训练素材,提高了模型的泛化能力和适应性。

在技术演进路径上,从VLA(视觉语言动作)模型到世界模型,再到WAM(世界动作模型),每一次技术范式的转变都代表着对机器人能力边界的拓展。VLA模型主要关注视觉、语言和动作的联合表示,世界模型尝试预测未来状态变化,而WAM则将未来状态建模与动作生成有机结合。这种演进反映了学术界对机器人智能本质认识的深化。
WAM模型在隐空间中建模未来状态,而非直接生成完整的RGB图像,这种方法有效减少了光照、纹理等与操作关系较弱的信息干扰。AstraBrain WAM0.5已经在多个实际应用场景中得到验证,包括商超上下货、叠衣服和搬箱等任务,展现了良好的跨场景适应能力。
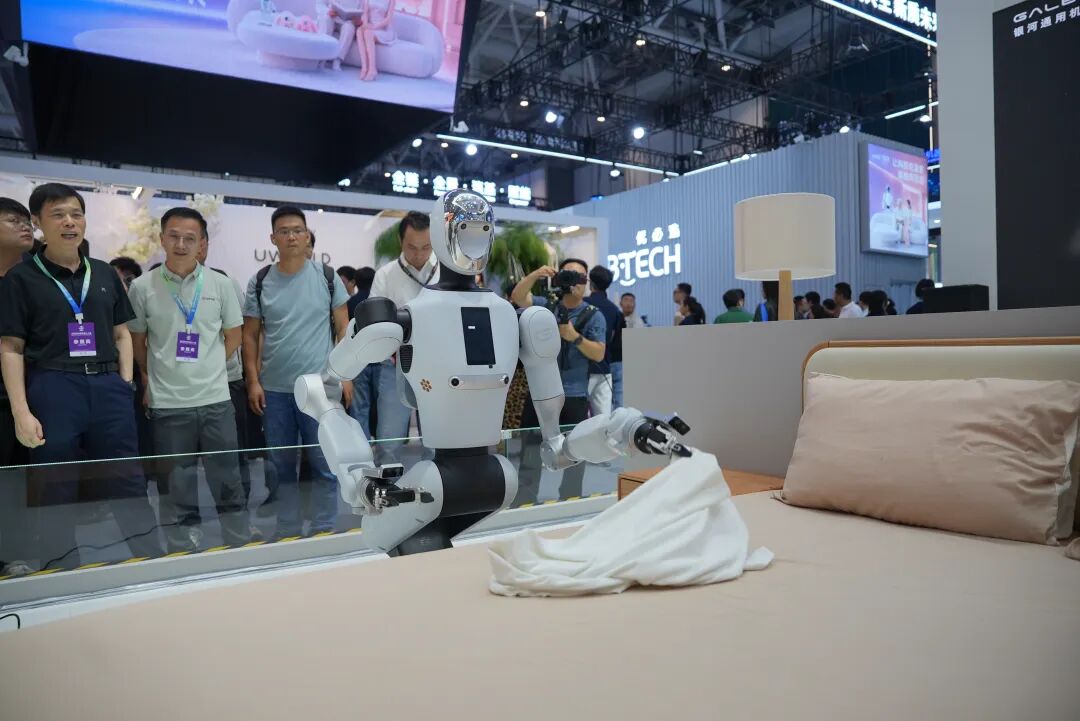
家庭场景的应用展示了机器人处理复杂日常任务的能力。G1机器人需要完成物品归置、洗衣晾衣、床上叠衣等连续操作,面对积木、钥匙串、玩偶、水果等不同物体时,需要根据物理属性调整抓取方式。处理衣物、床品等柔性物体时,又要准确识别衣领、袖口和下摆,完成展开、对齐和折叠等精细操作。这种差异化处理能力体现了机器人对物体属性的理解和适应。
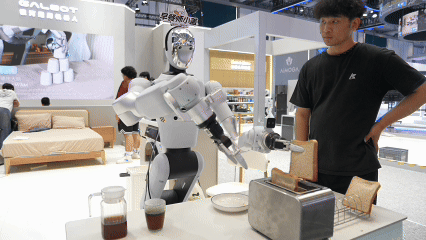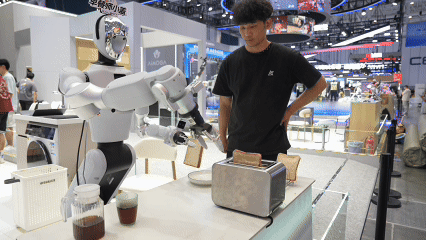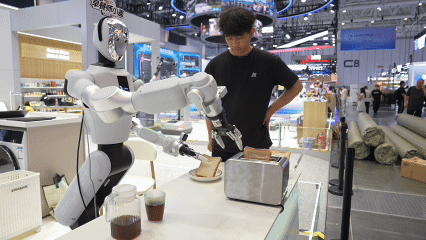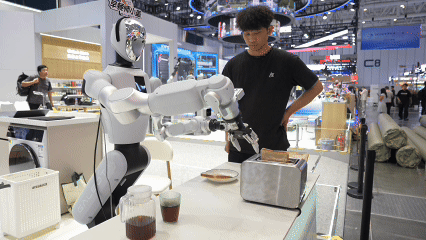
早餐制作任务进一步考验了机器人的长程执行和抗干扰能力。G1需要连续完成烤面包、倒饮料等操作,过程中如果有人移动面包、拿走杯子、遮挡目标或改变盘子位置,机器人必须重新识别当前状态、调整后续动作,并继续完成任务。这种鲁棒性是机器人在真实环境中可靠工作的关键。
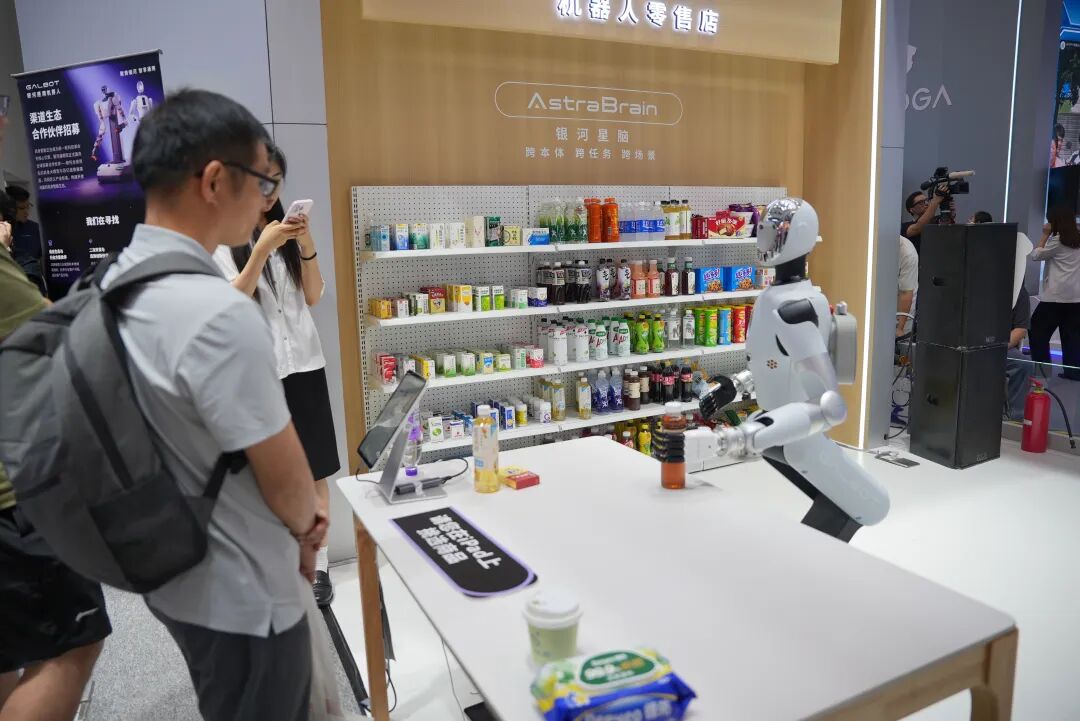
零售场景面临的是更复杂的货架环境挑战。面对密集排布的商品,G1需要完成识别、取物、配送和交付等流程。当商品位置发生变化或出现遮挡时,机器人需要实时识别目标并调整取物策略,而不是依赖固定的货架布局。这种灵活性对于零售自动化具有重要意义。
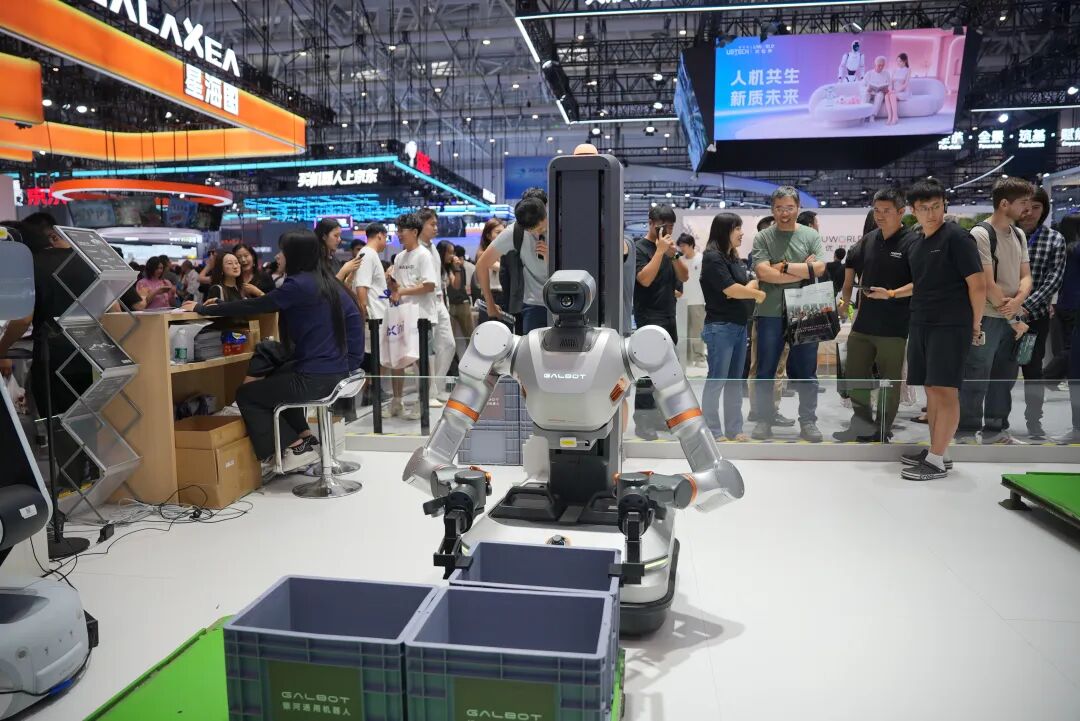
工业应用方面,S1机器人在宁德时代产线实现了7×24小时常态化运行,完成了公斤级物料拆垛、搬运和码垛等重载任务。工业环境对精度、稳定性和长期可靠性要求极高,这标志着具身智能技术已达到工业级应用标准。
银河通用的智慧药房解决方案已进入多个城市的即时零售仓,银河太空舱也在多个城市部署。这些商业化应用证明了具身智能技术从实验室走向市场的可行性。相比一次性演示,长期重复运行的真实环境对系统稳定性和维护便利性提出了更高要求。
二次开发平台的建立为生态建设奠定了基础。北汽鹏龙行基于Galbot平台开发的4S店迎宾、导购等应用展示了平台的开放性和可扩展性。英伟达、宁德时代等合作伙伴的参与进一步丰富了开发生态,推动了技术的标准化和规模化应用。
技术评价体系的建立是行业发展的必然要求。银河通用提出的L1-L5分级框架从数据基建、端到端能力、通用能力和部署能力四个维度评估模型发展水平。L1代表单项能力,L5则指向多场景、多任务、持续学习和自主闭环的完全通用智能。这种分级体系为技术发展提供了明确的目标导向。
财新数据发布的具身智能长期价值指数从智能边界、数据基座、模型架构等维度考察企业,关注技术能力向长期产业价值的转化。这种产业导向的评价指标有助于引导资源向真正具有商业前景的技术方向倾斜。
从技术角度看,具身智能正经历从单项任务向跨任务、跨本体和动态环境持续执行的转变。模型能力的通用化程度不断提高,同时降低场景适配和部署成本也成为重要考量因素。只有当这些能力能够在不同机器人和场景间稳定复用,具身智能才能实现规模化应用。
数据驱动的训练方法正在改变传统的机器人开发模式。大规模人类动作数据的使用使机器人能够学习更自然的动作模式,而仿真到现实的迁移技术则大大降低了真实环境训练的成本和风险。这种数据密集型的开发方式将成为未来主流。
硬件与软件的协同优化是技术突破的关键。ET1的双足设计不仅是为了外观,更是为了实现更灵活的运动能力。硬件设计需要充分考虑软件算法的需求,而软件算法也需要适应硬件的约束条件,这种协同设计思路将推动机器人性能的整体提升。
安全性和可靠性始终是机器人应用的核心关切。在动态环境中持续执行任务需要强大的故障检测和恢复能力,这要求系统具备完善的自我监控和异常处理机制。随着机器人在更多关键场景中的应用,安全性标准将进一步提高。
标准化和互操作性是产业化的基础。不同厂商的机器人产品需要能够协同工作,这就要求建立统一的接口标准和通信协议。银河通用的平台化策略为行业标准化提供了有益探索。
人才培养和教育体系的建设同样重要。具身智能涉及多个学科领域,需要培养既懂硬件又懂软件,既有理论基础又有实践能力的复合型人才。高校和企业的合作将为产业发展提供人才保障。
伦理和社会影响也是不可忽视的方面。随着机器人智能化程度的提高,人机关系、就业影响、隐私保护等问题需要提前考虑和妥善处理。负责任的AI发展理念应该贯穿技术发展的全过程。
展望未来,具身智能技术将继续朝着更通用、更智能、更可靠的方向发展。从技术展示到规模化应用的转变需要产业链各环节的协同发展,包括技术创新、商业模式、政策支持等多个方面。银河通用等先行者的探索为行业发展提供了宝贵经验,也为整个行业的健康发展指明了方向。