墨奇机器人15分钟家务挑战:Agentic-Native架构重塑长程任务执行
在WRC 2026的展台上,一台名为MORPHI KINO的轮式机器人正在默默改写人们对家用机器人的认知。这台由墨奇智能研发的机器人,用15分钟时间完成了一系列复杂的家务任务,从清理桌面垃圾到检查冰箱库存补货,再到处理衣物洗烘流程,整个过程流畅自然,无需人工干预。这种看似简单的家务活动,实际上代表了具身智能领域的一项重大突破。

墨奇智能作为一家成立仅半年的公司,估值已超过70亿元,其核心技术在于自研的MoRA具身智能模型架构。这一架构采用了Agentic-Native的设计理念,将传统的分层架构进行了根本性的改造。在传统方案中,机器人通常依赖大语言模型作为大脑,负责任务分解和决策,而动作策略模型则机械地执行子任务。这种设计虽然能够完成基础的长程任务,但在面对复杂多变的真实环境时往往显得力不从心。
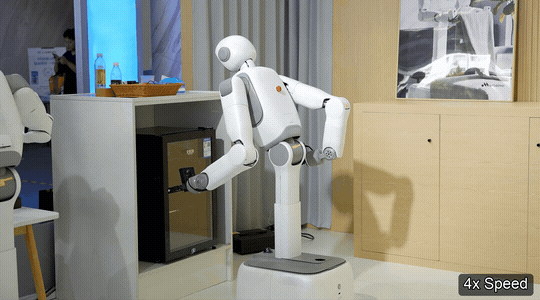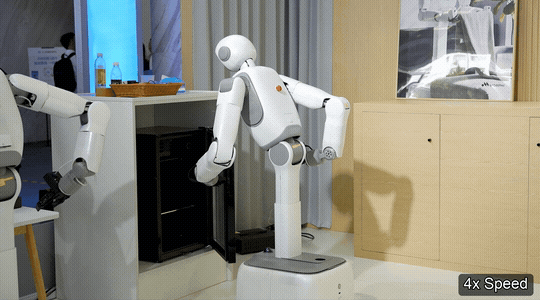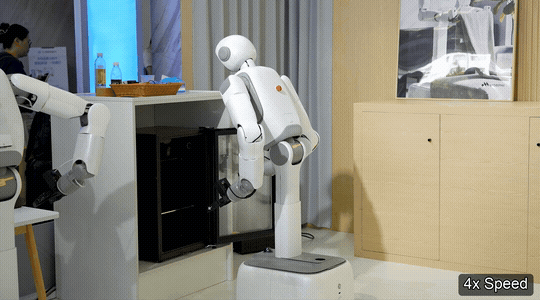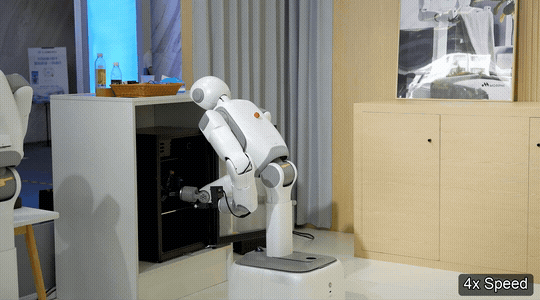
墨奇提出的解决方案是将目标持续性、执行记忆和任务进展能力直接嵌入到策略模型中,使机器人具备了真正的自主工作能力。这种设计的核心优势在于,机器人不再需要频繁地向上层模型请求指令,而是能够根据预设的目标持续执行任务,并在执行过程中自主调整和修正。这种架构变革解决了传统方案中的两个关键问题:目标接口有限和执行以短时序反应式为主的局限性。
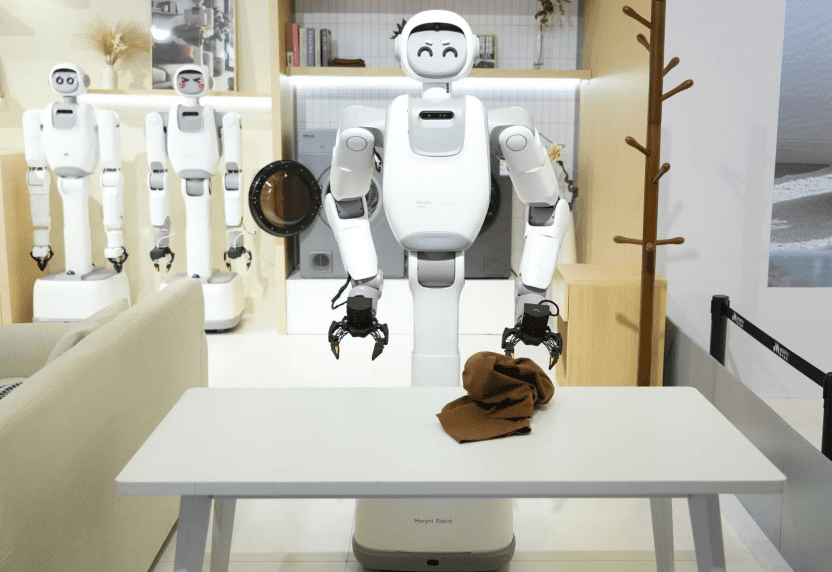
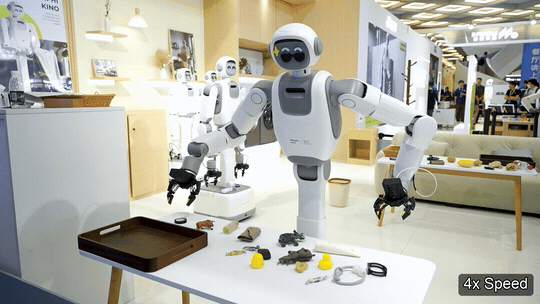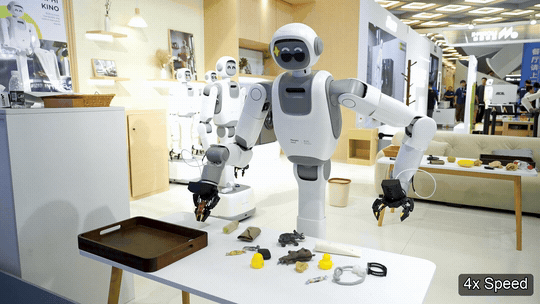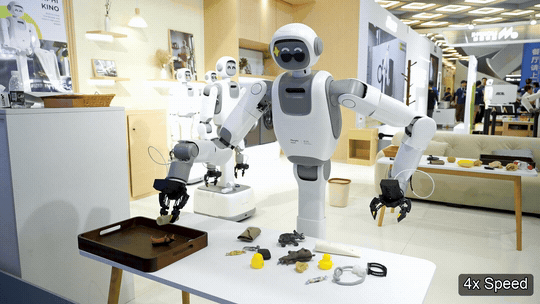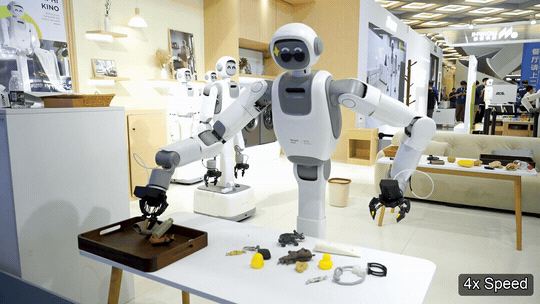
在WRC现场的演示中,MORPHI KINO展现出了令人印象深刻的表现。当机器人接收到整理房间的指令后,它首先导航到垃圾桶位置,然后前往茶几清理垃圾,接着检查冰箱库存并补充矿泉水,最后处理衣物的洗烘和折叠。整个流程中,机器人展现了出色的环境适应能力和任务协调能力。特别是在处理衣物任务时,机器人展现出了令人意外的智能水平:它先将干衣物放入净衣篓,然后前往洗衣机取出湿衣物进行烘干,利用等待时间返回折叠衣物,这种时间优化策略体现了其内在的进度认知能力。
MoRA架构的System 1具备三项核心能力,这些能力构成了机器人长程任务执行的基础。首先是目标为条件的持续执行能力,机器人接收的是由文本和图像共同定义的结构化任务目标,而非离散的动作指令。这种设计使得机器人从接收到目标的那一刻起就知道自己要做到什么状态才算完成。其次是多层级记忆能力,包括短期处理毫秒级的控制连续性、中期管理步骤级的执行状态、长期保留任务整体的目标与进度。最后是进度认知的闭环能力,机器人在输出动作的同时,会结合目标、执行记忆和环境反馈,持续判断任务状态与当前进展。

在传统机器人架构中,System 2承担了几乎所有的智能任务,包括目标维护、记忆管理、进度追踪和失败恢复,而System 1则沦为机械执行的工具。这种不平衡的设计导致了频繁的停顿和重新规划,严重影响了任务执行效率。墨奇的方案重新分配了双系统的职责,让System 2专注于意图理解、全局规划与异常兜底,而System 1则承担起持续输出全身动作的责任,自主维护记忆、追踪进度。
数据质量在墨奇的技术路线中占据着核心地位。与行业内普遍追求数据量的做法不同,墨奇坚持认为真实场景的数据质量远比数量重要。这种理念源于对具身智能本质的深刻理解:物理世界要求实时和闭环,必须端侧部署,模型参数过大将直接影响落地可行性。因此,墨奇必须在有限参数下尽可能多地消化数据,这就要求数据本身具有更高的质量和相关性。
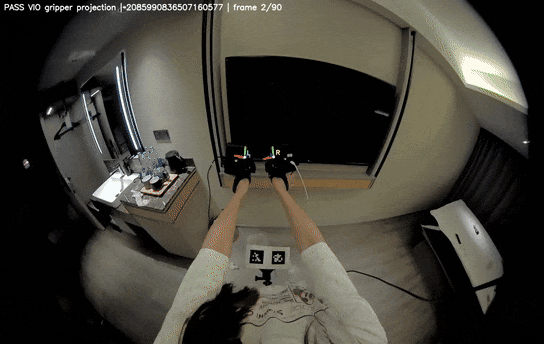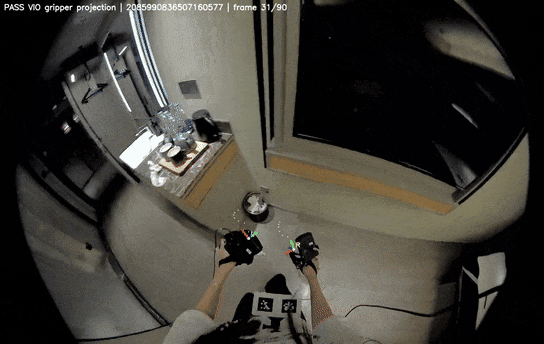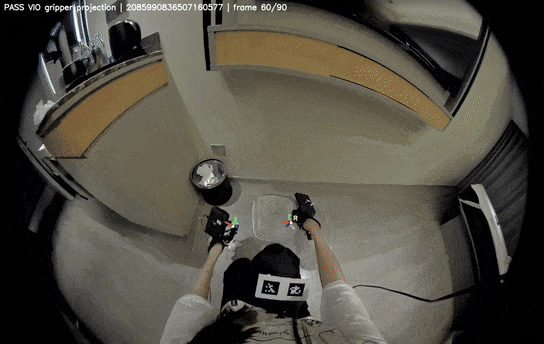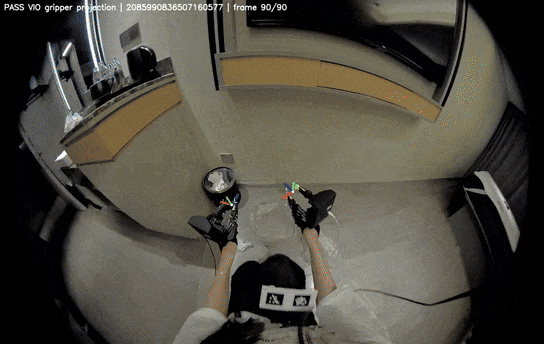
墨奇的数采方案采用了优化过的无本体采集路线,以人类第一视角数据为起点,通过统一具身动作空间对齐人类行为与机器人动作。这种方案避免了纯仿真的现实差距,同时也比遥操作更容易规模化。为了确保数据质量,墨奇开发了自研的MORPHI Sense Kit采集设备,能够在弱纹理、高反光等极端场景下实现毫米级轨迹重建。
在应用场景选择上,墨奇采取了务实的策略,优先进入服务行业作为进入家庭市场的跳板。数采设备直接进入酒店、商务公寓等一线商业场景,由真正的作业人员在日常工作中产出数据。这种做法确保了数据的真实性和实用性,为后续的模型训练奠定了坚实基础。目前,墨奇已积累3万小时真实场景数据,计划在2026年底完成15万至20万小时的数据储备。
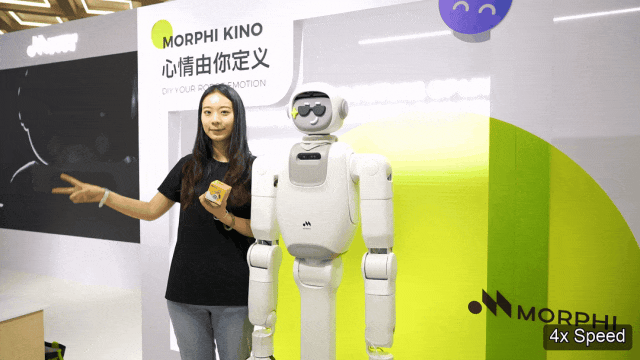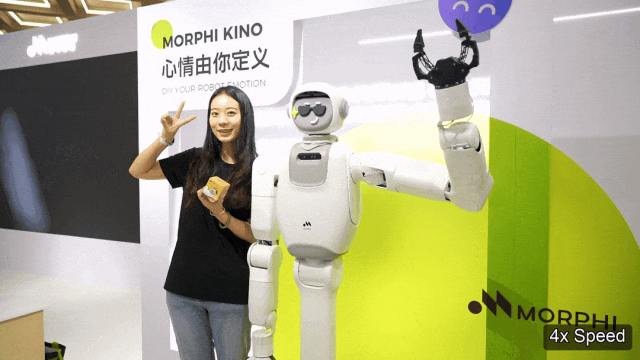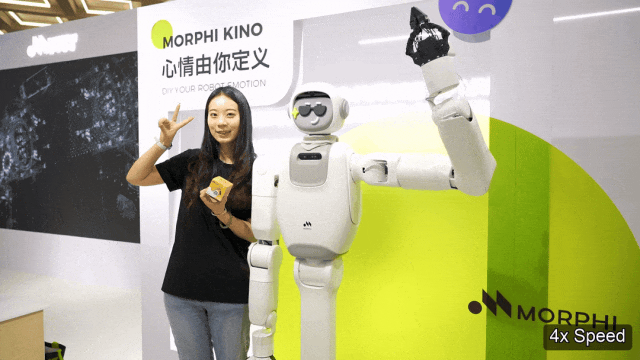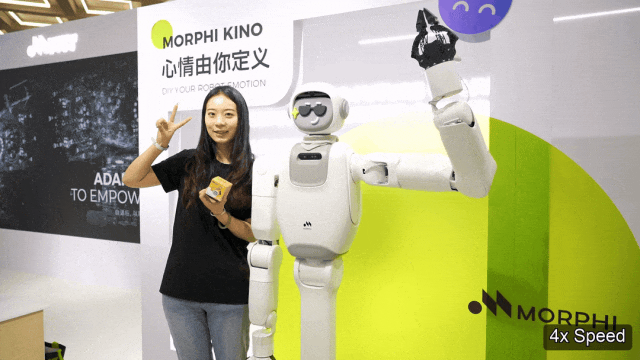
MORPHI KINO机器人的硬件设计同样体现了墨奇对用户体验的关注。这款轮式机器人不仅具备实用的功能性,还拥有可爱的外观设计,可以更换不同的表情面板,增加了人机交互的趣味性。在WRC现场,除了主要的家务演示外,机器人还展示了其他功能,包括精准的物品抓取和放置、盲盒递送以及合影互动等。
在Pick and Place演示中,机器人展现了出色的物体识别和抓取能力。面对桌上随机摆放的各种物品,机器人能够准确识别并逐一收纳,即使在观众故意干扰的情况下也能实时调整策略。这种高频率的抓取操作体现了策略模型的流畅输出能力,没有出现传统机器人常见的动作卡顿现象。
递盲盒功能则展示了机器人的任务编排能力。观众在屏幕上选择盲盒后,任务编排器将信号转换为目标提示,机器人识别提示内容,找到对应颜色的包装盒,装进帆布袋并递给观众。这个过程涉及多个技术环节的协调配合,包括视觉识别、路径规划、物体抓取和人机交互。
合影功能虽然主要是提供情绪价值,但也体现了墨奇对家庭服务机器人定位的理解。通过让用户用磁铁表情件为机器人拼脸,然后与之合影,这种互动方式增强了用户的情感连接,为机器人在家庭环境中的接受度奠定了基础。
从技术发展的角度来看,墨奇的方案代表了具身智能领域的一种新思路。传统的世界模型和VLA方案虽然在某些方面取得了进展,但在长程任务执行方面仍然存在明显不足。墨奇的Agentic-Native架构通过将智能能力下沉到执行层面,实现了真正的自主工作能力。
这种技术路线的优势在家庭服务场景中尤为明显。家庭环境的复杂性和不可预测性要求机器人具备强大的适应能力,而不仅仅是执行预设的程序。墨奇的方案使得机器人能够在面对环境变化时自主调整策略,这正是家庭服务机器人所必需的核心能力。
在商业化前景方面,墨奇的技术突破为家庭服务机器人的普及提供了新的可能性。随着人口老龄化加剧和生活节奏加快,家庭对自动化服务的需求日益增长。墨奇的15分钟家务挑战证明了机器人在家庭环境中执行复杂任务的可行性,为这一市场的发展注入了新的动力。
值得注意的是,墨奇并没有盲目追求技术指标的提升,而是专注于解决实际问题。这种务实的态度体现在其对数据质量的重视、对真实场景的专注以及对用户体验的考量上。这种发展策略有助于确保技术成果能够真正转化为市场价值。
从行业竞争的角度来看,墨奇的出现为具身智能领域带来了新的活力。在众多企业都在追求相似技术路线的背景下,墨奇通过独特的架构设计找到了差异化的发展路径。这种创新精神对于推动整个行业的发展具有重要意义。
展望未来,墨奇的技术路线有望在更多场景中得到应用。除了家庭服务外,其技术原理同样适用于办公室清洁、酒店服务、零售配送等多个领域。随着技术的不断完善和成本的逐步降低,这类机器人有望成为日常生活的重要组成部分。
墨奇智能的发展历程也反映了中国在人工智能和机器人领域的快速进步。从技术研发到产品化,再到商业化,这一过程的加速体现了中国科技创新生态的成熟。墨奇的成功经验对于其他初创企业具有重要的参考价值。
总的来说,墨奇在WRC 2026的展示不仅是技术实力的体现,更是对未来生活方式的预演。随着技术的不断发展和完善,我们有理由相信,像MORPHI KINO这样的机器人将在不久的将来走进千家万户,成为人们生活中不可或缺的伙伴。