人形机器人打网球:从AlphaGo到物理世界的智能跨越
昨晚,国家速滑馆“冰丝带”灯火通明,第二届世界人形机器人运动会正式拉开帷幕。相比去年那些在赛场上踉跄前行、偶尔躺平或原地宕机的初代选手,今年的机器人不仅动作更流畅、反应更迅速,参与的项目也大幅扩展——从足球、乒乓球到啦啦操、拔河,甚至出现了全球首场人机混合双打及单打网球表演。
最引人注目的,莫过于银河通用研发的网球机器人与前中国网球名将郑洁的同场竞技。两位机器人先与郑洁、演员李昀锐组成混双搭档完成表演,随后独自迎战郑洁,展开一场真正意义上的人机单打对决。比赛中,机器人不仅能完成正反手击球、底线相持、网前截击,还能根据来球落点快速横向移动,用小碎步调整站位,躯干配合挥拍,动作连贯自然。即便在一次追球过程中因连续变向失衡摔倒,它也能迅速翻身撑地、自主站起,恢复比赛状态——整个过程未依赖任何预设脚本,完全由系统实时决策驱动。
这并非一场精心编排的“表演”,而是一次真实的自主对抗。机器人需在毫秒级时间内完成视觉感知、轨迹预测、策略选择与全身协调执行。这种能力的背后,是一套名为“银河星脑”(AstraBrain)的具身智能大模型系统。
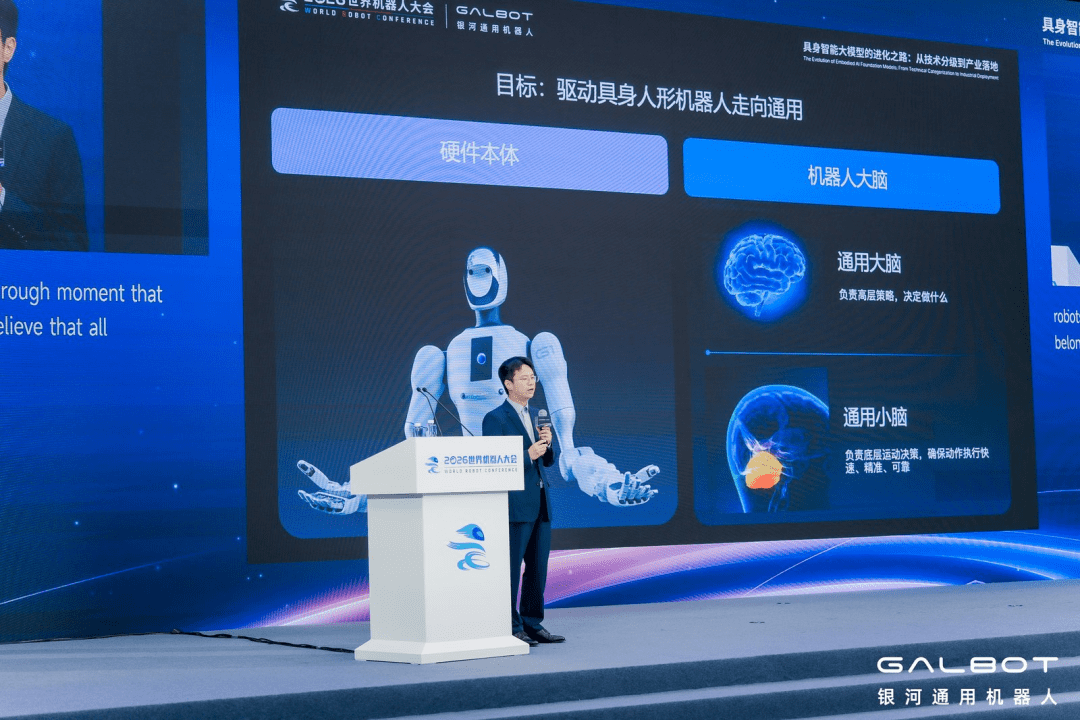
AstraBrain 的设计灵感来源于人类神经系统的分工机制,将功能划分为“大脑”与“小脑”两个核心模块。“大脑”负责高层认知与决策:当网球以每秒数十米的速度飞来时,系统需结合摄像头输入,实时估算球的三维轨迹、落点区域,并综合自身位置、对手站位及比赛阶段,决定采用防守回球、进攻抽击还是上网截击等策略。在双打场景中,还需理解队友意图,实现协同走位与补位。
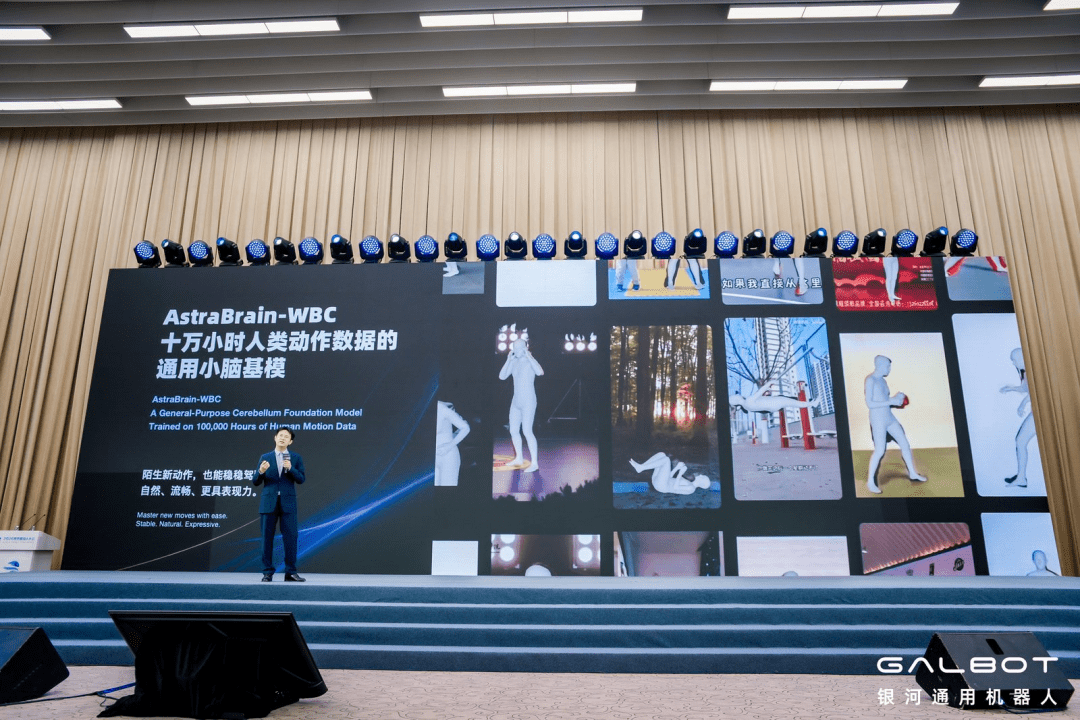
而“小脑”则聚焦于底层运动控制。网球击球窗口极短,通常不足0.3秒,机器人必须在高速跑动中维持动态平衡,协调双腿蹬地、躯干扭转、肩肘腕联动,确保挥拍动作精准到位。传统机器人常采用分段式控制,即每个动作单独编程,但AstraBrain-WBC(Whole-Body Control)系统通过端到端学习,将意图直接映射为全身关节指令,使动作更具连续性与适应性。
然而,仅靠算法无法让机器人“学会”打网球。关键在于训练范式的革新。银河通用构建了“AstraData 银河星数”五层数据体系:第一层利用互联网公开视频提取人类运动员的动作先验;第二层通过高精度动捕设备采集专业选手的击球数据;第三层在虚拟环境中生成海量仿真样本,模拟不同球速、旋转、落点组合;第四层借助真机遥操作收集真实物理交互数据;第五层则在部署后持续回流实际运行轨迹,形成闭环迭代。
尤其值得注意的是虚拟到现实(Sim2Real)的迁移能力。在虚拟网球世界中,机器人可进行数百万次对抗训练,从基础回球逐步进阶至战术调动、节奏控制等高级技能。得益于物理引擎的高保真建模与域随机化技术,这些在仿真中学到的策略能有效迁移到实体机器人上,大幅降低实机试错成本。
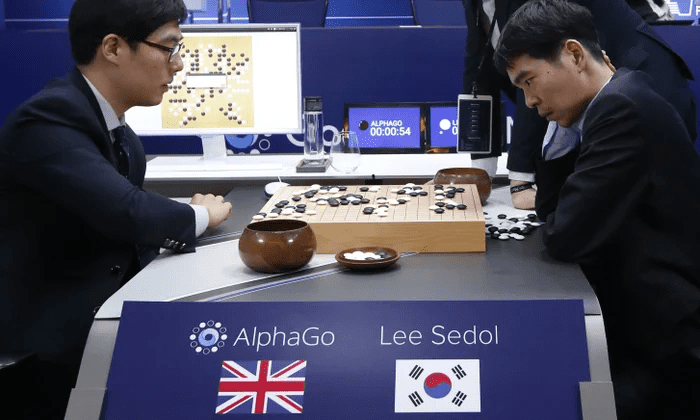
这一路径让人联想到2016年AlphaGo击败李世石的历史时刻。彼时,AI在封闭、确定性的棋盘空间中展现了超凡的策略推理能力。而如今,人形机器人面对的是开放、不确定、受物理定律约束的真实世界。围棋的落子仅有361个交叉点可选,而网球机器人的每一次移动都涉及数十个自由度的连续控制,且受地面摩擦、空气阻力、电机延迟等多重干扰。决策正确不等于动作成功——身体能否执行,成为新的瓶颈。
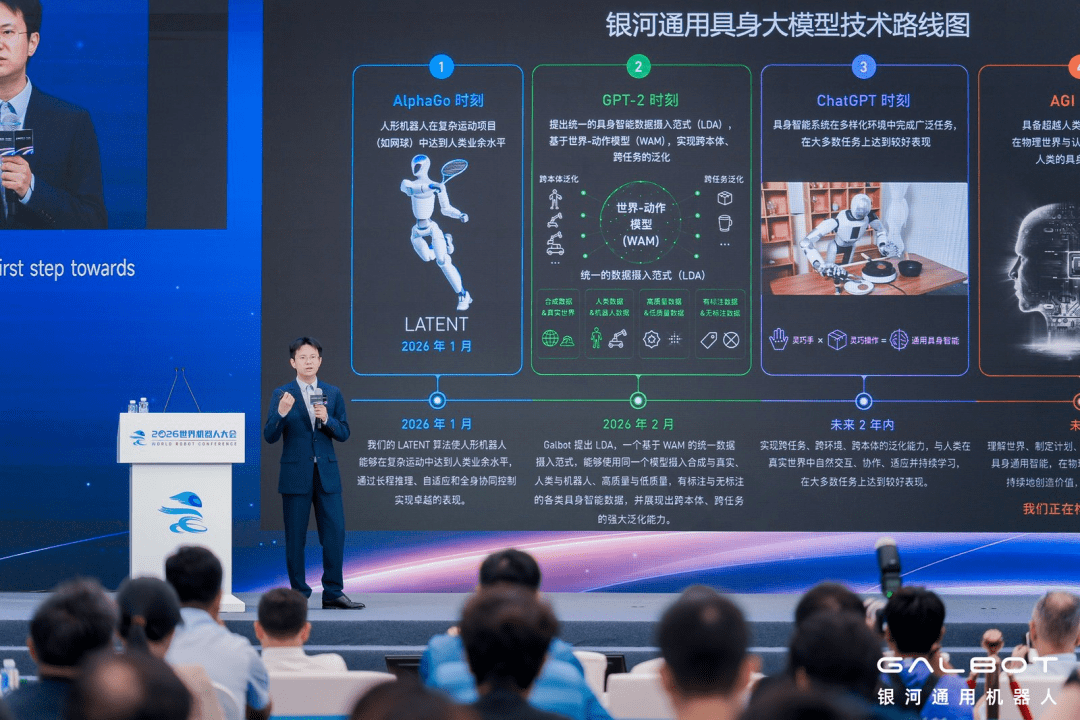
银河通用CTO王鹤将网球视为人形机器人的“AlphaGo时刻”,因其集中体现了感知-决策-执行链条的完整性。更重要的是,该公司正尝试解耦“智能”与“硬件”。新发布的Galbot ET1虽与早期G1、S1在结构上差异显著,却共享同一套AstraBrain技术栈。这意味着,一旦某种运动技能被模型掌握,便可跨平台复用,无需为每款新机型重新训练。
支撑这一愿景的是AstraBrain-WBC 1.0的泛化能力。早期版本WBC 0.5已能对未见过的动作进行合理外推,而1.0进一步优化了运动意图到全身姿态的映射稳定性。实验显示,随着训练数据规模扩大,机器人关节追踪误差呈明显下降趋势,呈现出类似语言模型的“Scaling Law”效应——即通过增加数据与算力,系统整体性能持续提升,而非仅针对特定任务优化。
这种范式转变意义深远。在家庭、工厂或公共场所,机器人不可能预先学习所有可能动作。今天可能是捡起掉落的水杯,明天是搬运重物,后天又需操作陌生工具。若每次任务变更都需重新采集数据、标注、训练,通用性无从谈起。而基于大规模运动基座模型的方案,使机器人具备“举一反三”的能力——看到人类示范一次,即可在自身身体上近似复现。
当然,挑战依然存在。当前机器人在耐力、精细触觉、突发应变等方面仍远逊人类。一场20分钟的表演赛与整盘三盘两胜制的职业比赛仍有巨大差距。但技术演进的方向已然清晰:从专用走向通用,从预设走向自适应,从孤立系统走向环境交互。
这场网球对决的价值,不仅在于娱乐效果或技术展示,更在于它验证了一种可能性——人工智能正从纯数字领域延伸至物理世界,开始真正“动手”解决问题。未来,类似能力可迁移至仓储物流中的货物分拣、养老陪护中的辅助行走、灾难救援中的复杂地形穿越等场景。核心逻辑一致:感知环境、理解任务、规划动作、执行并反馈。
从棋盘到球场,从代码到躯体,AI的疆域正在扩张。而人形机器人,或许正是连接虚拟智能与现实行动的关键载体。当某一天,普通人在家就能召唤一台机器人陪练网球、指导健身或协助家务,我们或许会回望今夜“冰丝带”的灯光,意识到那正是智能体真正踏入人类生活的一刻。
至于价格?技术普及从来不是一蹴而就,但每一次公开演示都在加速商业化进程。或许不远的将来,“约不到球友”真的不再是问题——你的私人机器人教练,已在路上。