SpaceClaw计划启动:全球首个开源太空具身智能项目如何重塑在轨机器人范式?
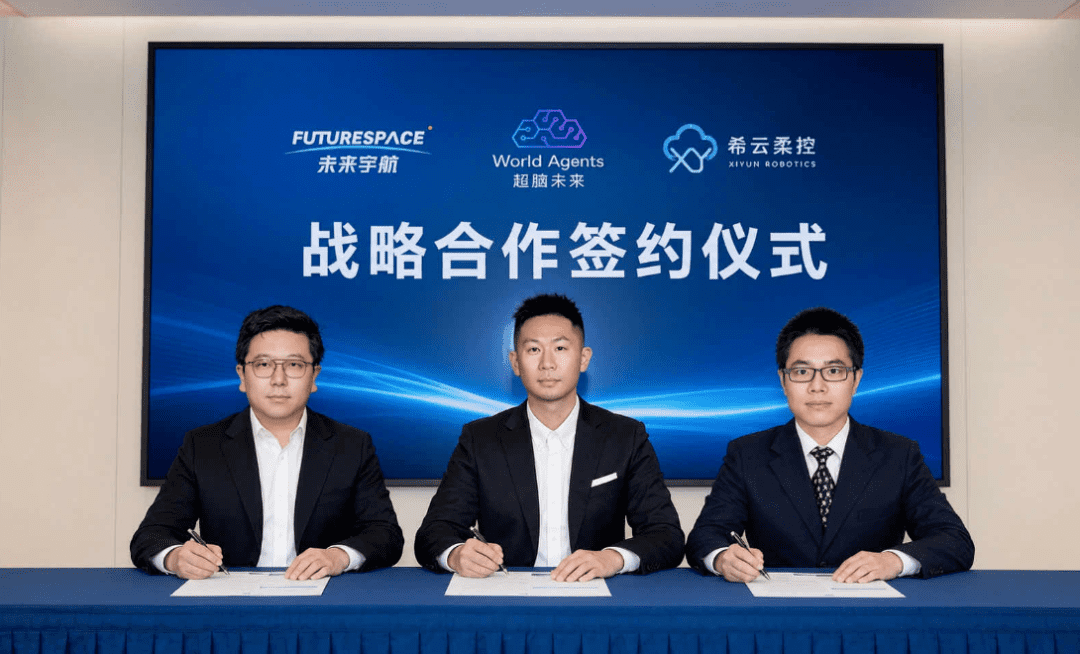
近年来,随着商业航天加速发展和人工智能技术持续突破,人类对太空的利用正从“进入”迈向“运营”。在此背景下,一个融合空间飞行器、柔性机械臂与群体智能大模型的全新项目——SpaceClaw(太空龙虾)计划应运而生。由超脑未来、未来宇航与希云柔控三方联合发起,该项目不仅标志着中国在太空具身智能领域的重大探索,更试图通过开源协作模式,为全球科研机构与开发者提供一套可复用、可迭代的太空机器人基础设施。
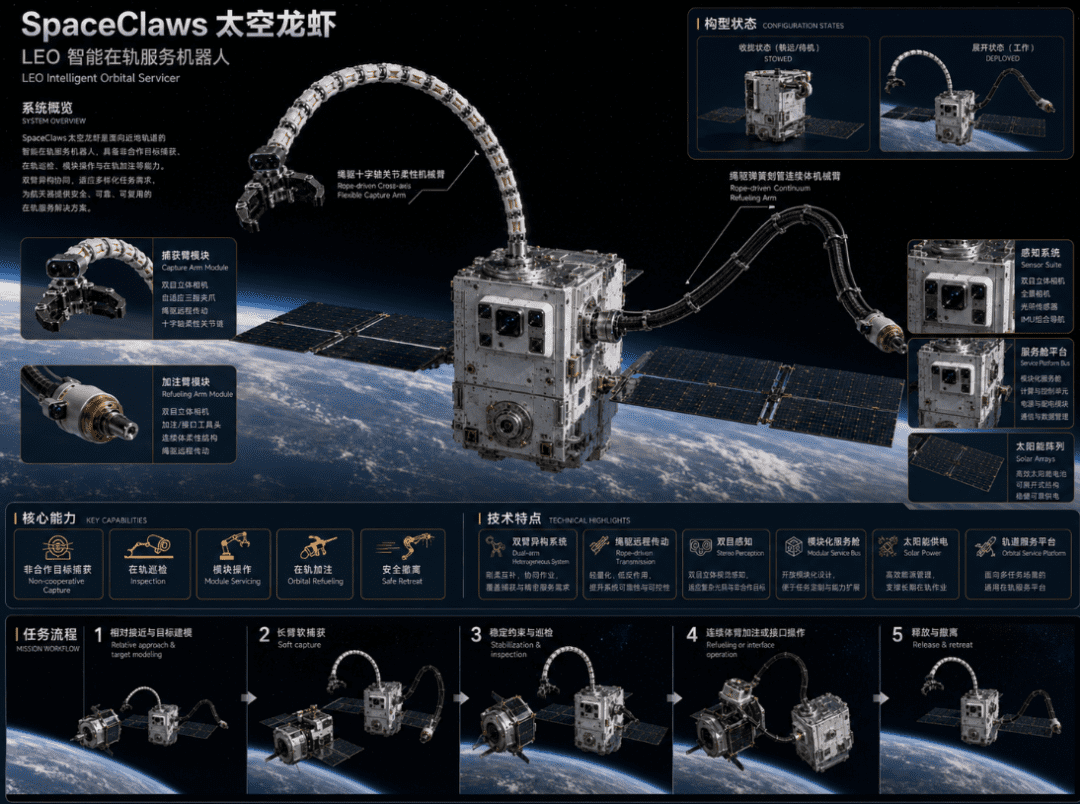
与传统空间机器人依赖地面遥操作或预设程序不同,SpaceClaw的核心在于其“具身智能”属性。所谓具身智能(Embodied Intelligence),强调智能体必须与其物理身体及所处环境深度耦合,在动态交互中学习、推理并执行任务。在太空中,这一挑战尤为严峻:微重力、通信延迟、基座扰动、目标自旋等因素使得任何机械动作都可能引发系统级连锁反应。因此,SpaceClaw并非简单地将机械臂安装在卫星上,而是构建一个能够实时感知自身状态、理解环境动态、预测动作后果并自主决策的完整智能体。
这一智能体的大脑,正是由超脑未来研发的WorldDreamer-Orbit模型。作为面向轨道环境训练的群体智能基础模型,WorldDreamer-Orbit不再局限于单一机械臂的运动学控制,而是将整个系统——包括飞行器本体、双机械臂、目标物体及周围空间环境——视为一个统一的动力学整体。模型通过共享世界状态表征,持续预测多个关键变量:目标未来的位姿演化、机械臂动作对航天器姿态的扰动、接触瞬间的冲击力与滑移风险、不同捕获策略的碰撞概率,甚至在传感器失效或通信中断情况下的任务鲁棒性。这种全局视角使SpaceClaw能够实现从“被动执行”到“主动适应”的跃迁。
在工程实现层面,三方分工明确且高度协同。未来宇航作为空间飞行器总体单位,负责平台研制、发射组织、测运控及在轨任务保障,确保整个系统满足航天级可靠性要求。希云柔控则聚焦机器人分系统,提供轻量化双机械臂、柔顺末端执行器及力—位—型融合控制系统。其自主研发的绳驱柔性连续体机械臂已在轨完成加注与柔顺控制验证,具备高自由度、低反作用力与强环境适应性等优势。而超脑未来作为智能系统总体单位,不仅开发WorldDreamer-Orbit,还主导数据闭环、训练平台及OrbitBench基准建设,打通从仿真到真实在轨的全链路。
值得注意的是,SpaceClaw采用“安全优先”的混合控制架构。在首阶段任务中,WorldDreamer-Orbit并不直接驱动推力器或电机,而是输出高层动作意图与策略建议;底层执行仍由经过航天认证的姿态控制系统与机械臂控制器完成;同时,独立的安全监控模块实时约束接触力、碰撞距离、能源余量等关键参数。这种“大脑决策、身体执行、安全兜底”的三层架构,既释放了大模型的智能潜力,又保留了航天任务不可或缺的容错边界。
项目计划在合作启动后六个月内完成首阶段在轨验证,重点考核七大核心能力:星上模型稳定运行、微重力感知与预测、飞行器—机械臂联合规划、自旋目标软捕获、接触后姿态稳定、异常自主恢复,以及在轨数据回传与模型迭代。这不仅是对单次任务成败的检验,更是构建“仿真训练—地面验证—模型上星—在轨操作—数据回传—模型升级”这一真实数据闭环的关键一步。每一次在轨操作所产生的经验,都将反哺模型进化,形成持续增强的智能飞轮。
与在轨验证同步推出的OrbitBench基准平台,则是SpaceClaw开源战略的核心载体。当前,绝大多数机器人基础模型基于地球1g环境训练,难以适应轨道、月球或火星等不同重力场景。OrbitBench通过构建覆盖零重力、微重力、0.16g(月球)、0.38g(火星)及可调重力的统一仿真环境,为全球AI团队提供标准化的“太空考场”。首批任务涵盖自由漂浮控制、双臂协同、目标追踪、软接触、在轨装配等典型场景,并从跨重力泛化、预测误差、能源效率、通信开销、长序列成功率等多个维度进行综合评估。
尤为关键的是,OrbitBench并非纯仿真排行榜。SpaceClaw在轨任务产生的部分脱敏数据将经处理后注入该平台,用于缩小“仿真—现实”差距(Sim2Real Gap)。这种“真实数据校准仿真”的机制,使OrbitBench成为动态演进的基准体系,而非静态测试集。开发者可在其中训练模型,再通过硬件在环测试或未来接入真实SpaceClaw平台进行验证,极大降低太空机器人研发门槛。
那么,“开源之手”究竟开放什么?SpaceClaw的开源并非仅限于代码或图纸,而是一套完整的生态赋能体系。项目将分阶段开放OrbitBench仿真环境、机器人本体描述文件、WorldDreamer-Orbit接入协议、代表性训练与在轨数据集、基线策略、评测工具、数字孪生资产及高校参考任务。对于涉及飞行安全、客户隐私或关键控制逻辑的模块,则设置必要边界,确保开源不等于无序。这种“开放中有约束、创新中有保障”的策略,既鼓励全球协作,又守住航天底线。
长远来看,SpaceClaw规划了清晰的三阶段演进路线。第一阶段(SpaceClaw-I)聚焦双臂软捕获与稳定约束,验证具身智能基础能力;第二阶段(SpaceClaw-II)将拓展至在轨补给、对接、组件操作与能源转移,提升精细作业水平;第三阶段(SpaceClaw-III)则面向真实在轨服务,开展非合作目标捕获、故障航天器维护、辅助离轨及多机器人协同空间碎片治理。最终,不同构型、不同任务的SpaceClaw设备将共享同一个WorldDreamer-Orbit模型,形成“一脑多体”的机器人网络——每一次飞行积累的经验,都将惠及整个系统。
这一愿景直指未来太空经济的核心需求。当近地轨道日益拥挤,卫星寿命有限,空间基础设施亟需具备自我维护与升级能力。火箭解决了“如何上去”,卫星解决了“如何观测”,而SpaceClaw试图回答“如何持续行动”。正如超脑未来CEO所言:“这不是把地面大模型搬到天上,而是让智能体真正进入一个全新的物理世界,重新理解动作与后果的关系。”未来宇航则强调,商业航天正从“进入太空”转向“运营太空”,而SpaceClaw提供的正是运营所需的智能执行终端。
从技术角度看,SpaceClaw的成功将推动三大范式转变:一是从“定制化孤岛”走向“标准化平台”,通过接口统一促进硬件互换与软件复用;二是从“遥操作依赖”走向“自主智能”,减少对地面站的持续干预;三是从“单机智能”走向“群体协同”,通过共享世界模型实现多机器人经验迁移。这些转变不仅适用于太空,也为极端环境机器人(如深海、极地、核设施)提供可借鉴路径。
当然,挑战依然存在。星上算力限制、模型轻量化、长期在轨可靠性、多源异构数据融合等问题仍需攻克。但SpaceClaw的独特价值在于,它首次将大模型、真实在轨验证与全球开源生态三者结合,构建了一个可持续进化的太空智能基础设施。正如其口号“One World, One Model”所昭示的——未来,或许所有太空机器人将共享同一个“大脑”,而人类只需伸出这只不断学习、不断进化的“开源之手”,便能在星辰大海中持续建设、维护与探索。