量产机器人横扫46枚奖牌:2026人形机器人运动会揭示真实落地能力边界
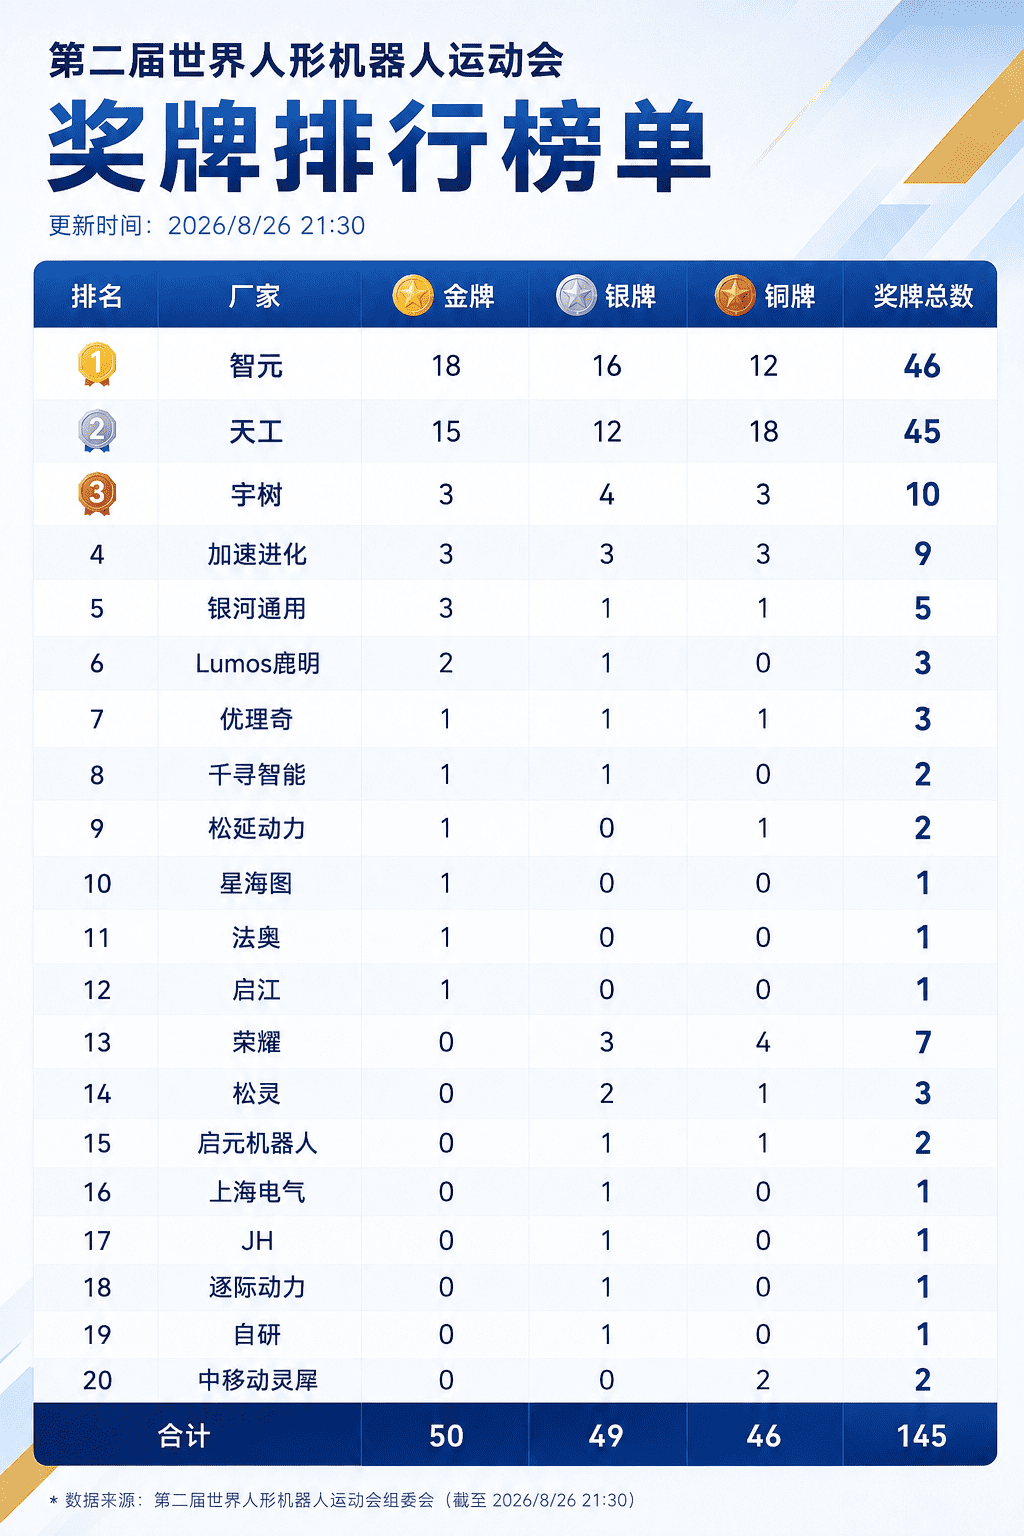
2026年世界人形机器人运动会落下帷幕,一场看似竞技的比赛,实则成为行业能力边界的公开检验场。智元以18金、16银、12铜,总计46枚奖牌的成绩,同时登顶金牌榜与总奖牌榜。这一成绩之所以引人注目,并非仅因数量优势,而在于其所有参赛机型——包括精灵G2、远征A3、灵犀X2及OmniHand——均为市售量产版本,未针对赛事规则进行任何硬件定制或性能特调。
在机器人领域,专用样机往往围绕单一任务极限优化,牺牲成本、维护性与通用性以换取峰值表现。而量产产品必须在性能、可靠性、成本与批量一致性之间取得平衡。因此,当一台量产机器人能在覆盖51个赛项的综合赛事中持续胜出,其背后反映的不是某项技术的突破,而是一整套系统工程能力的成熟。
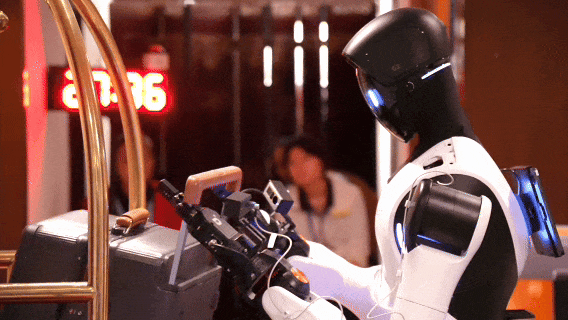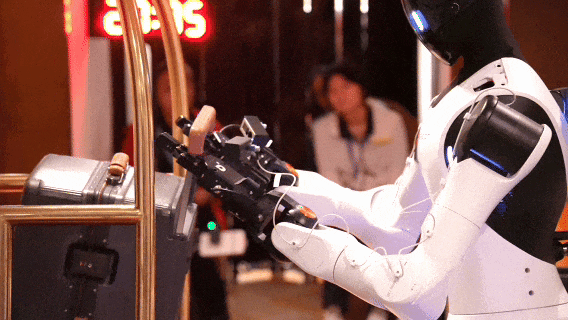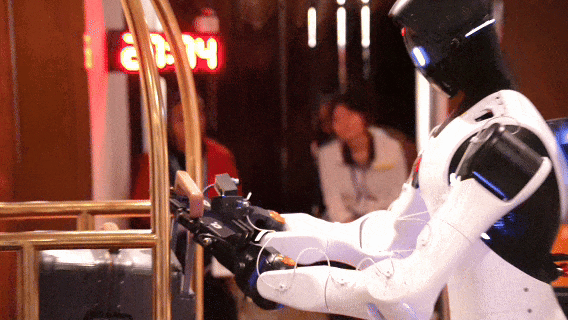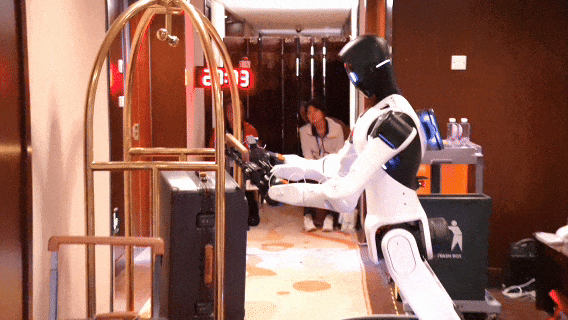
本届运动会将赛项划分为三大板块:竞技赛、灵巧手专项赛与场景赛。其中,场景赛最贴近商业落地现实。例如酒店服务赛要求机器人在20至30分钟内连续完成行李搬运、客房补货与房间整理,过程中需穿越狭窄通道、识别小型目标(如门把手、电梯按钮),并应对现场光线变化与人员干扰。任何环节失败即导致整条任务链中断,无法得分。这种长链条、高耦合的任务设计,极大考验系统的鲁棒性与容错能力。
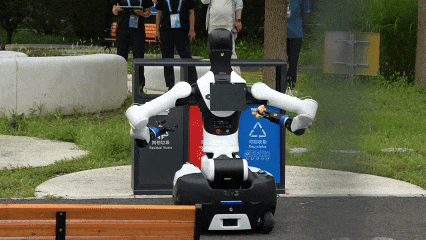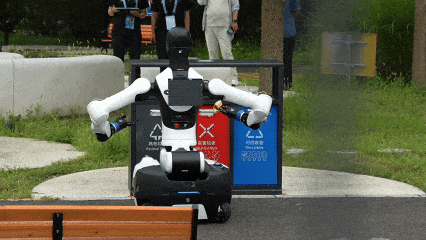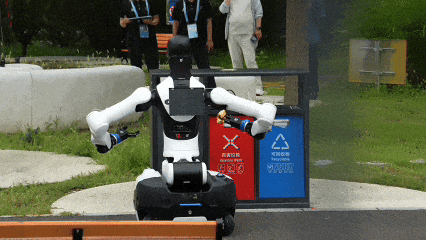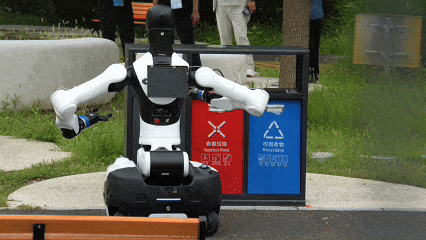
智元精灵G2在此类场景中表现出色,其核心支撑来自一套名为“三智一体”的技术架构。该架构将机器人智能划分为三个层次:运动智能(小脑)、交互智能与作业智能(大脑)。其中,作业智能是智元投入最重的部分,直接决定机器人能否“把活干完”。
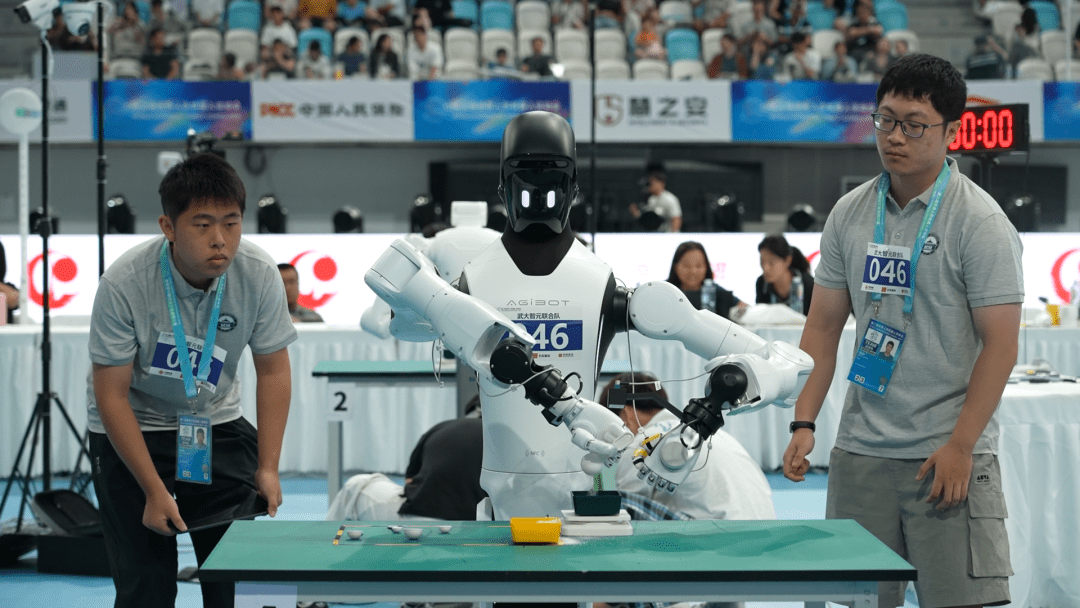
作业智能由三大核心模型驱动:GO、GE与RW-RL。GO作为具身基座大模型,负责任务理解与分解。当接收到“整理客房”指令时,GO能自主解析出需执行的动作序列——识别散落物品、判断归属位置、规划操作顺序。这种高层语义到低层动作的映射能力,使机器人摆脱对预设脚本的依赖。
GE则扮演“脑海中的模拟器”角色。在实际执行前,系统会在内部推演动作后果。例如抓取玻璃杯时,GE会预测施力大小是否会导致滑落或破碎,从而提前调整策略。这种前瞻式决策显著降低物理交互中的失败率。
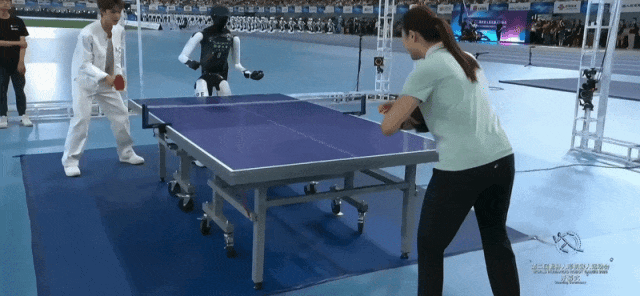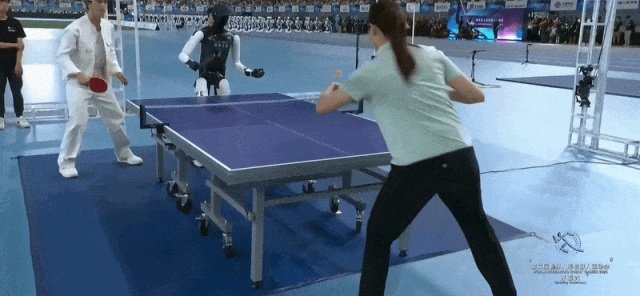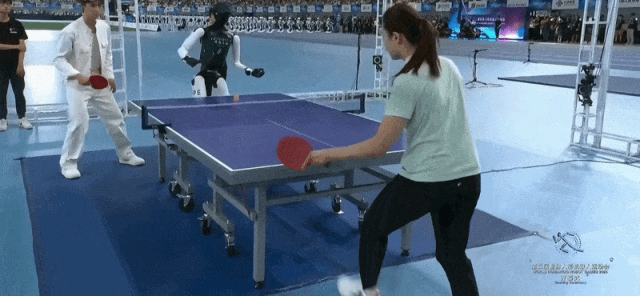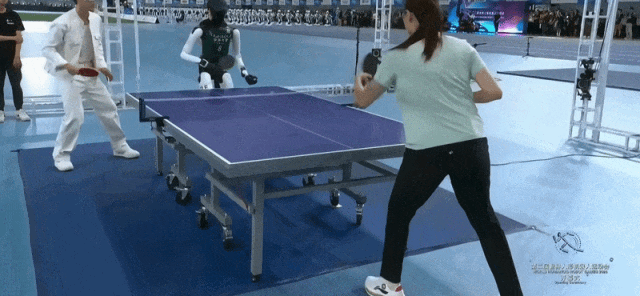
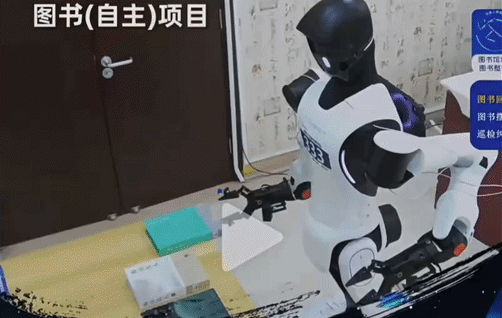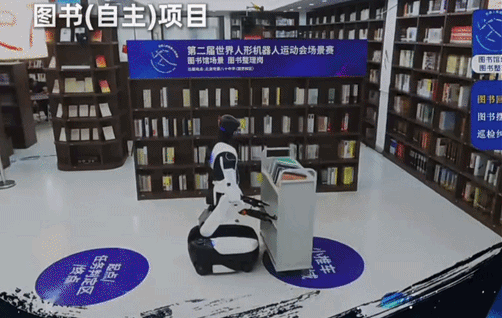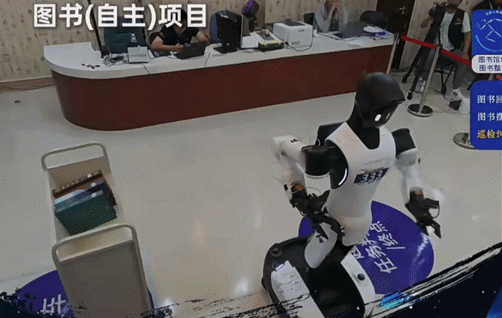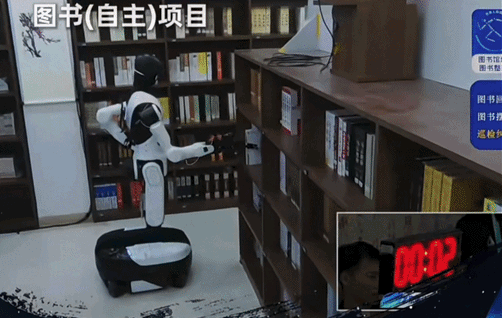
而RW-RL(Real-World Reinforcement Learning)则通过大规模真机强化学习,将“知道怎么做”转化为“出手就成”。在粉末称重项目中,机器人需自主找到勺子与盐罐,逐步添加粉末至电子秤,最终精确称出20克(误差≤0.5克)。武大智元联合队仅用27秒完成,背后正是RW-RL在数千次真实交互中积累的“手感”经验。
值得注意的是,这些能力具备强泛化性。在酒店场景训练的整理技能,可直接迁移到图书馆理书任务中。即便书架布局、光照条件与训练环境完全不同,机器人仍能自主识别书籍状态并完成归位。这种跨场景适应力,正是量产机器人走向实用的关键。

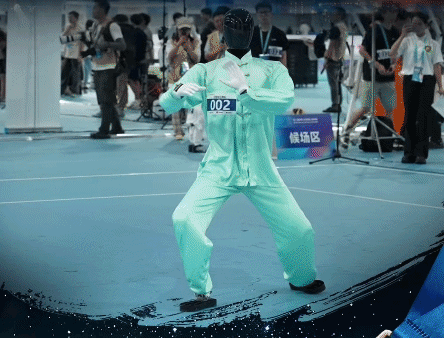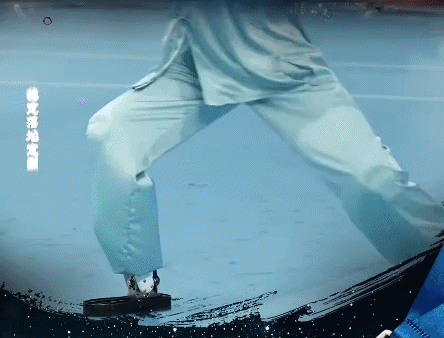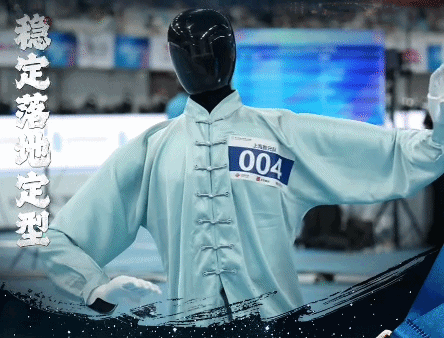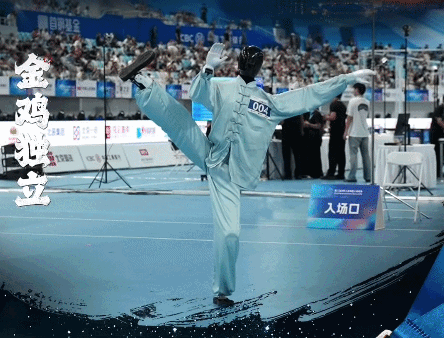
如果说作业智能解决“做什么”,那么运动智能则确保“做得稳”。远征A3在太极拳、国标舞等项目中需完成腾空、大角度转体、单腿支撑等高难度动作。这些动作对全身协调性提出极高要求——重心偏移毫厘,便可能导致失衡摔倒。
A3的解决方案融合了Sim2Real与实时运控。首先在高保真仿真环境中进行海量训练,学习动力学模型与姿态控制策略;随后将策略迁移到真机,并通过毫秒级全身姿态调整机制,在腾空过程中动态校准躯干与四肢角度。这种“仿真预演+真机微调”模式,既避免了纯真机训练的高成本与高风险,又保留了对真实物理世界的适应性。
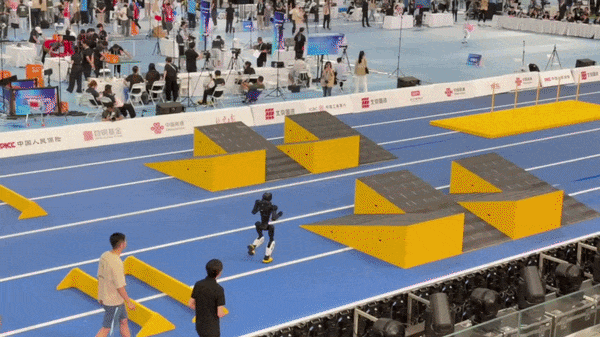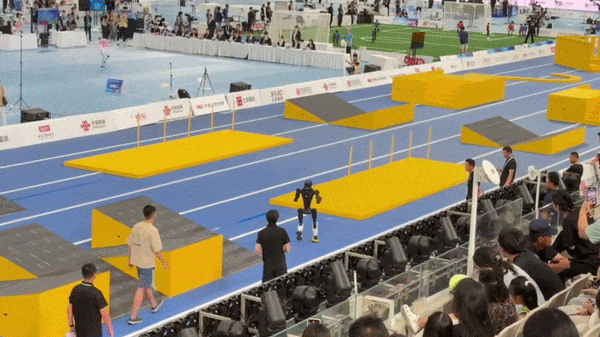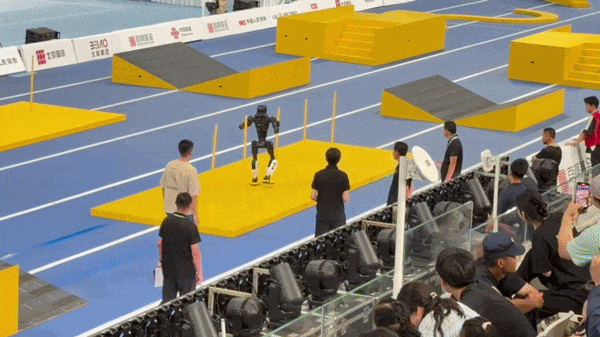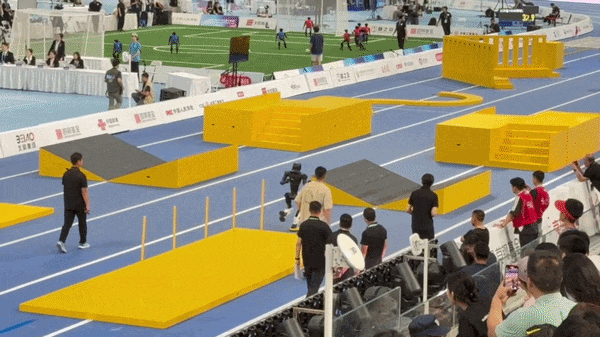
灵犀X2则进一步将运动智能推向环境感知层面。在100米障碍赛中,机器人需高速通过台阶、窄道与起伏路面,同时实时识别地形并调整步态。传统运控依赖关节本体感知,仅知“腿在哪”,却不知“前面有什么”。X2搭载自研的AGILE生成式通用小脑引擎,融合视觉与运动控制,实现“边看边走、边走边调”。面对不规则障碍,系统可自主生成跨越策略,甚至在必要时切换为匍匐前进模式。
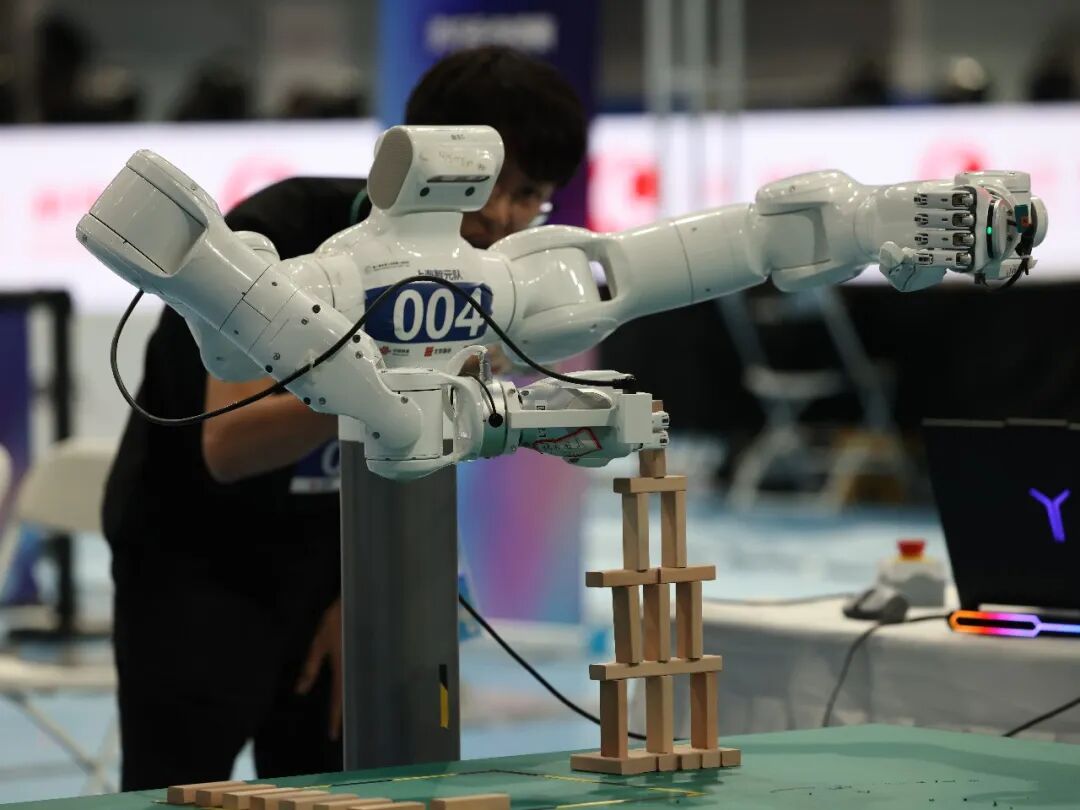
然而,无论大脑多聪明、小脑多协调,最终与物理世界交互的终端仍是“手”。OmniHand在8个灵巧手专项赛中斩获7金,其成功源于DUET双层控制架构。外层负责宏观的位置与姿态控制,内层则处理微观的触觉反馈。例如在开瓶撬盖任务中,系统需实时感知摩擦力变化、判断瓶盖松动程度,并动态调整扭矩输出。这种“位置+力”的闭环控制,使同一款手部硬件能胜任从积木搭建到镊子夹豆的多样化任务。
更关键的是,智元实现了本体、智能与手的深度协同。模型清楚机体的运动极限与负载能力,本体设计也为智能算法预留足够的执行余量。这种“软硬一体、协同进化”的模式,避免了模块间接口损耗,使整体性能大于部分之和。
反观行业现状,许多团队仍聚焦于单点突破——如完成后空翻、跑马拉松或弹钢琴。这些成就固然令人惊叹,但真实工作场景极少要求机器人执行孤立的高难度动作。相反,它们需要的是在噪声、干扰、不确定性中稳定完成一系列平凡但复杂的任务。正如UC Berkeley教授Sergey Levine所言,机器人学本质上是“构建超复杂综合系统”的学科,任何环节的短板都会在真实环境中暴露无遗。
智元此次双榜第一的价值,正在于其展示了“无明显短板”的系统完整性。从能源管理、传感器融合、运动控制到高层决策,各模块均达到可商用水平。这种均衡性使其能在酒店、园林、图书馆、工厂等多种场景中快速部署,而非局限于实验室演示。
此外,赛事中多个项目采用全自主模式,无人工干预。这意味着机器人必须独立完成感知、规划、执行与异常处理全过程。在园林巡检赛中,精灵G2需在户外连续运行数小时,应对光照变化、天气波动与地面湿滑等挑战。其Genie Agent任务规划系统通过覆盖不同环境条件的测试数据,确保在正式比赛中一次成功。
综上所述,2026人形机器人运动会已超越传统竞技范畴,成为一场公开的“上岗能力压力测试”。智元以量产机型横扫多维赛项,不仅验证了其技术栈的成熟度,更向行业传递一个明确信号:人形机器人的竞争焦点正从“能否做某个动作”转向“能否在真实世界中持续可靠地完成一整套工作”。这一转变,或将加速人形机器人从展厅走向车间、酒店与家庭的进程。