具身智能如何突破真实世界落地瓶颈?2026外滩大会论坛聚焦技术协同与场景突围
近年来,人工智能的发展重心正从纯数字空间向物理世界延伸。在这一趋势下,具身智能(Embodied Intelligence)——即智能体通过与真实环境的持续交互来学习、推理并执行任务的能力——逐渐成为学界与产业界共同关注的前沿方向。不同于传统大模型仅依赖文本或图像数据进行训练,具身智能要求系统在三维、动态、非结构化的物理环境中完成感知、规划、行动与反馈的完整闭环。这种“在世界中思考”的范式,被认为是通向通用人工智能的关键路径之一。
然而,尽管机器人硬件、传感器技术与基础模型能力在过去几年取得显著进展,具身智能在真实场景中的规模化落地仍面临多重技术瓶颈。其中最突出的问题包括:跨任务、跨环境、跨本体的泛化能力不足;高质量真实世界交互数据的采集与标注成本高昂;以及在开放、不确定环境中系统鲁棒性与可部署性的缺失。这些问题不仅制约了算法性能的上限,也直接影响了商业应用的可行性。
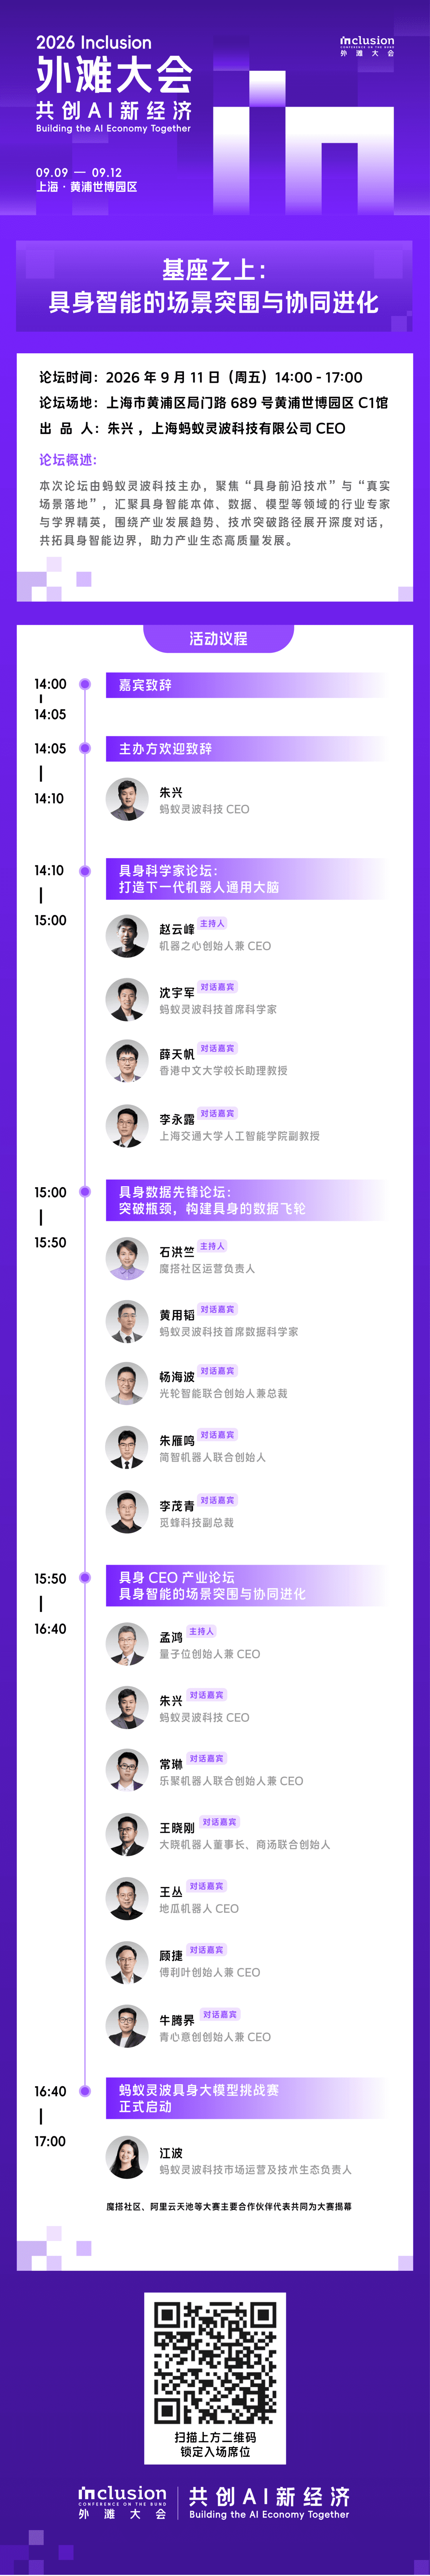
正是在这一背景下,2026年9月11日下午,由蚂蚁灵波主办的「基座之上:具身智能的场景突围与协同进化」论坛将在Inclusion·外滩大会正式亮相。该论坛并非一次泛泛而谈的技术展示,而是聚焦于从实验室到真实世界的转化鸿沟,试图通过连接机器人本体、数据生态与基础模型三大核心环节,探索具身智能系统协同演进的可行路径。
基础模型与具身系统的协同:从“大脑”到“身体”的深度融合
当前主流的具身智能研究往往将基础模型视为“大脑”,负责高层任务理解与规划,而将机器人本体视为“身体”,执行底层动作。但这种割裂的设计导致模型难以适应不同形态的机器人,也无法有效利用物理交互中的丰富反馈信号。例如,一个在仿真环境中训练的抓取策略,在迁移到真实机械臂时可能因摩擦力、光照变化或物体材质差异而失效。
论坛将重点探讨如何实现模型与本体的联合优化。一种可能的方向是构建具身基础模型(Embodied Foundation Models),这类模型不仅学习语言或视觉表征,还内化了对物理规律、运动约束和交互动力学的理解。通过在大规模多模态交互数据上预训练,模型可获得对“动作-结果”关系的先验知识,从而在新任务中快速适应。
值得注意的是,这种协同并非单向赋能,而是双向进化。一方面,更强的模型可以提升机器人的自主决策能力;另一方面,更灵活、更可靠的本体设计也能为模型提供更高质量的训练信号。例如,具备触觉反馈的灵巧手不仅能执行精细操作,还能生成用于训练触觉-视觉联合模型的宝贵数据。
真实世界数据闭环:破解“数据饥渴”困局
数据是具身智能发展的命脉,但真实世界的数据获取远比互联网文本或图像困难。每一次机器人交互都涉及时间、人力、设备损耗甚至安全风险。因此,如何构建高效、可复用、可扩展的真实世界数据闭环,成为产业落地的关键。
论坛将讨论多种数据策略的融合路径。首先是人机协作数据采集,即通过远程操作或示教学习,由人类专家引导机器人完成任务,并记录完整的状态-动作序列。其次是自监督与强化学习驱动的数据生成,让机器人在安全环境中自主探索,通过试错积累经验。此外,仿真到现实(Sim2Real)技术虽已广泛应用,但其迁移效果仍受限于仿真保真度。未来可能需要结合神经辐射场(NeRF)、物理引擎优化与域自适应算法,缩小虚拟与现实之间的差距。
更重要的是,数据不应仅服务于单一任务或单一机器人。论坛倡导建立标准化的数据接口与共享机制,使不同团队采集的数据能够互操作、可组合,从而形成具身智能领域的“ImageNet时刻”。蚂蚁灵波发起的具身大模型挑战赛,正是希望通过竞赛形式推动高质量数据集的构建与开源。
开放场景中的任务泛化:从封闭实验室到动态现实
当前大多数具身智能系统在高度结构化的环境中表现良好,如固定布局的仓库或预设的家庭场景。但一旦进入开放世界——街道、商场、医院等充满动态障碍物、未知物体和突发干扰的环境——系统性能往往急剧下降。这暴露出当前方法在任务泛化方面的根本缺陷。
泛化能力的提升不能仅依赖更大规模的训练数据,而需从架构层面引入模块化、层次化与因果推理机制。例如,将任务分解为“目标识别—路径规划—动作执行—异常处理”等多个子模块,每个模块可独立更新或替换;或引入常识知识图谱,帮助模型理解“杯子通常放在桌上”“门需要先打开才能通过”等物理常识。
此外,多智能体协作也是增强泛化的重要方向。多个机器人通过通信共享环境信息与任务状态,可显著提升对复杂场景的理解能力。例如,在物流配送场景中,一个机器人发现电梯故障,可即时通知其他机器人调整路线,避免集体拥堵。
论坛将邀请来自仓储物流、家庭服务、医疗辅助等领域的实践者,分享他们在开放场景中应对不确定性的工程经验,包括失败案例与应对策略,为学术研究提供真实问题导向。
工程化挑战:可靠性、安全性与成本控制
即便算法在理论上可行,若无法满足工业级的可靠性、安全性和成本要求,仍难以商业化。具身智能的工程化挑战体现在多个维度:
- 实时性:从感知到决策再到执行,整个链路必须在毫秒级完成,否则机器人可能撞上障碍物或错过操作窗口;
- 容错机制:当传感器失效或模型输出异常时,系统需具备降级运行或安全停机的能力;
- 能耗与算力平衡:移动机器人受限于电池容量,需在边缘计算与云端协同之间找到最优分配;
- 合规与伦理:在公共场所部署的机器人必须符合隐私保护、无障碍设计等法规要求。
这些挑战无法仅靠算法团队解决,而需要软硬件协同设计。例如,采用专用AI芯片加速推理,或设计轻量化模型结构以适配嵌入式平台。蚂蚁灵波作为兼具金融级系统稳定性经验与AI研发能力的企业,其在高可用系统架构上的积累,或可为具身智能的工程化提供独特视角。
具身大模型挑战赛:搭建创新试验场
为加速技术突破,论坛同期将启动蚂蚁灵波科技首届具身大模型挑战赛。该赛事并非仅关注最终任务成功率,而是强调方法的通用性、数据效率与可迁移性。参赛队伍需在统一的仿真平台和部分真实机器人上完成多项任务,如物品分拣、导航避障、人机对话引导等。
挑战赛的独特之处在于其强调“真实感”:任务场景包含光照变化、物体遮挡、语音噪声等现实干扰因素;评分标准不仅看结果,还评估系统的鲁棒性曲线与失败恢复能力。更重要的是,赛事将推动形成一套具身智能基准测试体系,为后续研究提供可比对的评估标准。
结语:走向协同进化的具身智能生态
具身智能的真正突破,不在于某一项技术的孤立进步,而在于本体、数据、模型与场景的深度耦合。正如论坛主题“基座之上”所暗示的——基础模型只是起点,真正的价值在于如何将其嵌入物理世界,与真实需求对接。
2026外滩大会的这场论坛,有望成为连接学术前沿与产业实践的重要节点。对于研究者而言,它提供了真实问题的输入;对于工程师而言,它展示了技术落地的路径;对于创业者而言,它揭示了潜在的市场机会。随着更多参与者加入这一生态,具身智能或将迎来从“能做”到“可靠做”、从“实验室演示”到“日常部署”的关键跃迁。
目前,专业观众报名通道已开放。无论是深耕机器人学习的博士生,还是探索智能硬件落地的产品经理,亦或是关注AI长期趋势的投资人,这场论坛都将提供不可多得的交流契机。在人工智能迈向物理世界的征途中,协同进化或许才是唯一的答案。