高德扫街榜全面AI化,背后是空间智能和3D世界模型
扫街榜升级,不只是换个推荐算法
干饭前先刷一刷高德扫街榜,已经成了不少人的习惯。这个榜单不靠商家付费上榜,而是基于真实用户的导航和到店行为数据,相当于用脚投票选出的好店。
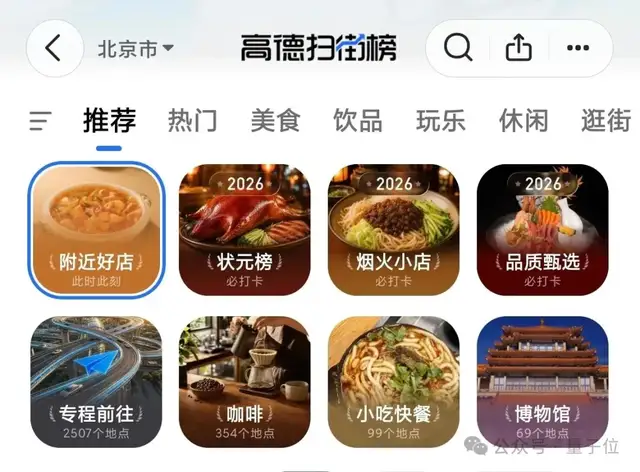
2025年9月,高德宣布扫街榜“全面AI化”,推出2026版本。新版本的核心变化在于:不再简单统计点击或到店次数,而是用AI算法对不同行为赋予动态权重。比如,一个人反复导航去同一家店,可能比一次性的打卡更有说服力;深夜专程打车去吃的小馆子,也可能比顺路逛的网红店更值得推荐。
这种调整让榜单更能反映“经得起时间考验”的真实偏好,而不是短期流量的产物。而支撑这一升级的底层能力,正是高德近年来重点投入的“空间智能”。
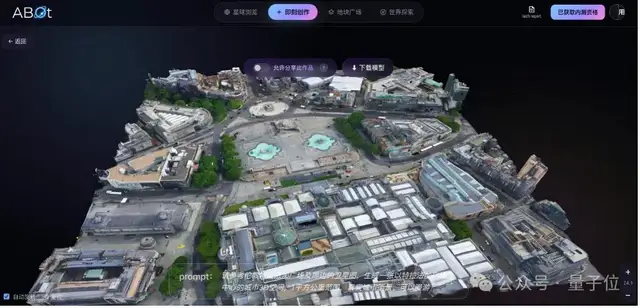
ABot-Earth 0.7:一张图生成一座3D城市
高德CEO郭宁把空间智能拆解为四个层次:二维网络拓扑(道路和地点怎么连)、三维空间结构(建筑和地形长什么样)、时间变化(早晚高峰、季节更替)以及真实世界的流动(人流、车流)。目前,高德的空间智能引擎ABot-Earth 0.7主要解决的是“三维空间”的高效构建问题。
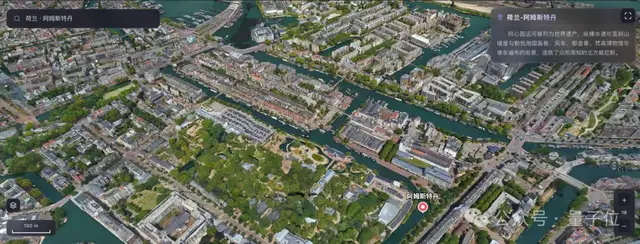
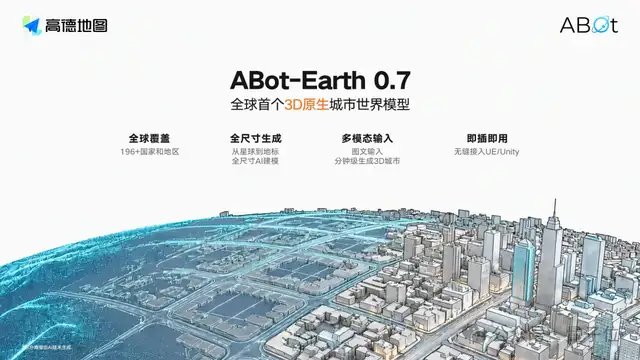
ABot-Earth 0.7被称为“全球首个3D原生城市世界模型”。所谓“3D原生”,是指模型直接学习并输出带有三维结构的数据,而不是先生成二维图像再想办法“拉”成立体。它的输出格式基于“三维高斯”(3DGS)——你可以想象成无数个带颜色、有透明度的小椭球体,堆叠起来就构成了建筑、树木和街道。
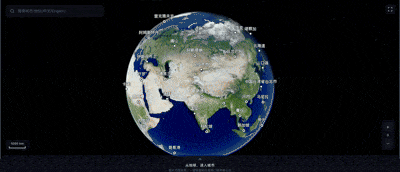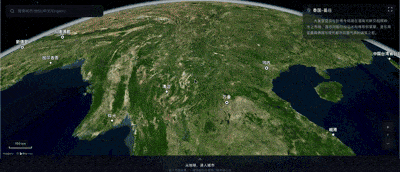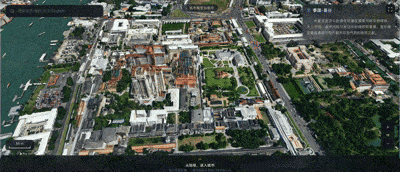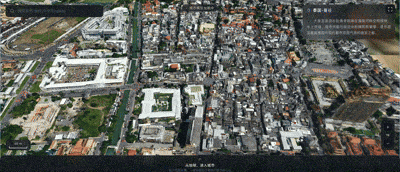
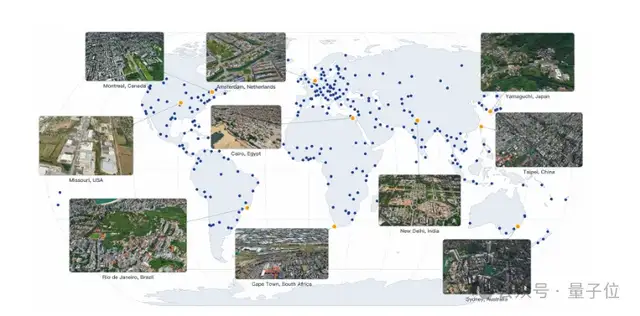
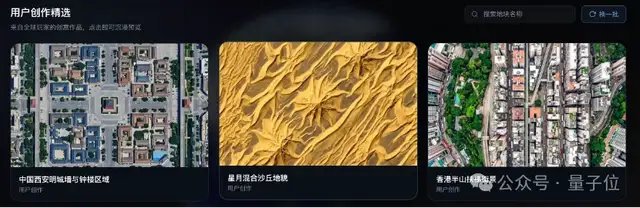
这套系统有多快?据高德介绍,只要给它一张卫星图或一段文字描述,在消费级GPU上跑10分钟,就能生成1平方公里左右的高保真3D城市场景。目前已覆盖190多个国家、300多座城市,是全球覆盖范围最广的3D地图之一。
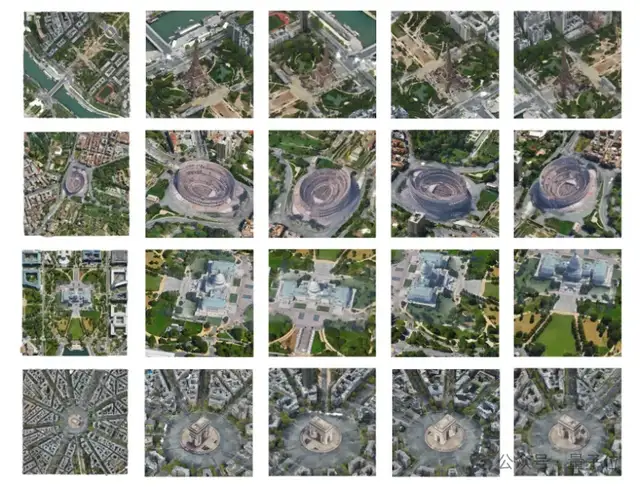
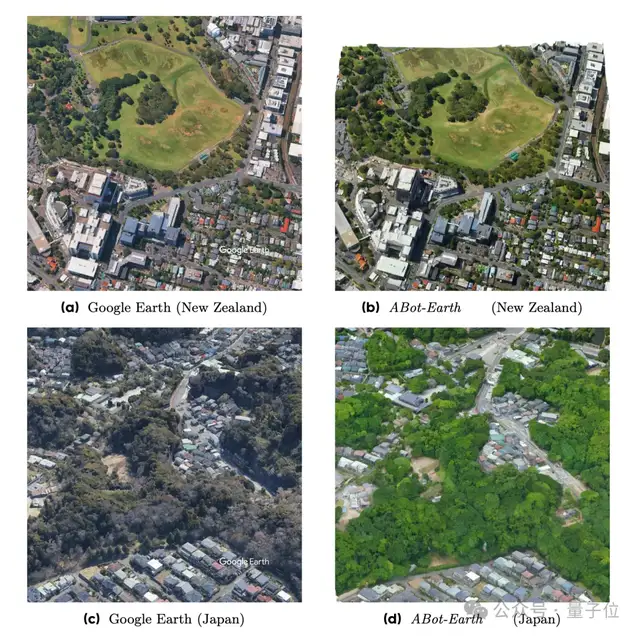
相比之下,Google Earth的3D功能仍集中在少数大城市核心区,中小城市和欠发达地区大多停留在二维卫星图阶段。传统三维重建流程繁琐:先采集影像,再计算建筑几何,最后贴纹理,更新周期动辄数月甚至数年。高德的做法则是让模型“学会”城市的生长规律——道路如何延伸、街区怎样排布、植被与水体如何分布——然后根据有限输入“脑补”出完整场景。
压缩+滑窗:让大模型跑得动、拼得平
但3D高斯有个问题:一个城区动辄包含数百万个高斯点,对算力和存储都是巨大挑战。高德的解决方案是“先压缩,再生成”。
他们在训练阶段把复杂的3D场景压缩成紧凑的“潜空间表示”,相当于把整座图书馆变成一个电子书压缩包。生成时,模型在潜空间里操作,再解压还原为3D高斯。这套方案既降低了训练和推理开销,又提升了几何质量——建筑立面更规整,地面更平整,避免出现“楼歪了”“路断了”的尴尬。
光生成还不够,还得拼得自然。ABot-Earth 0.7采用“滑窗推理”机制:把大区域切成重叠的小块分别生成,再在重叠区智能融合。这样一来,拼接错位几乎看不见,单次推理能处理超过10平方公里的区域,破洞率和破损率降低了97%。
不过,模型也有局限。卫星图看不到建筑立面细节,所以生成的窗户、招牌未必和现实一一对应。对此,高德对埃菲尔铁塔、罗马斗兽场这类地标采用“混搭策略”:大片城区由ABot-Earth 0.7生成,地标则用专门的3D生成模型制作,再通过智能Agent自动校准拼接,保证视觉连贯性。
不只是看,还能“盘”的数字地球
体验上,ABot-Earth 0.7确实丝滑。从地球全景缩放到具体街道,几乎没有加载卡顿。这得益于其原生3DGS多层次解码器(LOD),能直接输出不同精度的三维结构,无需额外后处理。
更重要的是,这套系统不只是为了“好看”。高德的目标是让数字地球从被动观看的“电子沙盘”,变成可生成、可仿真、可编辑的动态平台。比如,未来商圈改造前,可以在数字孪生环境中模拟人流变化;自动驾驶测试时,也能在逼真3D场景中预演极端路况。
渲染、模拟、规划:三位一体的空间智能架构
ABot-Earth 0.7只是高德空间智能体系的一环。按照李飞飞对世界模型的分类——渲染器(呈现)、模拟器(预测)、规划器(决策)——高德是业内少有的在同一架构下打通三者的公司。
- 渲染器:包括ABot-Earth、ABot-Recon、云境、飞行街景2.0等,负责3D内容生成;
- 模拟器:用于交通态势推演、商圈客流预测等,能预判未来几小时的道路拥堵或商场人流;
- 规划器:如ABot-Navigation(导航模型)和ABot-Manipulation(操作模型),可直接部署在机器人上指导移动与操作,甚至支持“高德鹰眼守护”这类超视距预警功能。
三者共享底层的因果Transformer架构。不同模态的输入(图像、文本、点云、交通流)先经各自编码器处理,再进入共享注意力机制。就像一场多语种联合国会议:每种信息都有自己的“同声传译”,但最终围坐在同一张圆桌旁协作。
这种设计让高德能用一套模型同时服务C端用户(如扫街榜、红绿灯倒计时)、B端客户(如城市数字孪生)和具身智能(如高德途途机器人),避免为每个场景单独训练模型。
用户买账,才是真本事
高德强调:“Benchmark刷分只是基本功,真实用户买账才是真本事。”技术再炫酷,堵车时司机只关心“这条路还能不能走”。
自2025年提出全面AI化以来,高德已将空间智能落地到多个产品:除了扫街榜2026,还有开放环境全自主具身机器人“高德途途”、城市级仿真训练场、红绿灯倒计时、鹰眼守护等。这些看似分散的功能,底层都依赖同一套空间智能体系。
未来,高德希望空间智能能像云计算一样,成为各行各业与物理世界交互的基础设施。以前,高德连接的是人和现实世界;现在,它正试图连接机器人、智能汽车乃至整个数字孪生生态与物理世界。当你在扫街榜找到一家深夜食堂,当无人机在楼宇间自主避障,当智能汽车提前变道绕开拥堵——背后都是同一套对空间的理解与计算。