元始智能获达晨财智、元禾璞华投资,推自研WMM世界机理模型
从自动化到自主化:物理AI的工业落地路径
2026年9月,成立刚满四年的元始智能科技(南通)有限公司宣布完成数千万元Pre-A轮与Pre-A+轮融资,分别由达晨财智和元禾璞华领投。这笔资金将主要用于扩充研发团队,并推进标准化产品矩阵的建设。
这家公司不做通用大模型,也不追消费级机器人热点,而是扎进工业现场,试图让AI真正理解并作用于物理世界。他们的目标很具体:在已经运行多年的机床、机械臂或专用设备上,加装一套软硬一体的智能系统,让设备不仅能按预设程序运行,还能感知环境、判断状态、自主调整——也就是从“自动化”走向“自主化”。
这一转变听起来简单,实则涉及对AI底层逻辑的重构。传统工业AI多用于数据分析、视觉检测或预测性维护,属于“单向信息流”;而元始智能希望AI能与设备形成闭环交互:知道当前状态、预判动作后果、并在物理约束下可靠执行。这要求模型不仅会“看”,还要懂“力”、懂“运动”、懂“因果”。
WMM:在数据中嵌入物理规律
支撑这一愿景的核心,是元始智能自研的WMM(World Mechanism Model)世界机理模型。它不是纯数据驱动的黑箱,也不是完全依赖专家经验的传统控制算法,而是两者的融合体。
WMM的关键思路是在模型训练过程中显式引入动力学结构和物理约束。比如,一个机械臂在抓取零件时,其运动受牛顿力学、关节摩擦、材料弹性等多重因素影响。传统深度学习可能需要数百万次试错才能逼近正确动作,而WMM则先设定这些基本物理规则作为“骨架”,再用有限的实际运行数据去“填充肌肉”——辨识具体参数、修正偏差、适应工况变化。
这种设计直接回应了工业现场的现实痛点:数据稀缺、试错成本高、可靠性要求严苛。你不可能为了训练一个模型,让价值千万的航空发动机反复故障;也不可能在核电站里随意测试控制策略。因此,模型必须在少量数据下快速收敛,并具备可解释性和跨工况迁移能力。
目前,WMM聚焦两个技术方向:一是通过Koopman隐空间动力学约束,提升多步预测的稳定性,避免误差随时间累积;二是尝试将Grasp(抓取)、Twist(旋拧)、Insert(插入)等基础操作抽象为可复用的物理模块,未来可通过组合适配新任务,降低重复开发成本。
软硬一体:PRIMACT R100平台与工艺包体系
光有模型还不够。在工业现场,AI必须能实时控制设备,这意味着低延迟、高可靠、本地部署。
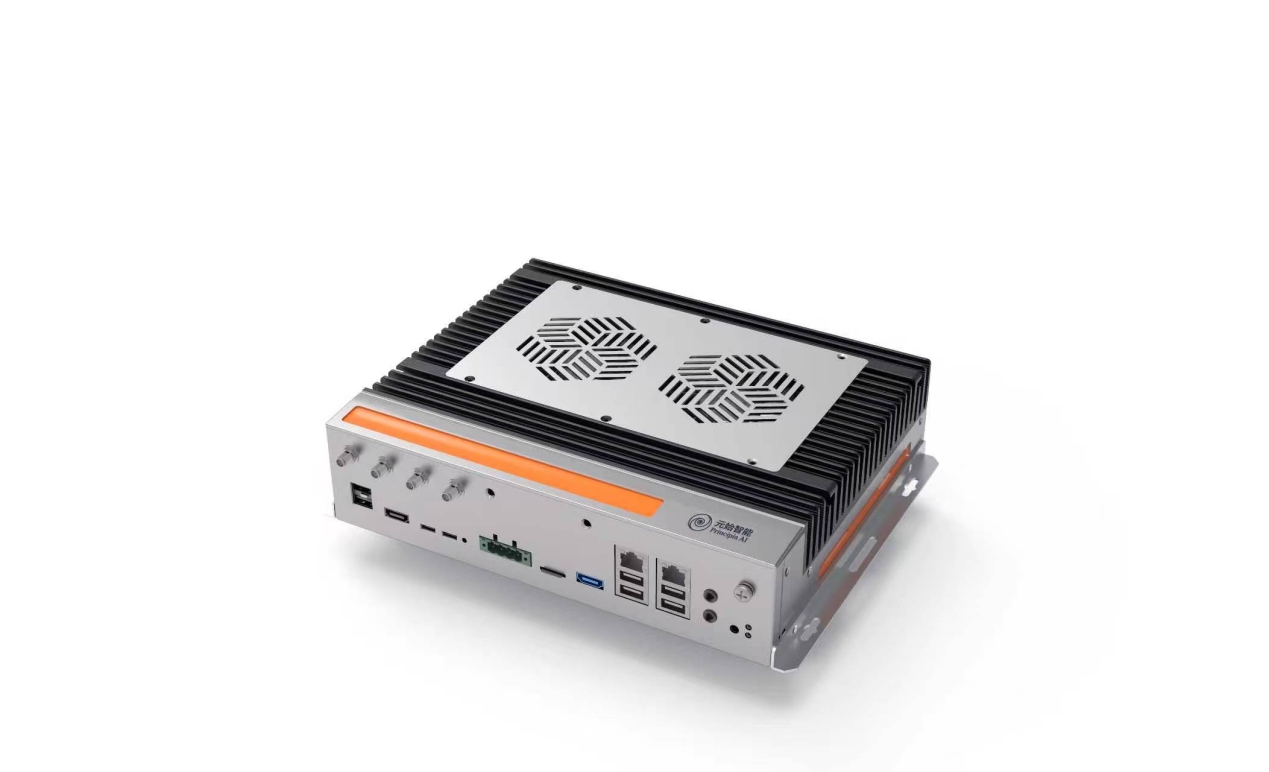
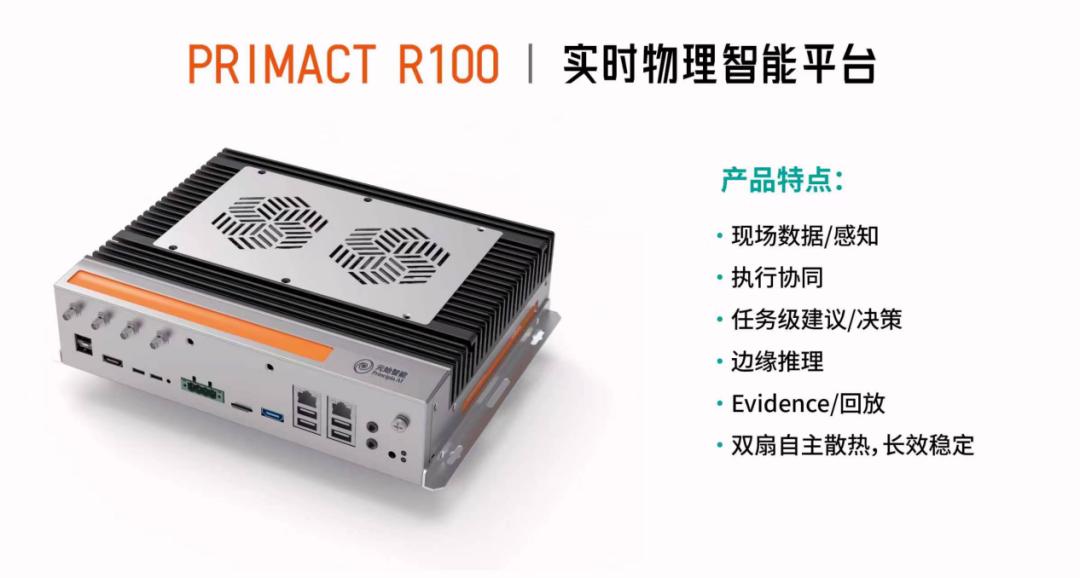
为此,元始智能推出了PRIMACT R100实时物理智能平台——一款边缘端智能处理器。它集成了WMM模型推理引擎、工业通信接口(如EtherCAT、Modbus)和实时操作系统,支持在设备端完成感知、决策与控制闭环,无需依赖云端。
软件层面,则由“工具链+工艺包”构成。工具链面向工程师,提供从数据采集、模型训练到部署调试的一站式开发环境;工艺包则是针对特定行业场景(如航空结构件加工、船舶焊接、轨交装配)封装好的解决方案,内含已验证的机理模型、控制逻辑和参数配置。
“我们不是纯软件公司,”团队强调,“在工业里,你要交互的对象是钢铁、电机和液压系统,光靠API调用解决不了问题。必须通过硬件接口直接控制设备,这是软硬一体的根本原因。”
这种产品形态也决定了他们的客户策略:不追求快速铺量,而是选择高价值、高复杂度的场景,与客户深度共建。目前已与中航工业、中核集团、中船重工、中国中车、中天科技等十余家头部企业开展合作,覆盖数字建模、预测性维护、精密控制等多个方向。
工业验证:跑稳一台设备,再复制一类能力
在访谈中,元始智能反复提到一个原则:“先解决一个工艺问题,跑稳一台设备,再把经过验证的规律复用到下一台。”
这背后是对工业落地节奏的清醒认知。不同于互联网产品的快速迭代,工业设备一旦上线,就必须7×24小时稳定运行。任何“差不多就行”的方案都会被现场打回原形。因此,团队选择从边界清晰、目标明确的子任务切入,比如某型数控机床的颤振抑制,或某装配线上的力控插接。
在这些场景中,他们不仅要证明AI能完成任务,还要回答更关键的问题:当原材料批次变化、环境温度波动、设备老化时,系统是否仍能保持性能?工程师能否理解AI为何做出某个决策?重新适配新工况需要多少人力和时间?
这些问题的答案,直接决定了技术能否从“演示效果”走向“产线标配”。而元始智能的应对策略,是把每一次项目都当作知识沉淀的机会——将验证有效的动力学结构、算法模块和部署方法固化到工具链和工艺包中,逐步降低后续项目的边际成本。
投资逻辑:在可靠性中寻找稀缺性
Pre-A+轮投资方元禾璞华指出,元始智能的稀缺性在于“把多年学术积累转化为标准产品,并用军工级可靠性要求验证了产品力”。
这并非客套话。团队核心技术源自华中科技大学袁烨教授团队近十八年在系统辨识、复杂动力学与机理建模领域的研究,早期已在航空航天、船舶轨交等国家级项目中完成大量技术验证。这种“从实验室到重大工程”的经历,让他们对工业现场的约束条件有深刻理解,避免陷入纯算法优化的陷阱。
更重要的是,他们没有试图一步到位构建通用物理AI,而是选择“农村包围城市”的路径:先在一个确定性高的局部场景建立信任,再逐步扩展能力边界。这种务实策略,在当前资本趋于理性的环境下,反而成为优势。
下一步:轻量化、效率与可迁移性
接下来,元始智能的产品迭代将聚焦三个方向:
一是端侧模型轻量化。工业边缘设备算力有限,必须在严格时延(通常<10ms)下完成推理。团队正优化WMM架构,使其能在低功耗芯片上运行复杂动力学模型。
二是深化“工具链+工艺包”体系。目标是让同一行业内的新设备接入周期从数周缩短至数天,原始数据留在客户现场,只迁移可复用的知识模块。
三是探索跨设备的能力复用。尽管机床、机械臂、移动机器人形态各异,但它们都面临相似的核心问题:如何感知状态、理解演化、预判后果、可靠行动。WMM的长期目标,正是成为解决这类问题的通用基础能力。
这条路注定漫长。但正如团队所说:“今天的边缘处理器、工具链和工艺包,是这些能力的产品载体;WMM则指向能够跨设备、跨任务复用的基础能力。”从局部确定性走向更广泛的通用性,或许正是物理AI通往AGI的一条可行路径。