Mecka AI靠雇人拍煮咖啡视频,估值冲到5亿美元
四个门外汉盯上了机器人最缺的东西
2024年,四个没碰过机器人的人决定创业。Josh Gao 和 Mogen Cheng 刚卖掉一家餐饮支付公司;Jason Chong 的加密货币交易所被 Coinbase 收购;Duy Nguyen 靠倒卖限量球鞋赚了第一桶金,现在负责运营。他们原本打算再做一家金融科技公司,但转头问自己:算力接下来会流向哪里?
答案是机器人,更准确地说,是机器人缺的那块数据底座。
当时主流做法是遥操作——人用手柄遥控机械臂重复执行任务几千遍,生成带有力觉和关节扭矩的轨迹数据。但这套方法成本高、场景窄,几乎只在实验室里跑得通。Gao 回忆:“我们读论文、跑实验室、给研究者发私信,最后得出一个反直觉的结论:直接用人的真实干活视频去训练。”
没人信这事能成。人手上没有力传感器,拧螺丝用了几牛米的力,光看视频根本不知道。但四人赌的是另一条路:只要动作记录足够真实、足够多,策略模型或许能从视觉和运动学中“猜”出接触力学。
2025年8月,Mecka AI 正式亮相,名字取自“mecha”(人控巨型机器人)。种子轮800万美元由 Neo 领投,随后两轮共6000万美元未公开,直到2026年6月 Fortune 报道时才披露。Framework Ventures 联合创始人 Vance Spencer 称:“这是我们投过收入增长最快的公司。”
用iPhone和手套,在厨房里采机器人数据
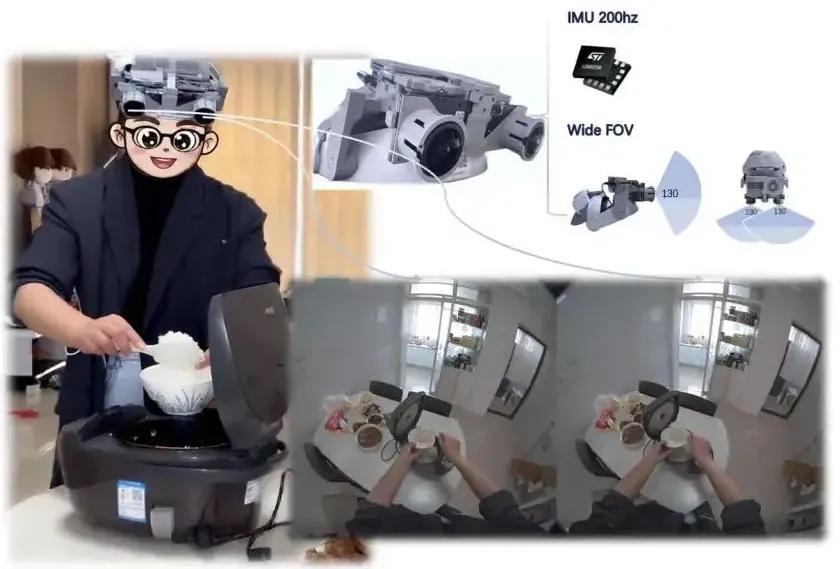
Mecka 的采集点不在洁净实验室,而在全球各地的厨房、车间甚至化学实验室。参与者不是工程师,而是普通用户。他们只需做三件事:把 iPhone 架在灶台边,戴上 Mecka 自研的触觉手套,再在手臂贴几枚 IMU(惯性测量单元)传感器,然后开始干活——比如煮一杯咖啡。
iPhone 不只是录像机。它的深度摄像头、陀螺仪和加速度计被当成一套分布式传感系统。配合手套上的压力阵列和 IMU,整套设备能同步捕捉:
- 第一视角视频
- 手腕位姿与手指关节角度
- 接触事件与抓握力分布
- 注视点(通过头部姿态推算)
- 全身上肢动力学
所有通道必须对齐到毫秒级。一旦视觉和触觉时间漂移,正在学习精细力控的策略模型就会学到错误关联。比如,模型可能以为“看到手靠近杯子”就等于“已经握紧”,而实际上还没接触。
这些素材最终汇入 Mecka 的 Egoverse 数据库。公司称其规模超3万小时,是同类中最大的。内部视频理解实验室负责补全手部关键点、3D 重建和动作语义标注。
最难的技术环节叫“重定向”——把人的动作映射到机器人末端执行器上。人的手指有27个自由度,而多数夹爪只有1–2个。Mecka 的算法要解决关节限位、工作空间差异和形态不匹配问题。打通这一步,就能继承遥操作买不起的长尾数据:杂乱桌面、自然光照、操作失误后的恢复动作……这些恰恰是真实世界最需要的。
但质疑声一直存在。批评者指出,人的肌腱和关节无法提供机器人所需的力反馈信号,重定向本质是有损压缩。一段拧螺丝的视频能告诉机器人“看起来怎么拧”,却说不清“该用多大力”。如果跨不过物理接触这道坎,Mecka 卖的就只是一批标了手部关键点的视频。
客户出钱,Mecka建护城河
Mecka 的商业模式藏在合同条款里。
当客户(比如人形机器人公司)委托 Mecka 采集特定任务数据时,协议通常包含一项授权:Mecka 可将脱敏后的数据用于自有产品开发。这意味着,客户不仅为项目付费,还间接帮 Mecka 扩充 Egoverse。
Kindred Ventures 的 Steve Jang 形容这是“收着钱在建护城河”。更妙的是,这套采集网络天然适配后续的机器人部署业务——安装、校准、现场维护。Gao 的野心不止于卖数据,他想让 Mecka 成为企业落地物理 AI 的一线伙伴。
Jang 解释,纯数据公司未来要从零建渠道,纯部署公司又缺微调数据,两者结合才能互相降低成本。截至2026年6月,Mecka 声称基于已签合同,年化经常性收入运行率达1亿美元,员工约40人。
目前唯一可核实的付费客户是挪威人形机器人公司 1X Technologies。官网上与斯坦福、苏黎世联邦理工并列的机构,属于开源研究联合体成员,并非商业客户。那1亿美元收入未经审计,也未说明多少来自稳定订阅,多少是一次性项目。
赛道上已有更强对手。Skild AI 在2025年融资14亿美元,估值超140亿;伯克利背景的 XDOF 正谈B轮,估值12亿,年收入5000万。更大的威胁来自客户自身——特斯拉、Figure、1X 都在组建内部采集团队。一旦完成垂直整合,独立数据供应商的空间会被迅速挤压。
国内外数据采集,“钱”字写法不同
同样是向人收数据,中美玩家对“付费”这件事态度迥异。
美国走的是明码标价的众包路线。Figure 的 Index APP 让用户录叠衣服、洗碗视频,审核通过即付款。四个月覆盖108国,支付创作者1500万美元。Mecka 更进一步,把采集做成定制化外包——客户出预算,Mecka 组织普通人按规格录制,成本直接计入项目报价。
国内则分两条路。互联网派如京东云,试图把采集嵌入现有服务。家政阿姨佩戴 JoyEgoCam 头戴设备上门做家务,记录上肢轨迹和交互参数。用户付家政费,数据却归京东所有。这种模式在《个人信息保护法》收紧背景下,合规风险不小。
硬件派如智元、宇树、优必选,则选择自建采集工厂。智元建了2000平方米场地,宇树开源了340小时的 UnifoLM-WBT 数据集,优必选的 RoboMIND 覆盖279项任务。这些数据多由专职采集员穿着动捕服录制,完成后对外开源,不向普通人付费。成本压在场地租金和设备折旧上。
关键差别在于:谁出钱,谁受益。Mecka 的每笔项目收入都在为同一个资产(Egoverse)添砖加瓦,数据可复用;国内多数数采公司卖的是项目交付,同一套能力在不同客户间重复报价,难以沉淀为平台级资产。
真正的赌注在动作迁移
Mecka 的故事听着很美,但地基并不牢固。
5亿美元估值来自 TechCrunch 报道,红杉尚未官宣,投资条款也未敲定。1亿美元年化收入是合同口径,未经审计。公司真正的赌注压在一个技术假设上:人的动作能稳定迁移到机器人身体上。
如果重定向算法始终无法可靠处理力控接触,Egoverse 的价值就会大打折扣。毕竟,机器人最终要在物理世界施加力,而视频给不了这个。
另一个变量是数据互通。当前各家机器人公司的数据格式互不兼容,就像方言不通。Mecka 的记录者网络跨国分布,采出来的数据天然跨语言、跨居住形态——这反而可能成为优势。如果中国真要发展众包采集,第一件事恐怕不是比谁采得多,而是先商量统一的数据规格。
眼下,Mecka 还在验证那个反直觉的假设:也许不需要完美的力觉数据,海量真实人类行为本身就藏着通往物理智能的密码。至于答案,得等第一批用 Egoverse 训出来的机器人真正走进工厂和家庭才能揭晓。