拒绝人形崇拜:科沃斯开源八界机器人,重构具身智能落地逻辑
具身智能的理性回归:从形态模仿到功能本质
在过去两年的科技舆论场中,具身智能似乎被强行绑定了一种特定的审美范式:人形。仿佛只有拥有双足、五指和拟人面孔的机器,才配得上“智能”二字。然而,这种对形态的过度迷恋,往往掩盖了机器人作为“工具”的本质属性。科沃斯近期推出的“八界”机器人及其配套的开源智创空间,恰恰是对这一行业迷思的一次有力反拨。它没有腿,没有脸,甚至没有传统意义上的五官,却以一种极其务实的姿态,重新定义了家庭服务机器人的进化方向。
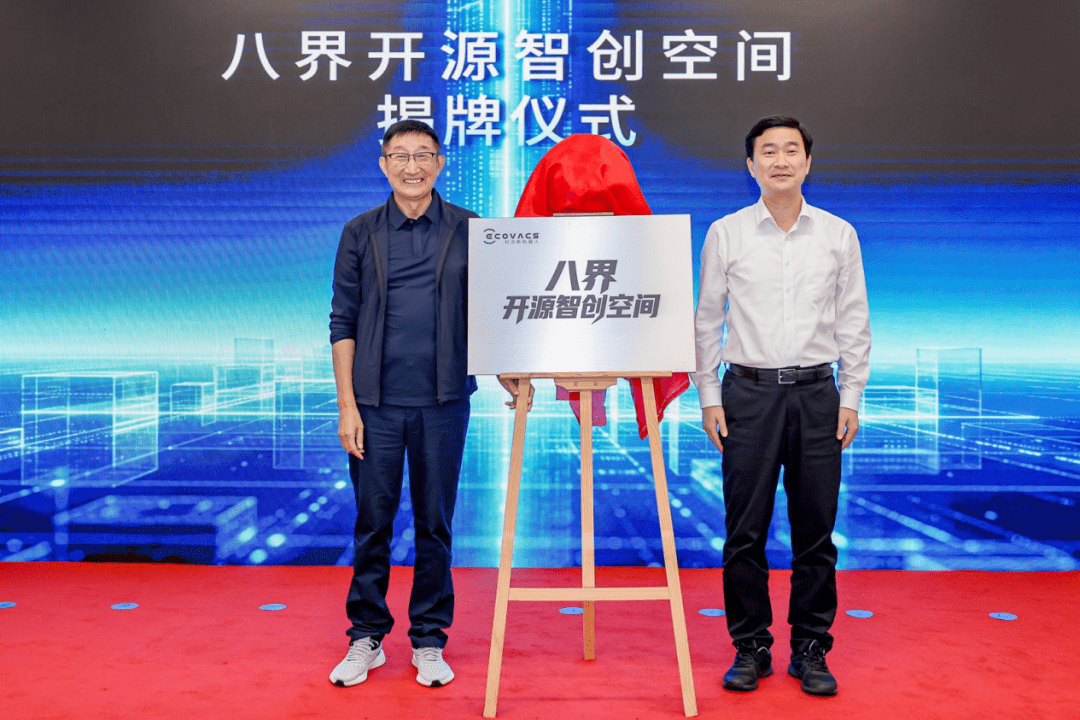
科沃斯集团董事长钱东奇的观点直指核心:机器人概念的起源是“干苦力”,其核心价值在于解决实际问题,而非模仿人类外观。在家庭这一特定场景中,用户需要的不是一个站在那里的仿生人,而是一个能高效完成收纳、清洁、递物等具体任务的智能助手。八界机器人的出现,标志着行业开始从“看起来像人”向“用起来像管家”转变。这种转变并非退而求其次,而是基于对真实用户需求深刻洞察后的战略选择。它提醒我们,具身智能的下半场竞争,将不再局限于外观的拟真度,而是取决于对复杂家庭环境的理解能力、任务执行的精准度以及长期使用的可靠性。
解构八界:硬件与软件的双重开源策略
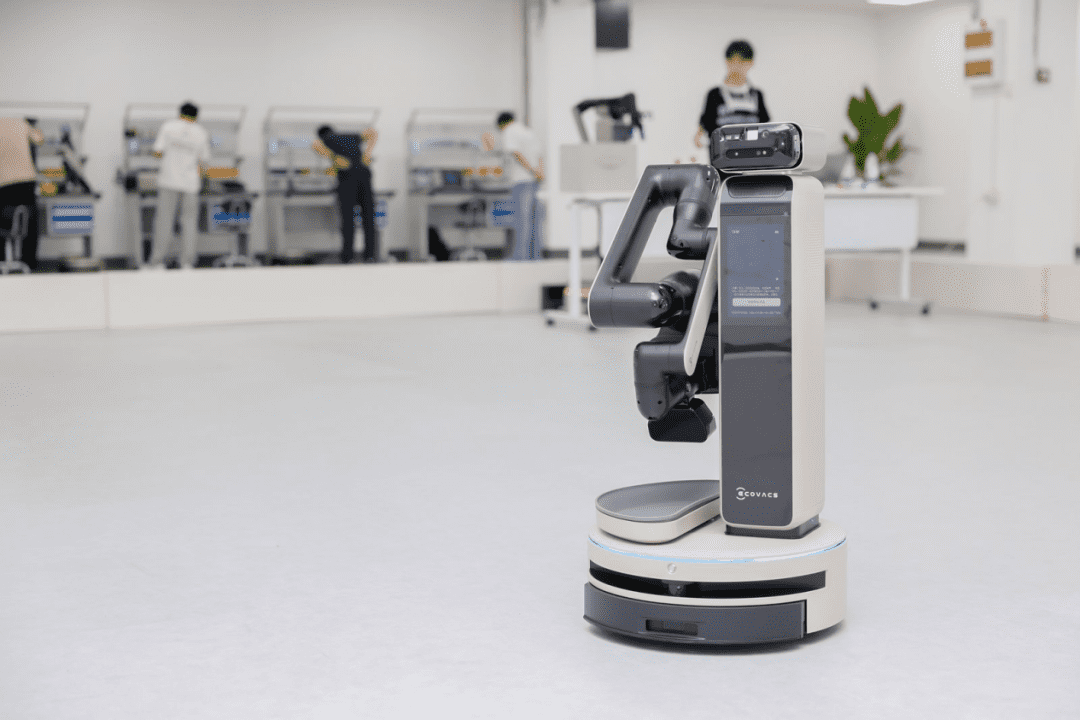
八界机器人的核心竞争力,不仅在于其本体设计,更在于科沃斯将其彻底拆解并开源的勇气。这并非简单的代码公开,而是从硬件底层到软件系统的全方位开放。在硬件层面,六自由度机械臂、静音移动底盘、二指灵巧夹爪、UV清洁装置以及载物托盘,所有关键组件均向开发者敞开。这意味着,无论是高校师生进行学术研究,还是创业团队快速验证产品原型,都可以直接基于这些经过工程化验证的模块进行二次开发,极大地降低了具身智能的研发门槛。
在软件层面,科沃斯开放了底层系统源码,并嵌入了自研的AI智能体OpenClaw和Hermes。这种软硬一体的开源模式,解决了以往开发者面临的最大痛点:硬件接口不统一、软件生态碎片化。通过提供C++和Python SDK,开发者可以像搭积木一样调用机械臂和夹爪的原子能力,组合出符合特定场景需求的动作序列。对于具备深厚技术背景的科研人员,SSH和串口工具的开放,允许他们自定义系统服务和ROS2节点,实现算法的快速验证与模型部署。这种分层级的开放策略,确保了不同技术水平的用户都能找到适合的切入点,从而形成一个活跃且多元的开发社区。
算力下沉:边缘智能在家庭场景的实践
在人工智能大模型爆发的背景下,如何处理云端与本地的算力分配,成为具身智能落地的关键难题。八界机器人内置了两颗双RK3588融合SoC,并通过PCI-E扩展算力,使其能够在本地运行7B参数的大模型。这一设计具有深远的战略意义。家庭环境对隐私保护有着极高的要求,同时网络延迟也可能影响任务执行的实时性。通过将推理能力下沉到边缘端,八界机器人无需将每一次感知判断都上传至云端,既保障了用户数据的安全,又提升了响应速度。
这种本地化处理能力,使得机器人能够更快速地应对家庭环境中突发状况。例如,当机械臂在抓取物品时遇到意外阻力,本地模型可以即时调整力道,避免损坏物品或造成安全隐患。此外,本地算力的提升也为“千人千面”的个性化服务提供了可能。每个家庭的布局、物品摆放习惯乃至用户的行为模式都是独特的,通用的大模型难以覆盖所有细微差异。通过在本地进行定向匹配和训练,八界机器人能够逐渐适应特定家庭的环境特征,提供更加精准和贴心的服务。这种从“通用智能”向“专用智能”的演进,是具身智能真正融入日常生活的必经之路。
细节中的工程哲学:静音、清洁与安全
科沃斯在扫地机器人领域深耕二十余年,积累了大量关于家庭场景的工程经验。这些经验在八界机器人的设计中得到了充分体现,尤其是在那些容易被参数表忽略的细节上。首先是静音设计。家庭是一个需要安静休息的空间,传统的轮式或足式机器人往往伴随着明显的噪音。科沃斯对底盘和升降机构进行了专门的静音处理,确保机器人在夜间或用户休息时工作也不会造成干扰。这种对用户体验的极致追求,是实验室产品走向商业化落地的重要分水岭。
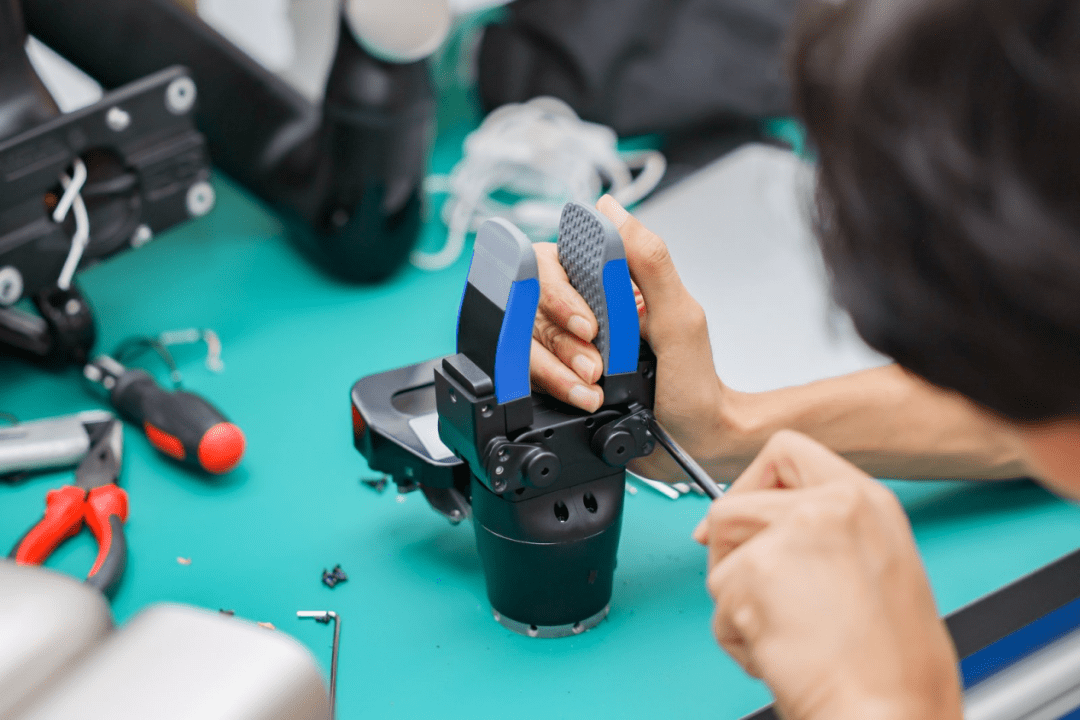
其次是卫生问题。机械臂和夹爪在反复抓取不同物品后,容易成为细菌滋生的温床。八界机器人创新性地在夹爪上集成了UV清洁功能,每次任务完成后自动进行消毒。这一设计看似微小,却直击家庭用户对卫生的心理痛点,消除了用户对于机器人交叉污染的顾虑。最后是安全性。机械臂配备了高精度的力检测传感器,能够在接触障碍物时及时感知并收住力道。即使在极端断电情况下,缓降策略也能防止机械臂坠落造成伤害。这些细节共同构成了一个安全、卫生、安静的家庭服务机器人形象,体现了科沃斯对“家”这一特殊场景的深刻理解。
场景定义产品:从地面清洁到空间打理
八界机器人的目标用户群体,是科沃斯多年来积累的“先锋人群”。通过对这部分用户的入户调研,科沃斯发现他们对于机器人的需求已经从单纯的地面清洁,扩展到了整个立体空间的打理。玩具收纳、鞋子整理、洗衣协作、取物递物、桌面整理,这些看似琐碎的任务,实则构成了家庭服务的核心场景。八界机器人通过机械臂、机身升降和夹爪的配合,成功将服务范围从二维平面拓展到了三维空间。
这种场景驱动的产品定义方式,避免了技术导向下的功能冗余。科沃斯没有为了展示技术实力而添加不必要的功能,而是紧紧围绕用户最痛点的空间打理需求进行优化。例如,机械臂收起时保持在圆形包络线以内,确保在狭窄的家庭空间中转身和作业时不会碰撞家具。这种对空间利用率的极致考量,正是基于对真实家庭环境的深入观察。它表明,具身智能的成功不在于技术的堆砌,而在于对场景的精准把握和对用户痛点的有效解决。
开源生态:共创具身智能的未来拼图
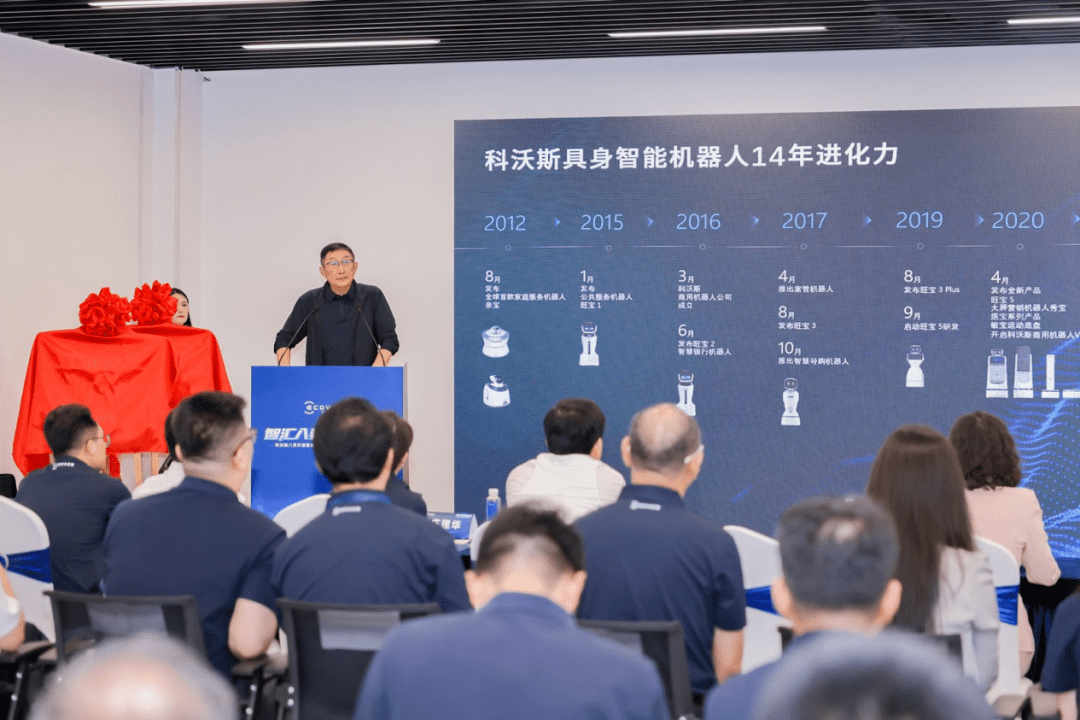
科沃斯选择开源八界机器人,并非出于慈善目的,而是基于对行业发展阶段的清醒认知。具身智能距离真正的“ChatGPT时刻”仍有距离,仿真环境到真实机器的迁移、长尾场景数据的积累,都是单一企业难以独立完成的巨大工程。通过开源,科沃斯旨在构建一个开放的生态系统,吸引全球开发者、研究人员和企业共同参与,加速技术的迭代和完善。
在这个生态中,开发者不仅是使用者,更是贡献者。他们可以通过社区分享自己的应用实例、技能模块和算法优化方案,形成知识的良性循环。科沃斯提供的线上社区、可视化控制平台、文档中心和常见问题解答,为开发者提供了全方位的支持。这种共创模式,能够有效弥补单一企业在场景覆盖和数据积累上的不足,加速具身智能技术在更多垂直领域的落地。正如钱东奇所言,机器人对环境的认知和动作执行能力,需要靠大家一起拼凑完整。开源,正是实现这一目标的最佳路径。
结语:长期主义者的胜利
在具身智能赛道日益拥挤的今天,科沃斯选择了一条更为艰难但稳健的道路。不追逐人形热点,不炒作概念泡沫,而是专注于解决真实问题,打磨工程细节,构建开放生态。八界机器人的推出,不仅是一款产品的发布,更是一种行业价值观的宣示:具身智能的最终归宿,是服务于人,而非模仿人。通过开源共享,科沃斯正在邀请整个行业一起,将具身智能从实验室推向千家万户,从概念走向现实。这场关于智能与服务的变革,才刚刚开始。