突破视觉局限:Ommo以永磁定位赋予机器人亚毫米级空间直觉
当人工智能的触角从比特世界延伸至原子世界,一个长期被忽视的基础性难题逐渐浮出水面:机器人究竟如何确切地知道“我在哪里”以及“我的手在哪里”?在当前的具身智能浪潮中,大语言模型赋予了机器人大脑般的逻辑推理能力,机械臂与灵巧手提供了执行指令的肢体,但在大脑与肢体之间,缺乏一个稳定、连续且高精度的空间感知中枢。视觉传感器虽然能识别物体,但在遮挡、光照变化或狭小空间内往往失效;编码器只能反馈关节角度,无法反映末端执行器在真实物理空间中的绝对位置。这种感知的缺失,直接限制了机器人在精细操作场景下的落地能力。
正是在这一背景下,Ommo Technologies提出了一种截然不同的解决方案。不同于依赖摄像头的视觉方案或依赖线圈的传统电磁方案,Ommo选择了一条更为硬核且极具工程挑战的道路——基于永磁体的低频准静态磁场定位。这项技术旨在为物理空间搭建一套微型的“室内北斗”系统,让机器人拥有如同人类一般的“空间直觉”。近期,该公司完成的数千万美元A轮融资,不仅印证了资本市场对这一底层技术路径的认可,也标志着空间智能基础设施领域迎来了新的突破。
传统定位技术在物理世界中存在天然的局限性。以主流的光学动捕为例,其核心逻辑依赖于视线(Line of Sight),一旦目标物体被遮挡,或者进入如人体腔体、机械内部等封闭空间,追踪即刻中断。这对于需要持续接触、柔性交互的场景而言是致命的缺陷。例如,在微创手术中,柔性内窥镜进入人体后完全处于非可视状态,光学方案无能为力;在机器人抓取柔软物体时,手指的相互遮挡也会导致视觉数据丢失。而传统的电磁定位虽然具备“透视”能力,但往往需要巨大的线圈产生交变磁场,不仅设备笨重,且极易受到周围金属环境和电磁设备的干扰,难以实现消费级或工业级的大规模部署。
Ommo的技术创新在于从根本上重构了磁场的生成与解算逻辑。团队摒弃了传统电磁定位中依赖大型线圈和复杂放大结构的思路,转而采用机械旋转的永磁体作为信号源。这一改变带来了两个决定性的优势:首先是硬件的小型化与轻量化,使得整个发射端可以做得极其紧凑,便于集成到各类移动设备或医疗器械中;其次是从底层物理机制上解决了金属干扰难题。通过采用低频准静态永磁信号,Ommo有效削弱了导电金属产生的涡流效应及其引发的二次磁场干扰。更重要的是,团队设计了高复杂度的特征磁场编码,将原本规则周期的磁信号转化为具有独特几何特征的“指纹”信号。
这种特征磁场编码技术类似于在混乱的环境中嵌入了一组可识别的锚点。即便环境中的金属物体导致磁场波形发生局部畸变,算法依然能够识别出核心的特征结构,并实时进行误差修正。这就好比在嘈杂的人群中,通过独特的声纹特征依然能准确锁定目标,而非仅仅依赖音量大小。目前,Ommo的系统已能在规定工作范围内实现亚毫米级的定位精度,其配套的微型磁力传感器尺寸仅为0.8毫米左右,比一粒米还要细小。这种极致的微型化使得传感器可以无缝嵌入机器人指尖、可穿戴设备甚至微型医疗导管中,从而在狭小、遮挡及持续接触的极端环境下,依然能够稳定输出完整的六自由度(6DoF)位置与姿态数据。
技术的成熟度往往需要在最严苛的场景中进行验证。Ommo选择医疗手术导航作为其首个落地场景,并非偶然。手术室是一个高度受控但容错率趋近于零的环境,任何微小的定位偏差都可能导致严重的医疗事故。因此,医疗场景对精度、稳定性和安全性的要求极高,是检验空间定位系统性能的绝佳试金石。目前,Ommo已建立起符合ISO 13485标准的质量管理体系,并与全球头部的手术导航企业展开了多年的技术验证合作。其技术方案已覆盖神经外科、骨科、运动医学及齿科等多个细分领域,多款配套导航设备已进入医疗器械申报阶段。这一阶段的积累,不仅证明了技术的可靠性,更为公司构建了深厚的行业壁垒。
然而,Ommo的野心并不仅限于医疗领域。随着具身智能行业的爆发式增长,机器人对高精度空间感知的需求呈现指数级上升。在过去的一年中,许多具身智能企业在实际落地过程中遭遇了瓶颈:机器人在执行抓取、插接、旋拧等精细动作时,由于缺乏末端的绝对位置反馈,微小的位姿误差在接触瞬间被放大,导致操作失败或物体滑移。视觉方案在手指遮挡下无法提供连续数据,而力觉传感器又难以独立还原空间轨迹。Ommo的高精度永磁定位系统恰好弥补了这一短板,为机器人提供了实时的、不受遮挡影响的末端姿态反馈,从而大幅提升了操作的_success rate_。
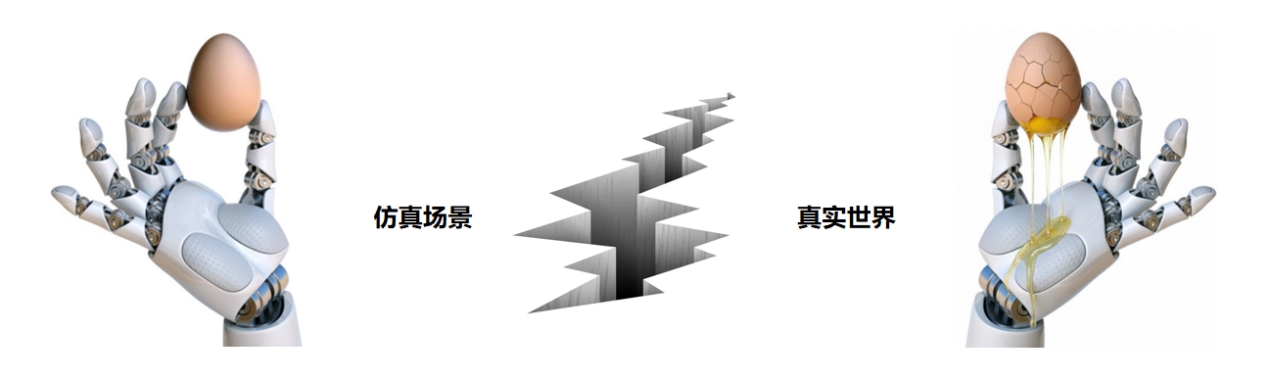
更为深远的影响在于,Ommo的技术正在解决具身智能领域的一个共性痛点——三维物理实操数据的极度稀缺。大语言模型的训练依赖于互联网上海量的文本数据,但机器人的训练需要的是高质量的三维物理交互数据。目前,行业内在采集这类数据时面临巨大挑战:视频数据缺乏深度信息,光学动捕受遮挡限制,IMU存在漂移问题,而编码器无法反映外部接触形变。这导致研究人员难以回答诸如“机械手为何掉落水杯”这样的基础问题,因为缺乏连续的、绝对的高精度轨迹数据来复盘操作过程。
针对这一痛点,Ommo推出了搭载医疗级永磁传感器的数据采集手套。这款设备能够以亚毫米级的精度记录人类手部在实操过程中的完整姿态变化,即使在手指相互遮挡或与物体紧密接触的情况下,也能提供连续、无漂移的6DoF轨迹数据。这不仅为机器人模仿学习提供了高质量的数据源,也为构建大规模三维物理实操数据集奠定了基础。通过采集人类专家的精细操作数据,机器人可以更快速地学习到复杂的操控技能,从而加速从实验室走向真实世界的进程。
从技术架构来看,Ommo并非简单的硬件供应商,而是一家具备全栈能力的空间智能平台公司。其核心团队涵盖了磁场建模、空间解算、精密机械、电子系统以及生产测试等多个领域,成员来自Apple、Intel、Samsung等顶级科技企业,拥有丰富的产品从原型到规模化制造的经验。这种跨学科的工程整合能力,使得Ommo能够将复杂的磁信号生成、非线性精密机械控制、传感器标定以及无线同步等技术环节,整合为一个可重复生产、可由客户验证的标准系统。
在商业化路径上,Ommo采取了“降维打击”的策略。依托新能源车产业链成熟的磁铁材料和消费电子供应链中的传感器芯片,公司在保证高性能的同时,有效控制了硬件成本,为大规模量产铺平了道路。从医疗场景的高精度验证,到具身智能场景的大规模数据采集与操作辅助,Ommo正在逐步打通从底层感知到上层应用的完整闭环。
展望未来,空间智能被视为物理AI的底层神经中枢。如果说大模型是机器人的大脑,机械臂是肢体,那么Ommo所打造的永磁定位体系则是连接二者的神经系统。它赋予了机器人在复杂物理环境中稳定感知自身状态的能力,使其能够像人类一样,在不依赖视觉的情况下,凭借“触觉”与“空间直觉”完成精细操作。随着技术的进一步迭代与应用场景的不断拓展,这套“室内北斗”系统有望成为具身智能时代不可或缺的基础设施,推动人工智能真正从数字虚拟世界走进物理现实世界,重塑制造业、医疗健康乃至日常生活的交互方式。在这一进程中,Ommo所代表的不仅是单一技术的突破,更是整个行业对物理世界感知范式的一次深刻重构。