工业具身智能新突破:埃夫特启智通用技术底座如何破解落地难题
工业具身智能的发展历程中,一直面临着一个根本性挑战:如何将实验室中的先进技术转化为生产线上的实用工具。这个问题的答案,正在埃夫特机器人与启智Openmind的合作中逐渐清晰。他们的通用技术底座方案,为整个行业提供了一个全新的思路。
传统的工业机器人部署方式往往需要针对每个具体场景进行定制化开发,这种模式不仅成本高昂,而且周期漫长。更重要的是,当面临产品换型或工艺变更时,原有的系统往往需要重新设计,这大大限制了智能机器人在工业场景中的广泛应用。
具身智能在工业落地过程中遇到的困难,本质上反映了三个层面的鸿沟。首先是数据层面的挑战,工业场景的复杂性和特殊性使得获取高质量训练数据变得异常困难。其次是场景层面的多样性,中国拥有数百个工业门类,每个门类下的工艺组合产生数以万计的垂直场景,试图用单一模型覆盖所有场景显然不现实。最后是开发层面的资源瓶颈,面对海量的垂直场景,需要庞大的工程师团队进行针对性开发,供需两侧形成了难以逾越的壁垒。
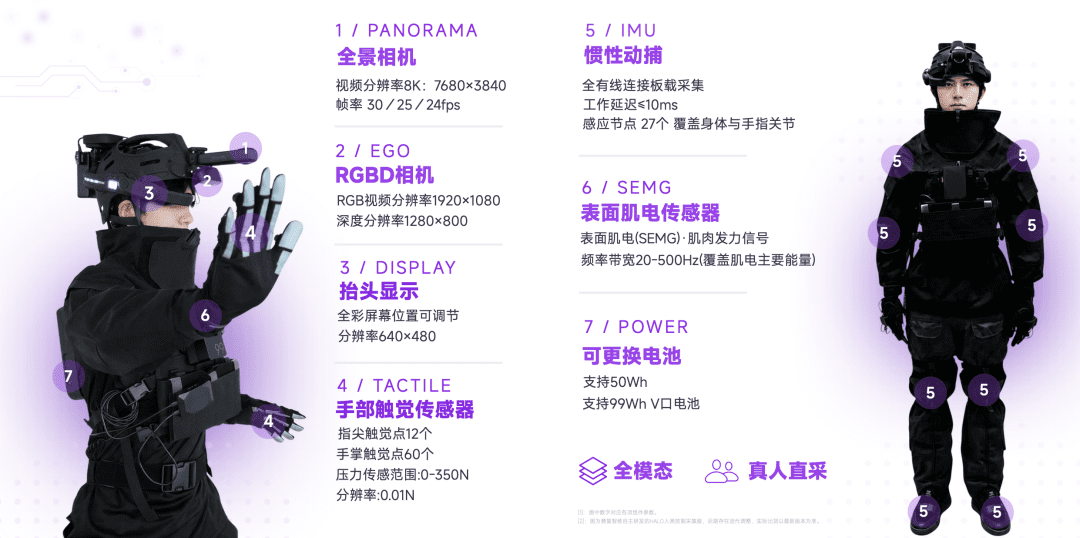
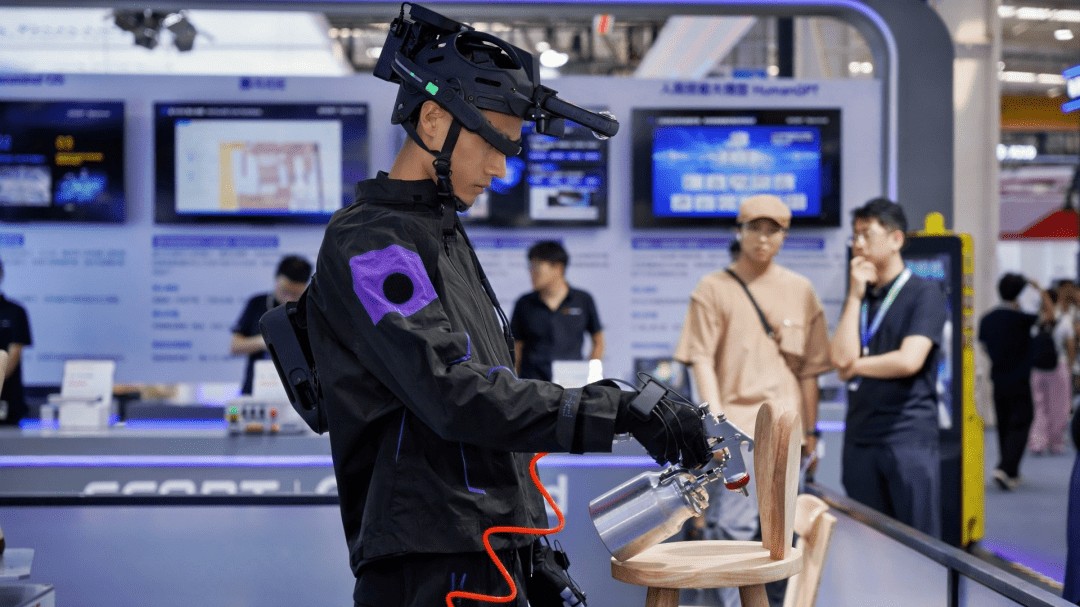
为了解决这些根本性问题,启智选择了从人类技能入手的创新路径。他们开发的HALO技能服系统,通过真人直采的方式,同步记录视觉、深度、全身动作、手部触觉、肌电等多模态信息,将工人操作中那些难以用语言描述的手感、节奏、应变经验,直接转化为可训练的结构化技能数据。
这套系统在硬件层面实现了8类完整数据模态的同步采集,包括全景图像、第一人称可见光图像、第一人称深度图像、手部触觉、骨骼点及物体空间位姿3D信息、环境音频、操作人语音,以及sEMG肌电信号。27节点IMU惯性动捕系统采用全有线连接板载采集架构,工作延迟控制在10ms以内,确保了数据的实时性和准确性。
HALO技能服的创新之处在于将数据维度从动作层扩展到了意图层,让模型训练不仅学会怎么动,还能理解为什么这样动。这种深层次的理解能力,为后续的技能迁移和泛化奠定了坚实基础。工厂不再需要高薪配备专职机器人程序员,一线经验丰富的操作师傅只需操作数次,系统即可将工艺经验沉淀下来,适配同类工件。
在数据采集的基础上,启智开发了专门的HumanGPT模型。这个模型并非从通用语言或视觉大模型衍生而来,而是从底层围绕人类技能构建的专用基础大模型。它从第一天起就围绕物理操作技能搭建,输入端是多模态的人体运动数据,输出端是可以迁移到机器人关节空间的控制策略。
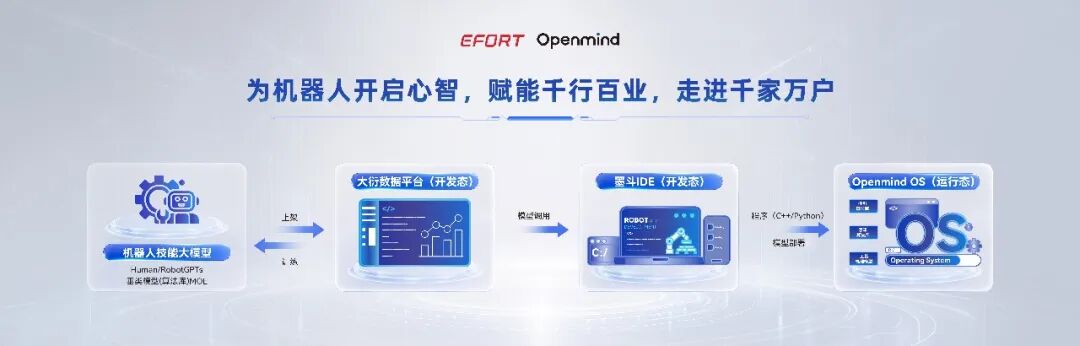
HumanGPT的训练逻辑非常直观:先由人在真实场景中完成任务,HALO技能服完整记录人类操作全流程,HumanGPT从中学习、沉淀通用技能,最终通过RobotGPTs实现向不同机器人本体的迁移落地。虽然基础模型只能达到七八成的准确率,无法满足工厂落地所需的高精度要求,但在垂直场景实际落地时,通过后训练和强化学习,可以让机器人成为领域专家。
为了实现技能的可复用性,启智构建了一套完整的全链路体系。大衍数据平台作为后训练的全流程工具链,从数据清洗、标注到模型训练,封装为流程化的点选操作,让非AI背景的工程师也能自主完成。平台兼容英伟达与华为昇腾等主流算力芯片,实现一次开发、多芯适配,避免被算力供应链锁定。
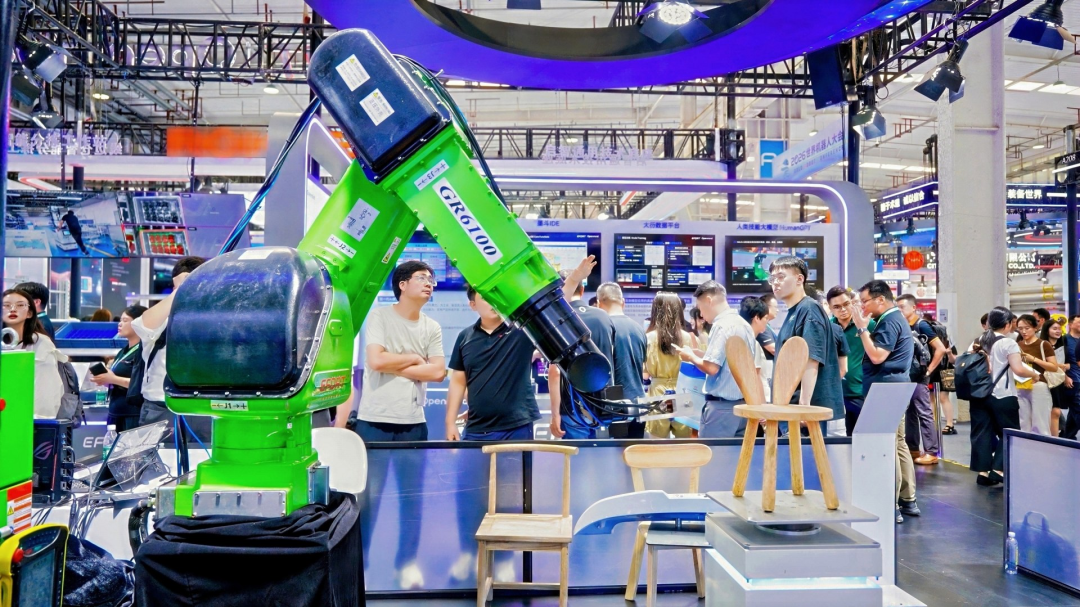
墨斗IDE是面向工业场景的一体化开发环境,提供图形化仿真界面,支持低代码、无代码及自然语言交互。焊接工艺工程师不需要懂机器人编程,通过墨斗IDE即可完成任务编排、离线仿真与部署,能够实现对主流品牌机型的兼容性。
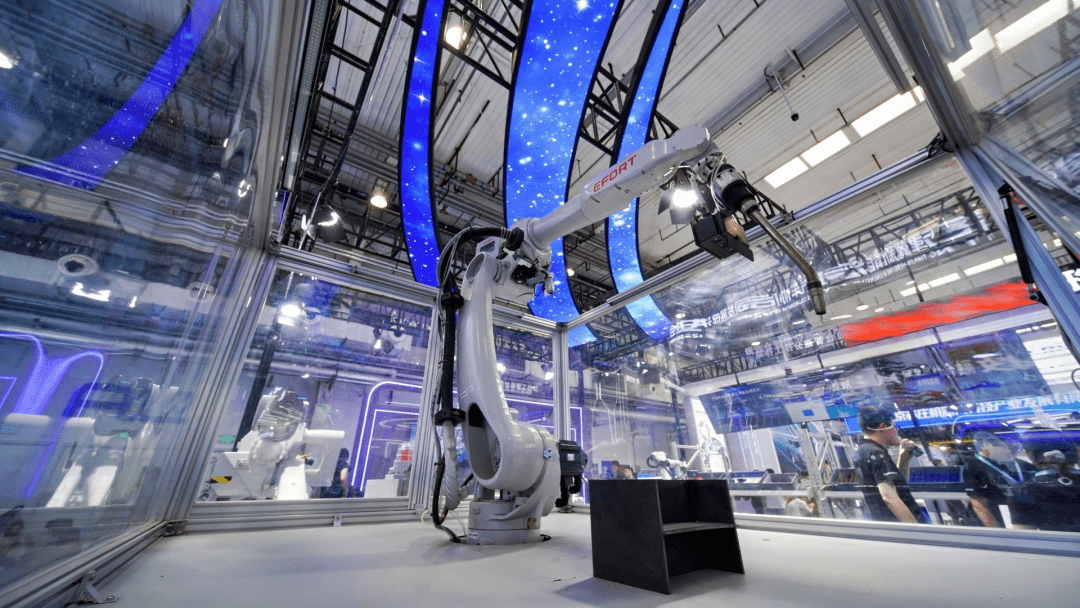
Openmind OS作为通用技术底座的基础,向下连接工业机器人、复合机器人、人形机器人等不同构型。由于神经网络在实时控制层面无法保证毫秒级确定性响应,运动控制必须由操作系统以传统控制理论实现。Openmind OS集成了丰富的机器人专用中间件和通信协议栈,支持毫秒级实时控制。
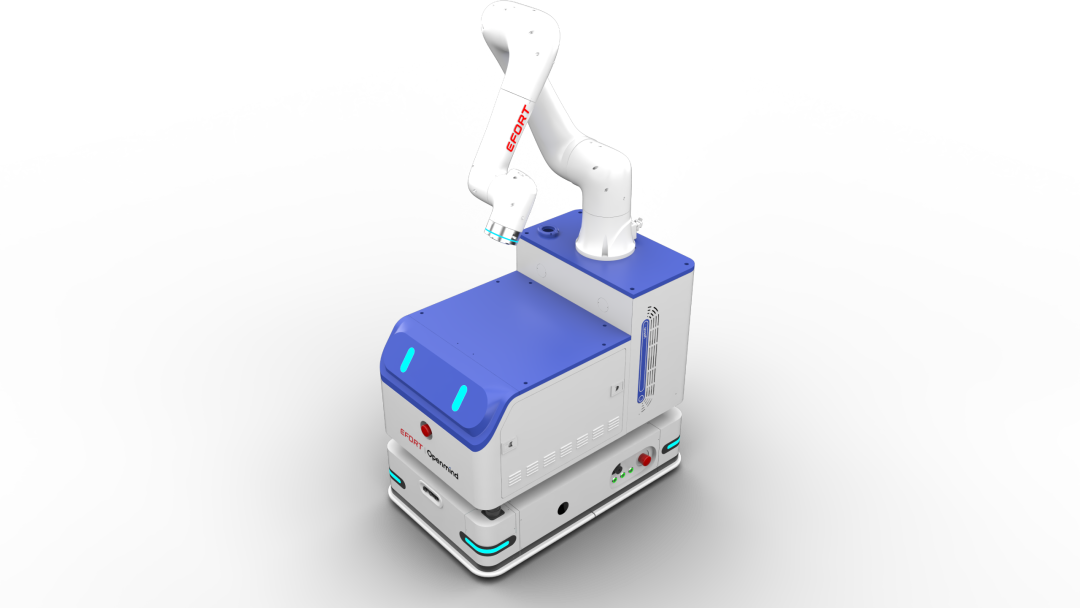
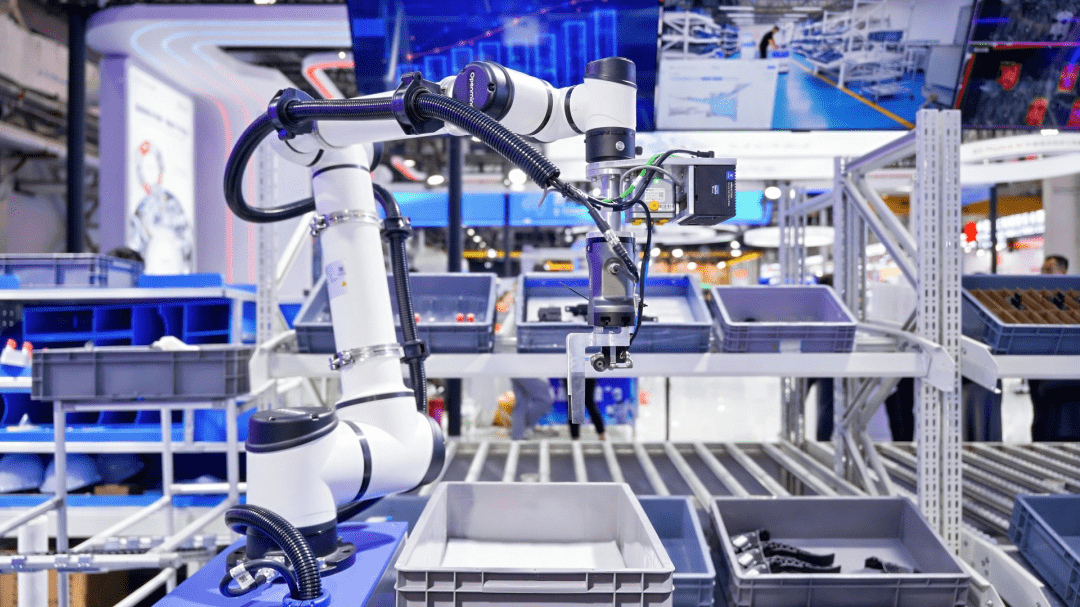
这套完整的技术体系在实际应用中展现出了显著优势。在某主机厂的产线上,一台复合机器人与一个SPS智能分拣工作站已经连续运行了很长时间。系统能够识别上百种不同规格的汽车零部件,10秒完成一次分拣,抓取成功率超过99%。这个场景充分体现了工业具身智能的实际价值。
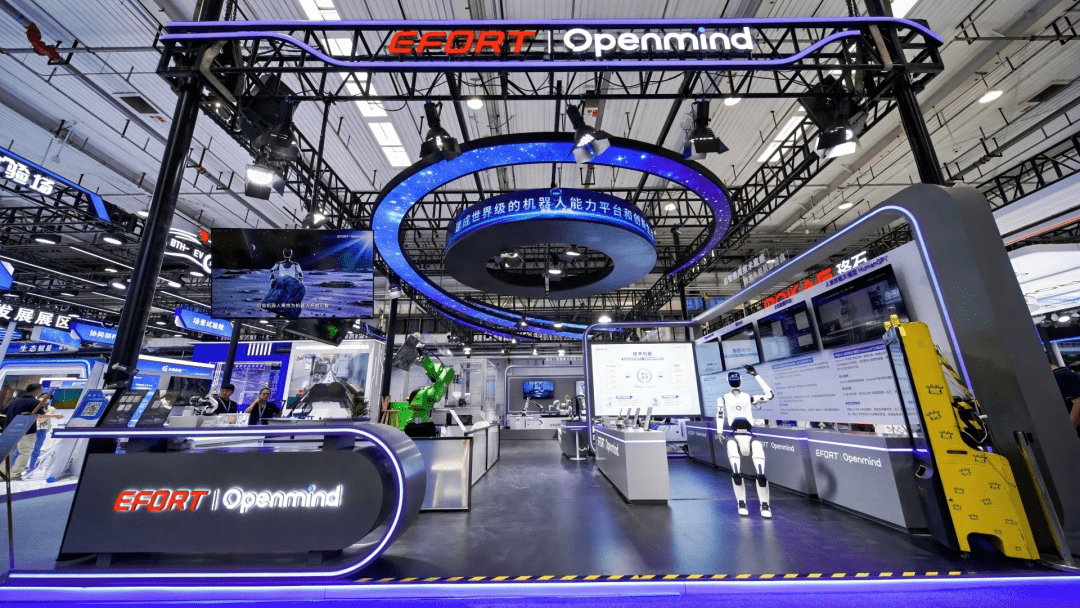
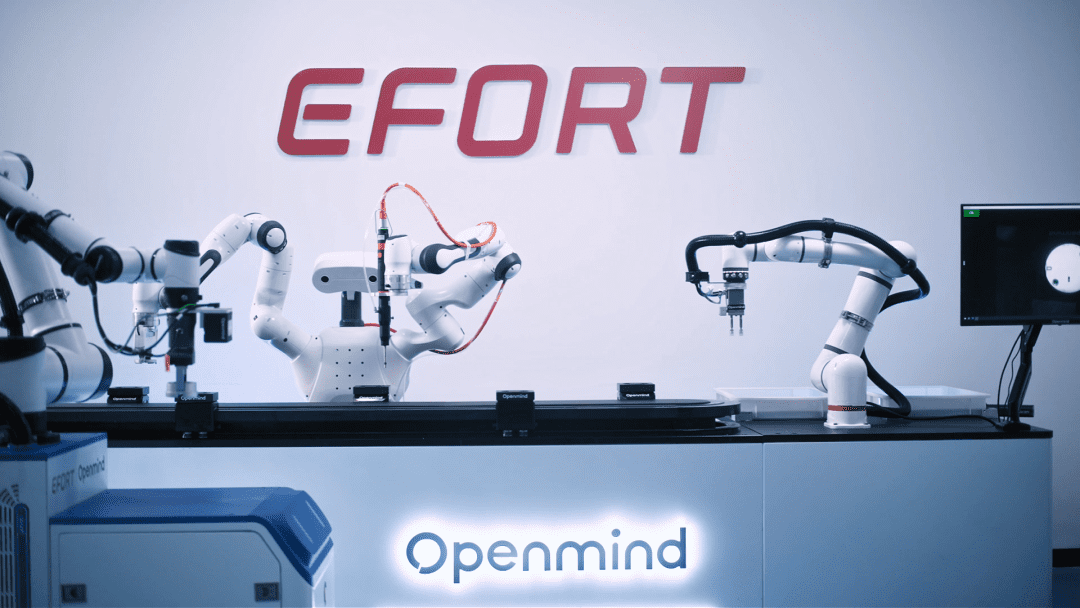
跨构型适配能力是通用技术底座的重要验证标准。启智在WRC展会上展示了四合一具身智能工作站,复合机器人、双臂机器人、协作机器人三种完全不同构型的机器人,在同一条产线上协同运转,在视觉引导、柔性力控、精密装配等多重工艺约束下保持精度和稳定性。
新一代复合机器人依托SLAM导航与视觉定位技术,将机械臂、3D视觉和移动底盘从底层打通,实现手眼脚三位一体的协同控制。基于Openmind OS实现多构型统一控制,通过大衍数据平台完成视觉识别模型训练,由墨斗IDE完成路径规划和仿真验证,展现了完整技术栈的协同效应。
在工业智能喷涂领域,家具喷涂产线已完成闭环验证。工人穿着HALO技能服完成人工喷涂,量产阶段机器人无需重新示教,数秒内即可根据新工件形态生成合规喷涂轨迹,新品投产编程时长降低70%以上。面向某家具工厂的无标记智能喷涂方案,也已完成批量商用交付。
智能焊接工作站直击船舶、钢结构等行业多品种、小批量、高度差异化工件的焊接难题。借助墨斗IDE的图形化界面配合大模型自动识别焊缝、生成轨迹规划,传统需要72小时的调试工作可压缩到4小时完成。ARC本体具备±0.05mm重复定位精度与12万小时MTBF,为国产大负载机器人树立了可靠性标杆。
从分拣、装配到焊接、喷涂,这些分散在不同工艺领域的案例,共同验证了通用技术底座的跨工艺迁移能力。这种能力使得已沉淀的技能与开发能力能够在不同工业工序中快速复用,大大降低了部署成本和时间。
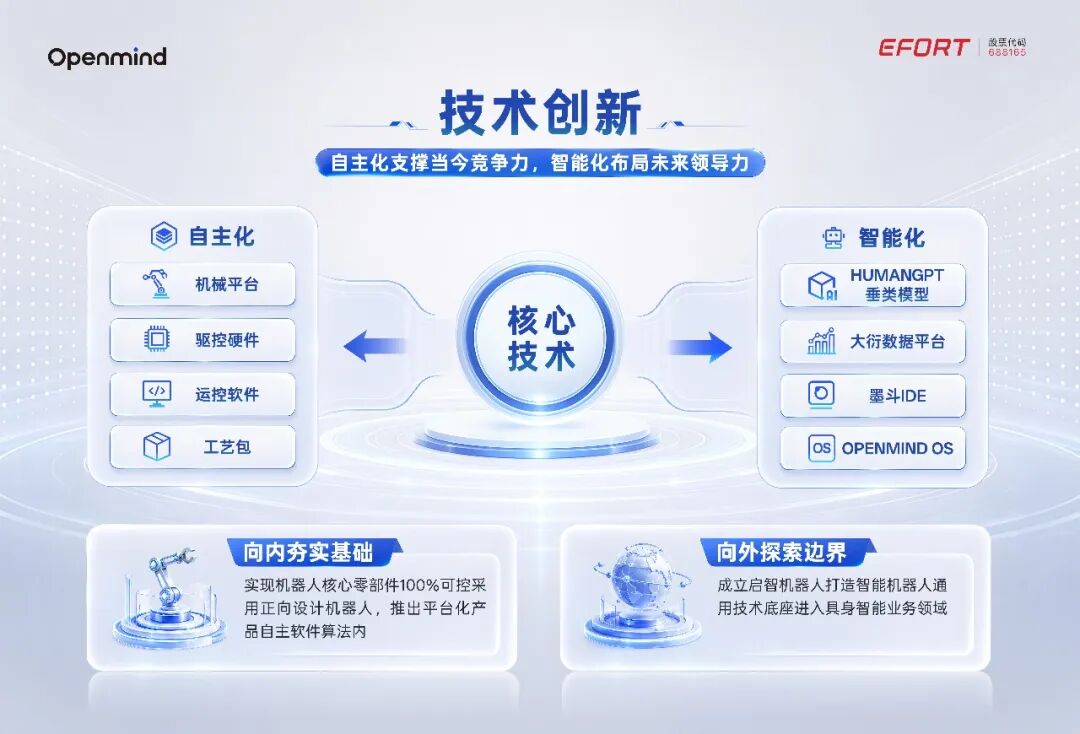
埃夫特与启智的成功合作,建立在双方深厚的技术积累基础之上。埃夫特作为科创板工业机器人第一股,拥有近20年的工业机器人积累,已经形成从控制器、驱控一体电柜、关节模组、减速机到机器人本体,以及智能焊接、喷涂、防爆等工艺应用的完整能力。核心零部件自主自研比例达到100%,构建了全栈国产化供应链。
启智智能机器人通用技术底座是全球首个入选国家科技重大专项的智能机器人通用技术底座,获得了国家层面的大力支持。这种国家级科研体系的背书,为技术的产业化应用提供了有力保障。
启智规划了明确的两阶段发展路线。1.0阶段面向制造业与ToB服务业,聚焦结构化和半结构化场景,追求高可靠、高精度。2.0阶段向半结构化/非结构化场景延伸,切入ToC家庭服务与个人助理领域,追求高柔性和快速开发。终极目标是为机器人开启心智,赋能千行百业,走进千家万户。
生态建设方面,启智联合哈工大、清华等8所985高校,以及6家合计市占率超70%的头部工业机器人企业共同攻关。同时与哈工大共建了国内高校首个产业级机器人底层技术全栈实训实验室,推进产教融合。
开发者生态面向集成商、院校和机器人企业,借助通用技术底座低门槛的开发能力培养具身智能开发者,培育机器人应用程序的交易市场。企业生态则以RaaS模式落地,用以租代售、零投资门槛的方式降低终端用户的使用门槛,同时积累真实生产数据反哺模型训练,形成数据飞轮。
当越来越多品牌的机器人接入同一套基础底座,安卓生态的虹吸效应就会启动。中国机器人产业的碎片化力量就能够汇聚,让每家企业都能够把精力集中在工艺创新和场景深耕上。这种标准化的基础设施建设,将为整个行业的快速发展奠定坚实基础。
工业具身智能的未来发展方向,将更加注重实用性、可靠性和经济性。随着技术的不断成熟和成本的持续下降,智能机器人将在更多工业场景中发挥重要作用,推动制造业向更高水平的智能化转型。