具身智能全栈时代来临:星尘智能如何用8.99万重新定义机器人市场
具身智能行业正在经历一场深刻的变革,全栈能力的构建已成为头部企业脱颖而出的关键因素。在2026年世界机器人大会上,星尘智能的展示为整个行业提供了重要的参考样本,其在模型能力、操作系统和本体设计三个维度的全面布局,展现了具身智能从实验室走向真实应用场景的可行路径。

当前具身智能行业面临的核心挑战主要集中在三个方面:首先是模型处理复杂长时序任务的能力,这直接关系到机器人能否应对真实环境中的多步骤操作需求;其次是操作系统的设计理念,是将AI作为传统系统的插件,还是将其深度嵌入底层调度系统;第三是本体在成本控制和安全性方面的平衡,这决定了机器人能否实现规模化部署。
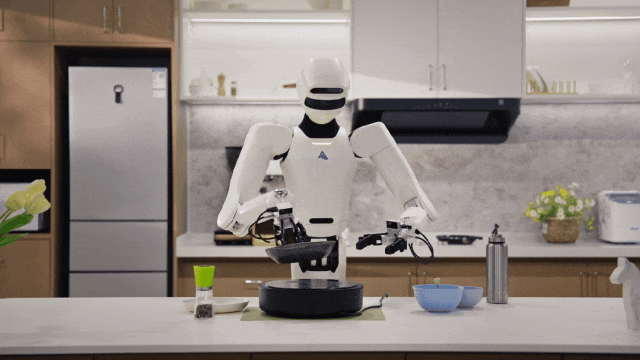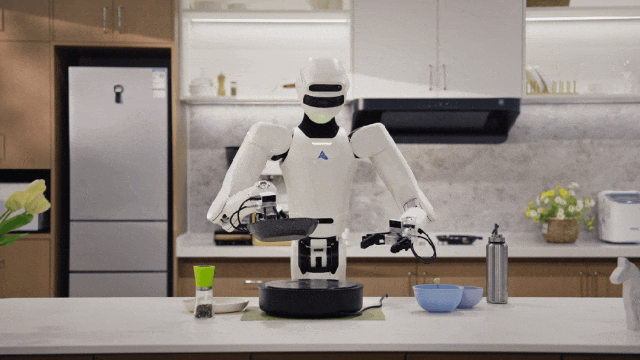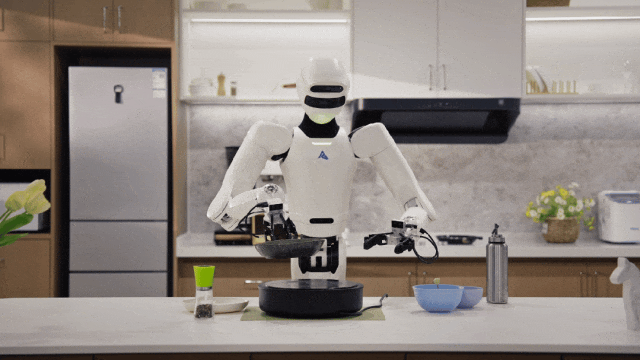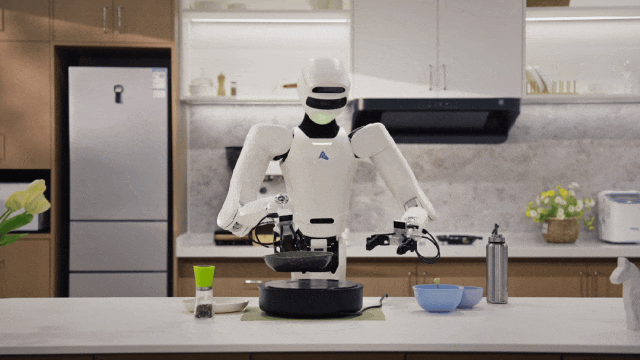
星尘智能在这三个维度都展现出了显著的优势。在家庭场景应用中,该公司的机器人能够完成包括整理书包在内的20多项高难度家务任务,远超大多数企业仅能展示的简单叠衣服功能。更为重要的是,这些操作并非预先编程的动作序列,而是基于实时感知和智能决策的自主行为。
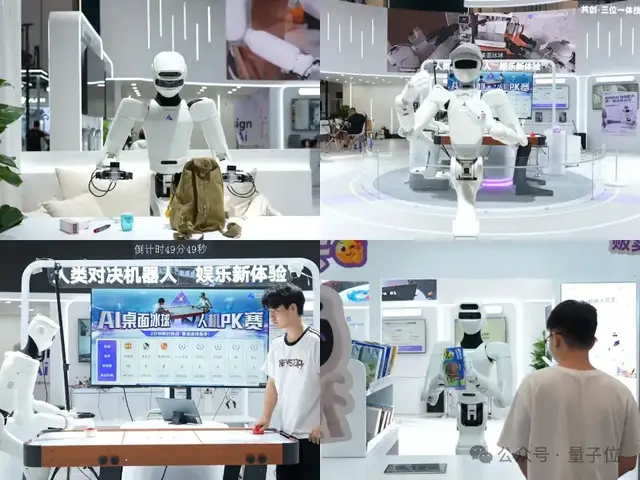
在技术架构层面,星尘智能构建了完整的全栈体系。其基座模型Lumo-2是业界首个面向家庭场景的隐式世界动作模型,专门针对家庭环境中的复杂任务进行了优化。该模型在WRC现场展示了快速收拾杂物并装入书包的能力,这项任务需要同时满足长时序推理、柔性物体操控和毫米级精度三个严苛要求,代表了当前机器人操作领域的技术制高点。
Lumo-2模型的技术优势不仅体现在理论层面,更在实际测试中得到了验证。团队公开的22项家庭任务真机测试结果显示,该模型在时序推理、物理理解、高精度操作、长时序任务处理和灵巧操作等方面的表现均超越了国际顶尖模型Pi 0.5和FAST-WAM等竞争对手。这种性能优势为机器人在真实家庭环境中执行复杂任务奠定了坚实基础。
为了确保模型能力能够在不同算力环境下稳定发挥,星尘智能开发了DuoCore系统。该系统采用快慢双系统架构,能够将先进模型部署到算力有限的商业场景中,避免了对昂贵GPU设备的依赖。目前DuoCore已经在全国多个城市的核心商圈成功落地,证明了其在实际商业环境中的可行性。
在实时交互能力方面,星尘智能通过强化学习技术实现了显著突破。WRC现场展示的人机对打桌面冰球演示充分体现了这一点,面对快速移动且轨迹随机的球体,机器人必须具备实时视觉预测和毫秒级反应能力,这正是强化学习在提升动作策略准确性方面的有力证明。
操作系统层面的创新同样值得关注。星尘AOS采用了与传统做法截然不同的设计理念,将AI能力直接嵌入系统底层,而非将其作为传统系统的插件。这种设计使得用户只需通过自然语言描述具体需求,系统就能自动完成理解、能力调度和执行组装,直接生成可用的应用程序。
星尘AOS面向三类不同用户群体提供差异化服务:终端用户可以零门槛直接使用,无需任何技术背景;个人开发者能够通过组合Meta包快速交付可销售的机器人应用;科研团队则可以通过SDK和ROS2接口进行深度定制开发。这种多层次的开放架构大大提升了开发效率,将原本需要整个工程师团队完成的任务压缩到个人两天内即可完成。
为了验证系统的实用性,星尘智能在WRC期间同步举办了