通用机器人困局:为何‘能做90%’反成行业最大陷阱?
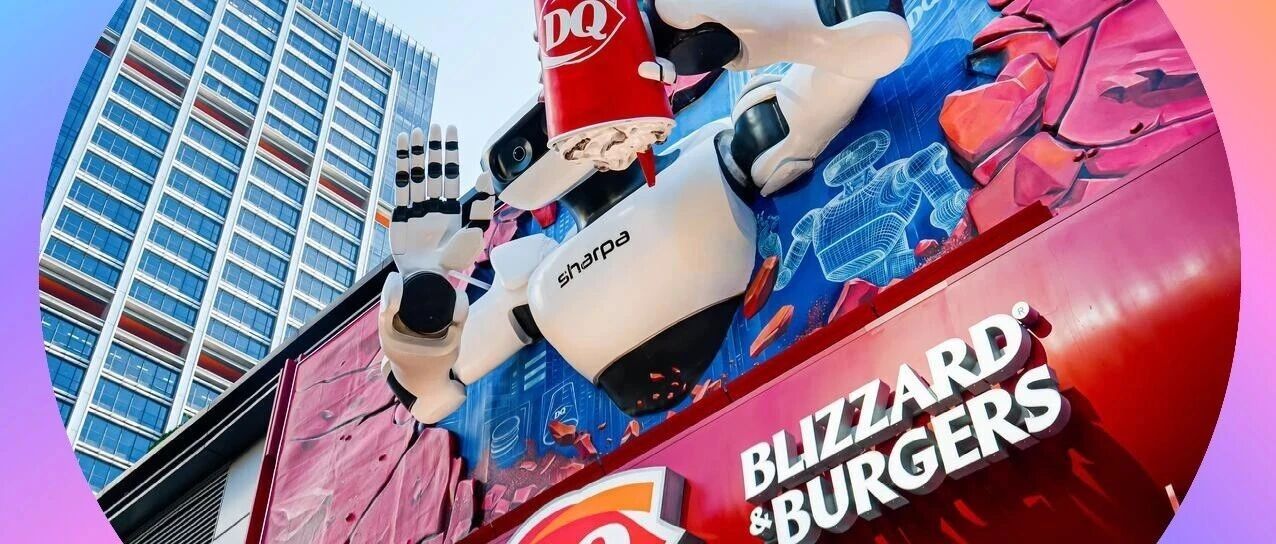
在当前具身智能的喧嚣浪潮中,一个被反复提及却少有人真正践行的原则正在浮出水面:通用机器人若不能完整接管一项人类工作,便几乎等同于无用。这一看似极端的观点,来自Sharpa联合创始人李一帆——一位曾带领禾赛将激光雷达从数十万元降至千元级的连续创业者。他所主导的DQ冰淇淋机器人项目,正以一种近乎苛刻的方式,重新定义“落地”的标准。
不改造环境,是通用智能的第一道门槛
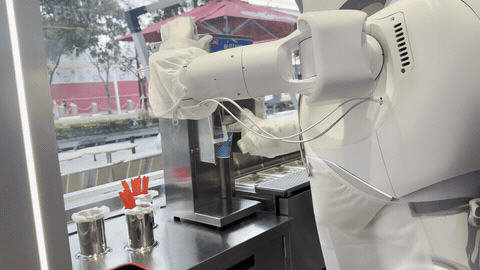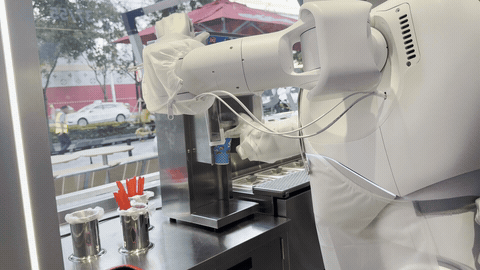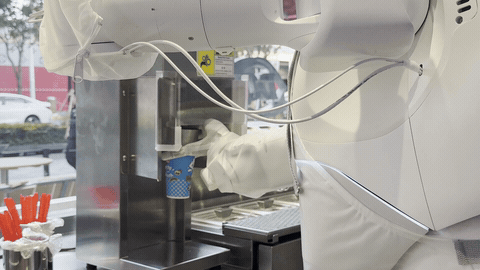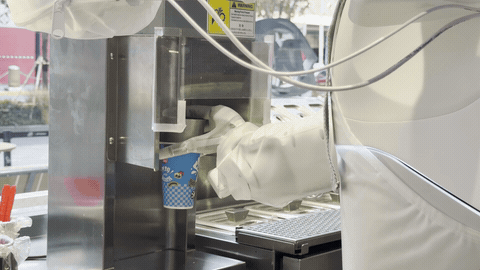
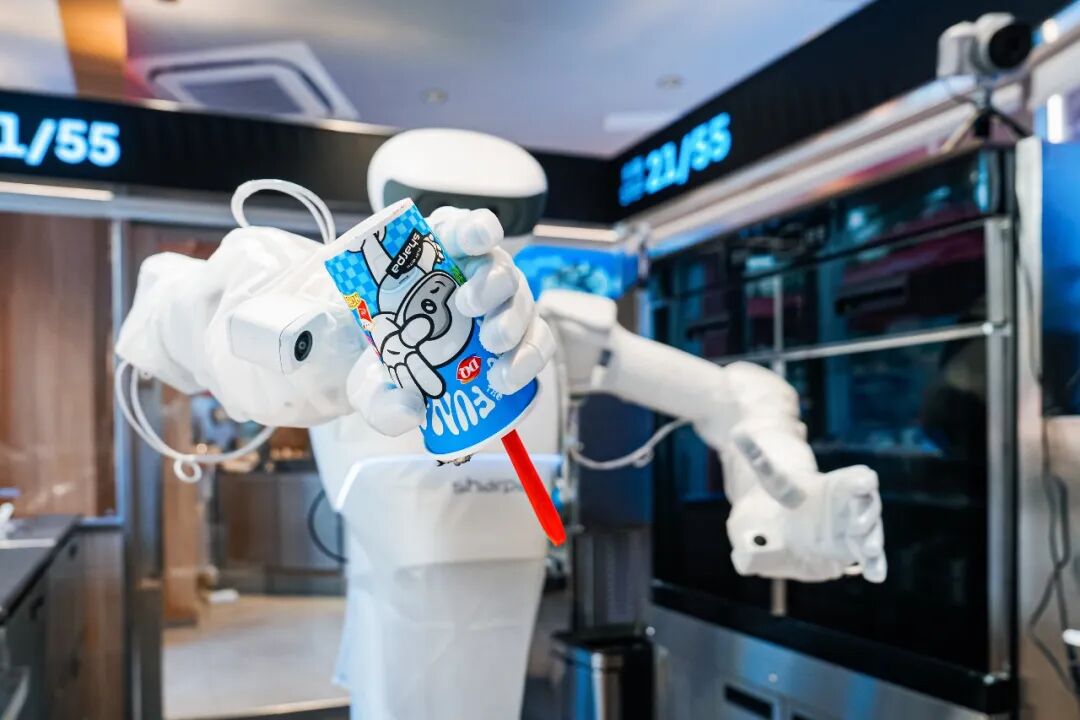
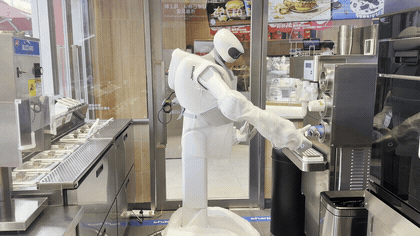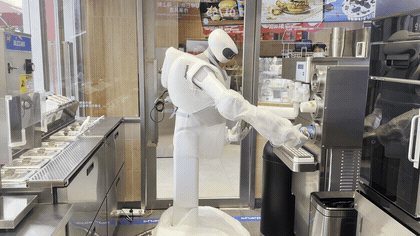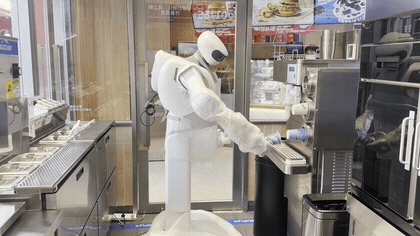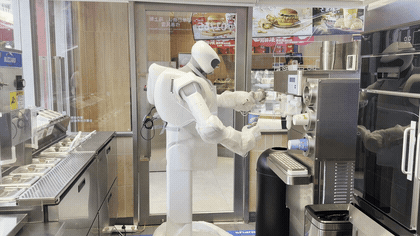
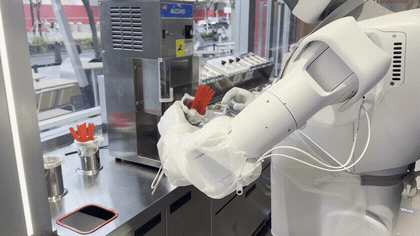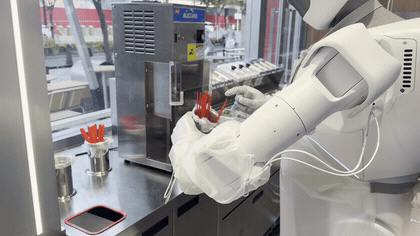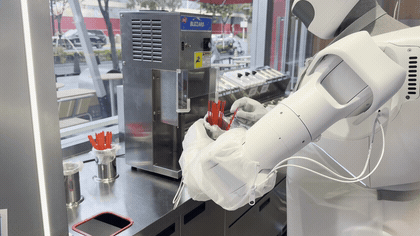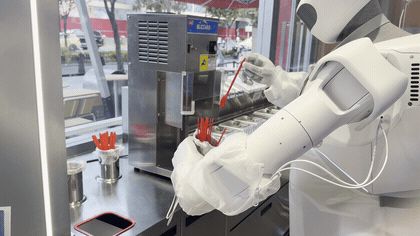
2026年8月,上海吴江路169号的DQ门店即将迎来一位特殊员工:一台由Sharpa研发的人形机器人。它将独立完成制作暴风雪冰淇淋的全部55个步骤——从拉开为人手设计的柜门取出杯圈,到用小勺精准舀取配料,再到根据视觉与触觉反馈动态调整搅拌力度,最终通过标志性的“倒杯测试”。
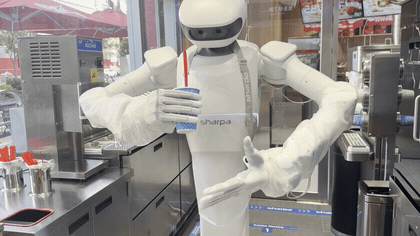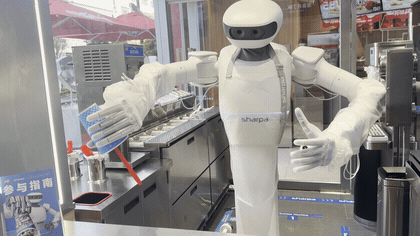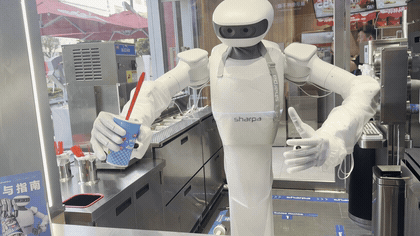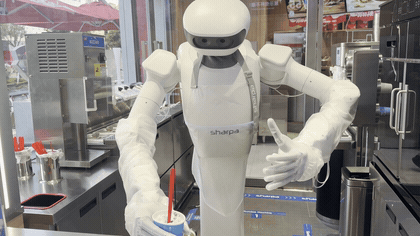
乍看之下,这不过是又一个餐饮服务机器人案例。但关键差异在于:整个操作过程未对门店设备、工具或流程进行任何改造。纸杯仍是普通纸杯,勺子仍堆在大容器中,柜门把手宽度不足两厘米——所有物件均维持人类员工日常使用的原始状态。
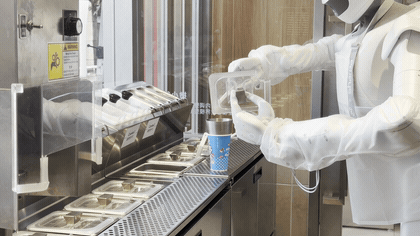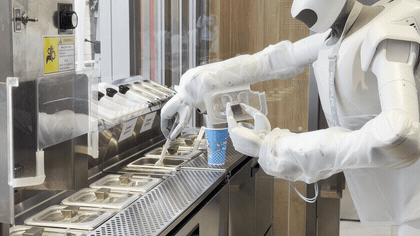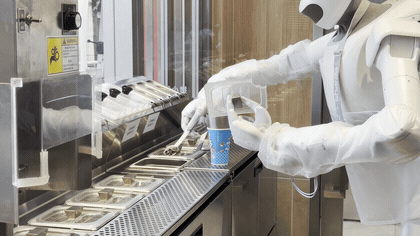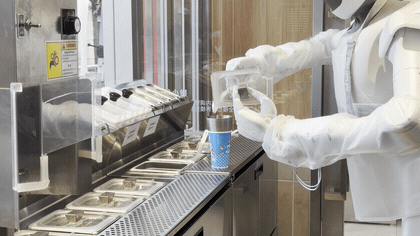
这种“不妥协”并非出于理想主义,而是技术路线的根本选择。李一帆指出,当前许多所谓“落地”项目实质是“为机器人量身定制工作”,例如将冰淇淋机改造成仅需机械臂接杯递送的半自动装置。这类方案虽能运行,但机器人习得的能力被牢牢锁死在特制环境中,无法迁移到其他场景。他将其比喻为“修电话亭”:城市里遍布固定电话亭固然解决了通话需求,却无助于手机本身的进化。
真正的通用智能,必须能在人类千百年来构建的物理世界中自由行动。这意味着机器人不仅要识别物体,更要理解工具的设计意图;不仅要执行动作,还要应对材料形变、摩擦力变化等连续物理反馈。DQ项目的价值,正在于它强制系统在高保真度的人类环境中完成端到端任务,从而采集到具备泛化潜力的交互数据。
“能做90%”为何是危险幻觉?
行业普遍存在一种乐观预期:机器人先承担80%-90%的常规操作,剩余复杂环节由人工兜底。这种“人机协作”模式看似务实,却被李一帆视为致命陷阱。其核心矛盾在于:只要人类仍需介入,岗位就无法被真正替代,商业价值便难以兑现。
以酒店毛巾折叠为例,即便机器人能完美完成此单一任务,现实中也不存在“叠毛巾专员”岗位。客房服务包含铺床、清洁、补货等十余项交织进行的工作,单独剥离叠毛巾环节不仅无法释放人力,反而可能因机器人节拍慢于人工而拖累整体效率。更关键的是,雇主支付的是完整服务结果,而非某个孤立动作的执行精度。
这种困境引出了李一帆提出的“斩杀线”理论:当任务可被专用设备完成时,通用机器人必然在成本上落败。一台三自由度切洋葱机结构简单、节拍稳定、单价低廉;而人形机器人即便只执行切洋葱动作,仍需承担高自由度关节、灵巧手、高算力平台等冗余成本。客户不会为“潜在通用性”买单,只会将实际功能与专用设备对标——结果不言而喻。
因此,通用机器人的商业化路径不存在中间态。要么彻底接管整份工作(如未来扩展至汉堡制作),证明其技能可跨任务复用;要么退化为专用设备,放弃通用愿景。试图在两者间寻找平衡,只会陷入“比人贵、比专机弱”的尴尬境地。
技能拆解与泛化:通用智能的真实生长逻辑
Sharpa在DQ项目中的深层目标,远不止于一杯冰淇淋。通过将55步操作分解为原子化技能单元(如“窄缝抓取”“黏性物料搅拌”“力控倾倒”),系统构建了一个可重组的能力库。当转向汉堡制作时,其中40步可能已存在于现有技能库中,仅需补充20步新操作即可快速适配。
这种“技能迁移”机制,才是通用智能区别于专用自动化的本质特征。李一帆强调,数据的价值不在于数量,而在于信息密度与可组合性。在单一pick-and-place场景部署千台机器人,获得的仍是有限抓取策略;而在复杂任务中完成一次闭环,却能提取出适用于多种工具的操作范式。
硬件设计为此提供了基础支撑。Sharpa Wave灵巧手的22个自由度并非炫技,而是为了匹配人类工具的操作维度。五指结构可自然适应勺柄、杯沿、旋钮等多样形态,触觉阵列则实时反馈接触力变化——这些数据直接对应人类操作时的肌肉记忆,天然具备跨场景迁移属性。
相比之下,夹爪式末端执行器虽在特定任务中高效,但其数据难以转化为通用操作知识。正如汽车自动驾驶领域,Cruise选择直接挑战旧金山复杂路况,正是因为高难度场景蕴含的信息密度远超封闭测试场。机器人领域同样遵循此规律:只有啃下真实世界的硬骨头,才能长出真正的智能。
节拍与成本:确定性演进中的工程挑战
当前DQ机器人制作一杯暴风雪耗时仍长于人工,整机成本高达数十万元。但李一帆对此表现出罕见笃定:“提速与降本是100%会成功的事。”这一信心源于其在禾赛的实战经验——激光雷达的规模化降本并非线性过程,而是随着技术成熟与供应链协同呈现指数级下降。
节拍提升面临双重约束:机械系统的物理极限与AI模型的稳定性边界。初期机器人动作缓慢,并非算力不足,而是模型对高速运动下的扰动缺乏鲁棒性。如同新手司机不敢急刹,系统需在成功率与效率间谨慎权衡。随着真机强化学习积累更多边缘案例数据,模型将逐步拓展安全操作域。
成本下降则依赖三个杠杆:一是硬件模块化设计,使灵巧手、关节模组等可跨产品线复用;二是制造规模效应,当整机年产量从百台迈向万台,供应链议价能力将显著增强;三是技术代际迭代,下一代North平台已在规划更高功率密度的驱动单元与集成化传感系统。
值得注意的是,Sharpa并未追求短期ROI平衡。其超45亿元融资中,产业资本占比突出——阿里、美团、腾讯等既是投资者,也是潜在场景方。这种布局暗示其战略重心在于构建通用能力基座,而非单点场景盈利。当机器人能无缝切换于餐饮、零售、仓储等多领域时,边际成本将急剧摊薄。
拒绝“为机器人创造就业”:回归真实需求
行业常见误区是“先看机器人能做什么,再切割人类工作匹配之”。这种本末倒置的做法,本质上是在创造伪需求。李一帆尖锐指出:“我们不该为机器人创造就业机会,而应让机器人解决真实存在的劳动力缺口。”
老龄化社会下的服务业人力短缺、高危工业场景的作业风险、精密制造中的重复性劳损——这些才是机器人应有的战场。而攻克这些场景的前提,是具备处理非结构化环境的能力。DQ项目的价值,正在于验证了在高度标准化却又充满物理不确定性的环境中,通用机器人能否可靠交付结果。
未来Sharpa计划将技能库扩展至更多品类:从冰淇淋到汉堡,从饮品到轻食。每次任务扩展都是对泛化能力的压力测试。若系统能持续以“学新任务时间显著缩短”为标志实现技能复用,则通用智能的飞轮效应将正式启动。
这场实验的终极意义,或许不在于某家门店是否节省了一名员工成本,而在于它能否证明:在不重塑人类世界规则的前提下,机器可以真正成为我们的伙伴。当机器人不再需要特制的电话亭,而是手持一部真正好用的手机行走天下时,通用智能的时代才算真正开启。